Dziś było więcej mechaniki, niż elektroniki… choć na koniec udało się Wszystkim złożyć swoje pojazdy i uruchomić – gratuluję! Za tydzień sterowanie i pierwsze jazdy próbne 😉
(c) KG 2018
Dziś było więcej mechaniki, niż elektroniki… choć na koniec udało się Wszystkim złożyć swoje pojazdy i uruchomić – gratuluję! Za tydzień sterowanie i pierwsze jazdy próbne 😉
(c) KG 2018
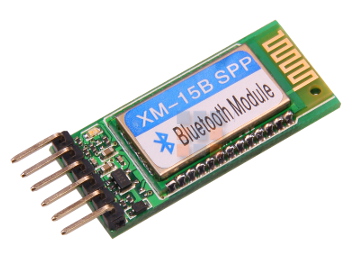
Z wielkim sukcesem i zadowoleniem oprogramowaliśmy moduł Bluetooth XM-15B
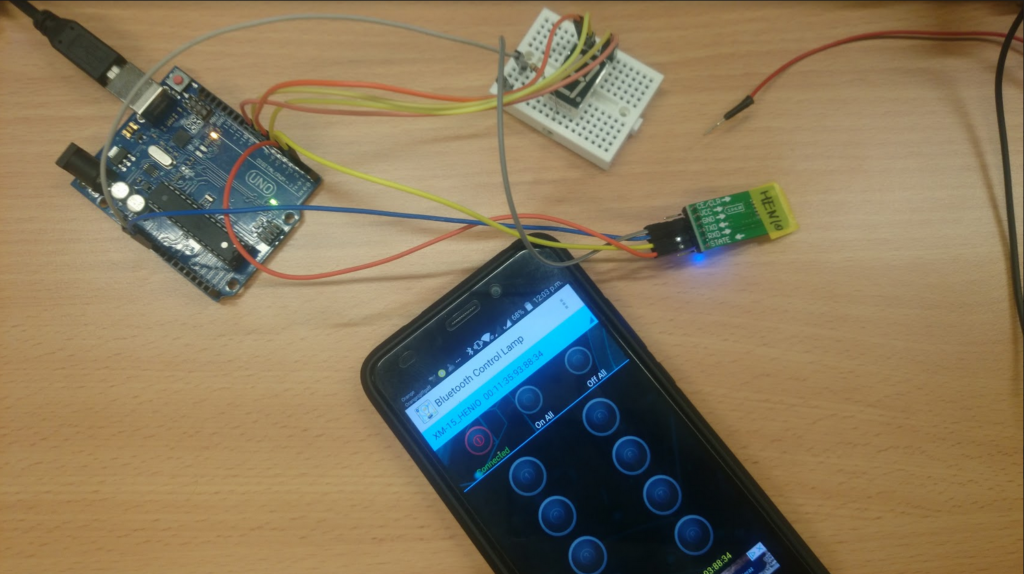
Poniżej działanie aplikacji Blutooth Control Lamp i wyświetlaczem 7-mio segmentowym:
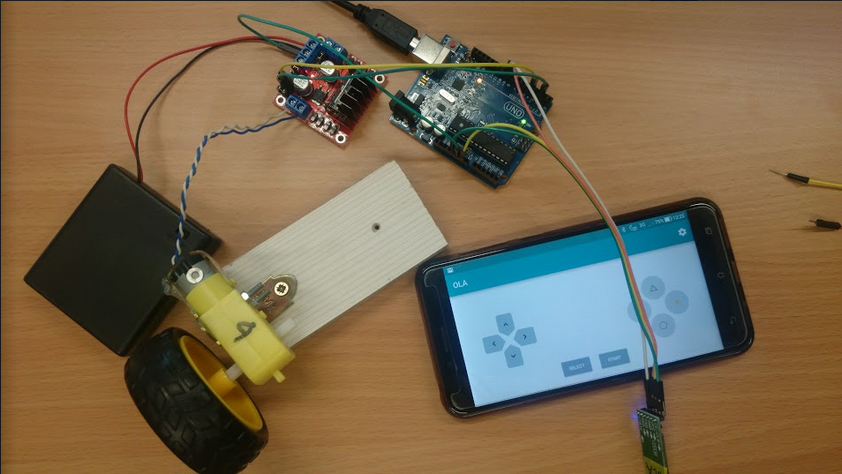
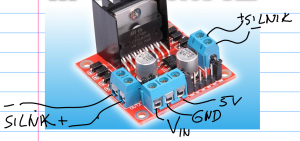
Podłączamy sterownik silników L298N i kolejna apka z Androida: Android RC
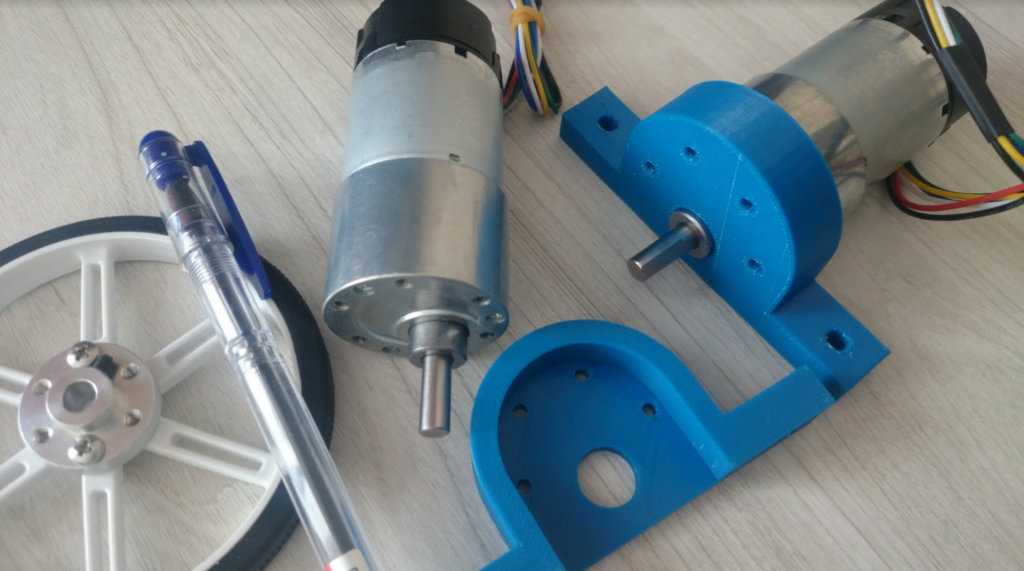
A tu mamy to, co niebawem nas czeka: troszkę większe silniczki (37Dx73L) z zaprojektowanym i wydrukowanych „trzymakiem”
Chciałem pogratulować całej 5-tce obecnej na dzisiejszych zajęciach – za zaangażowanie w pracę nad projektem – i naukę nawet w długi weekend majowy. Jestem przekonany, że Wam się to opłaci.
(c) KG 2018
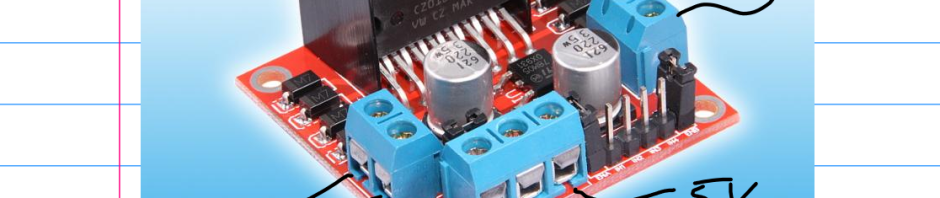
….opis później…
W związku z majówką (długą! brrr) i moimi/naszymi pomysłami na robota R2D2 proponuję spotkać się w nastęnym tygodniu:
Niech każdy student wyśle mi email z informacją, co wybiera – bo choć rozmawialiśmy o środzie, to mi się ten poniedziałek bardziej podoba. Ale proszę o współpracę. O wynikach pointofmuję tutaj.
Zajęcia potrwają ~1.5h i skupimy się na sterowaniu pojazdem (proszę mieć ze sobą piloty na podczerwień – od TV, radia… ewentualnie smartfona z nadajnikiem podczerwieni). Będzie też komunikacja Bluetooth, więc proszę o zainstalowanie dwóch aplikacji (przewidziane są problemy z internetem w Kampusie, więc netu nie będzie):
(c) KG 2018
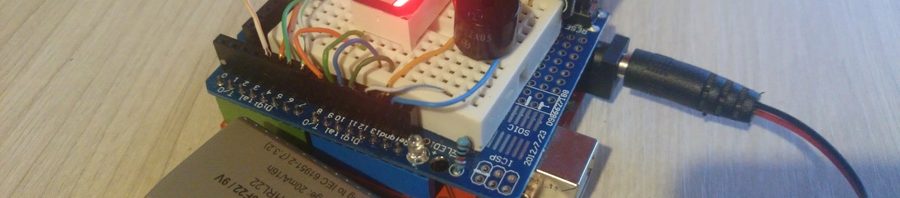
Kolejny raz podstawy – czyli rozmawialiśmy oo doborze odpowiedniego opornika dla układu zasilanie-LED. Mierzyliśmy napięcia (czyli spadki napięć) oraz prądy. Każdy musi przez to prześć, dlatego zachęcam do zabawy w wirtualnym Arduino (jest tam multimetr, płytka stykowa i różne LEDy – proszę nie zlekceważyć tego ćwiczenia!).
Bardzo prosta, ale ile zabawy 😉 Prosta, bo ma trzy pin-y: VCC i GDN (czyli zasilanie, z przedziału 3.3V-5V) oraz pin Dout – sygnał cyfrowy informujący o drganiu. Cena to kilka złotych, zależnie od miejsca kupna.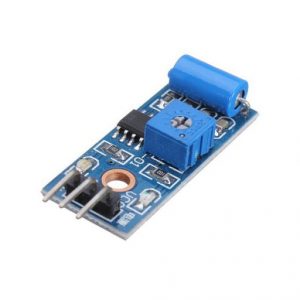
Do czego? no wiele zastosowań, ale… takie śmieszniejsze (ale czy oby na pewno?) to alarm otwartej szuflady. Czyli: jeśli chcemy mieć pewność, że nasz młodszy brat nie będzie grzebać w naszej szufladzie, to … montujemy taki układ do wnętrza szuflady i jeśli jednak będzie próba jej otwarcia – to odezwie się alarm (lub taki incydent zostanie zapisany w pamięci). Potem można przejrzeć „dziennik zdarzeń” i przekonać się, czy faktycznie braciszek nie myszkował w naszej szufladzie 😉
Właściwie to wystarczy stuknąć w stół i te minimalne drgania wprawią w działanie nasz czujnik. Pirwszy, prosty programik:
byte czujka=7;

void setup(){
  pinMode(czujka, INPUT);
  Serial.begin(9600);
}

void loop(){
  if (digitalRead(czujka)==0)
    Serial.println("czujka! drgania!");
}
Nie pomyslilem się – rejestrujemy drgania gdy odczytujemy napięcie LOW (czyli zero). Gdy brak drgań – odczytujemy stan HIGH (1). A może tak rozbudować program, aby zliczał liczbę drgań?
byte czujka=7;
unsigned int licz=0;

void setup(){
  pinMode(czujka, INPUT);
  Serial.begin(9600);
  licz=0;
}

void loop(){
  if (digitalRead(czujka)==0){
    licz++;
    Serial.print("czujka! drgania!  ");
    Serial.println(licz);
  }
}
Proszę uruchomić powyższy programik i zaobserwować, jak szybko nasz licznik (zmienna licz) rośnie. Przy okazji przekoanliśmy się na własne oczy, co się dzieje gdy przepełnimy licznik (testowaliśmy to na zmiennej typu byte, która zlicza liczby od 0..255 – łatwo taki licznik przepełnić!).
Pokazałem państwu swój kolejny układ – elektroniczną kostkę do gry. Drgania powodują tworzenie liczb losowych (prawdziwie losowych, nie pserudo-losowych). Jak? wymyśliłem sobie tak: zliczam liczbę drgań, a gdy drgania ustaną – wynik wyświetlam z operacją modulo 6 + 1 (modulo 6 – to liczby z zakresu 0..5 więc dodaję jeszcze 1 aby mieć sześcienną kostkę do gry). Całość prezentuję na 7-segmentowym wyświetlaczu (no i dodatkowo „dla bajeru” uruchamiam melodyjkę).
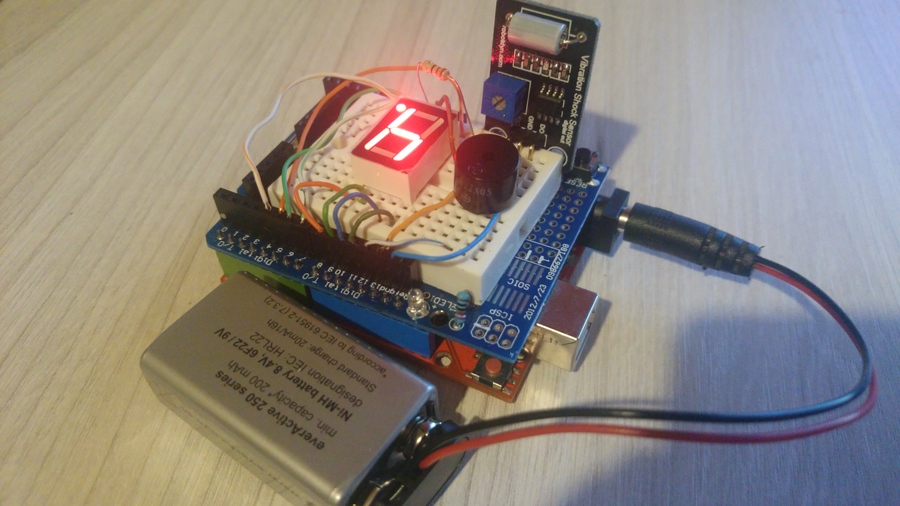
Na powyższej fotce widzimy Arduino UNO (w wersji Ferrari – czerwoniutkie) z nakładką – proto-shieldem (aby nie trzeba było się bawić w oddzielną płytkę stykową). Roboczo wszystko połączone jest przewodami ze skrętki, ale całość nieźle trzyma się kupy 😉
Proponuję pobawić się w wirtualnym Arduino i poćwiczyć wyświetlanie liczba na 7- segmentowym wyświetlaczu – to może się jeszcze wielokrotnie przydać!Nie zapomnijcie zapisać wyników Waszej pracy by potem pochwalić się nimi!
(c) KG 2018
Niby podstawy – ale jakie kolorowe 😉 No i bardzo przyszłościowe – niebawem się okaże, jak barwne mogą być nasze elektroniczne gry zręcznościowe!
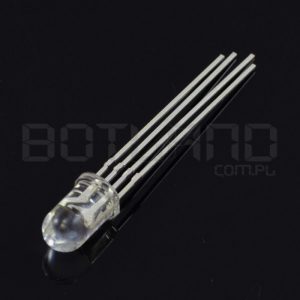
Sprawa jest prosta – w tej diodzie RGB są właściwie TRZY diody – czerwona, niebieska i zielona. Dzięki mieszaniu trzech kolorów otrzymujemy każdy inny, dowolny kolor – w tym także biały. Właśnie biały to bardzo ważny kolor – potrzbny nam do codziennego życia – dlatego też właśnie w 2014 r. uchonorowano Japończyków nagrodą Nobla za zrobienie niebieskiego lasera.
RGB LEDy występują z dwoma typami obudowy – matową (polecam) oraz przezroczystą. Ta pierwsza daje światło bardziej rozproszone, trudno nawet zobaczyć te trzy oddzielne LEDy.
RGB LED ma cztery „nóżki” (wyprowadzenia): skoro sa tam trzy LEDy (czerwony, zielony i niebieski) to niepotrzebną rozrzutnością było by mocowanie sześciu nóżek – po dwie dla każdej diody. Oczywiście dioda ma mieć możliwość oddzielnego sterowania (włącznaia), dlatego te trzy nóżki muszą być – natomiast resztę (też 3) można ze sobą uwspólnić – czyli połączyć. Tym oto sposobem zredukowaliśmy nadmiar wyprowadzeń i mamy dwie odmiany RGB LEDa: wspólna katoda (czyli wspólny minus), oraz wspólna anoda (czyli wspólny plus). Wiele mówiący rysunek:
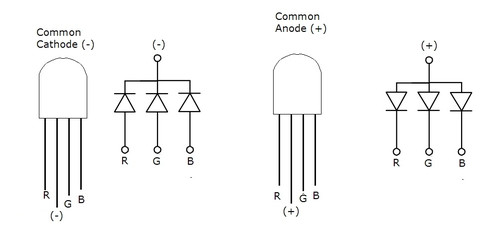
Niby oczywiste, ale warto o tym przypominać… Wybieramy rezystory 220 Ohma (bo takie mamy pod ręką) – co nie jest idealne, gdyż każdy LED ma inne napięcie przewodzenia… My to świadomie ignorujemy i dla prostoty (czytaj: wygodny) używamy tych samych oporników. Ale coś za coś – nie będziemy mieć tej samej jasności każdego LEDa (płynie przez nie inny prąd!) a więc biały nie będzie taki biały…
(Może znajdę czas i dopiszę tu kiedyś konkretne wartości oporników dla każdego LEDa)
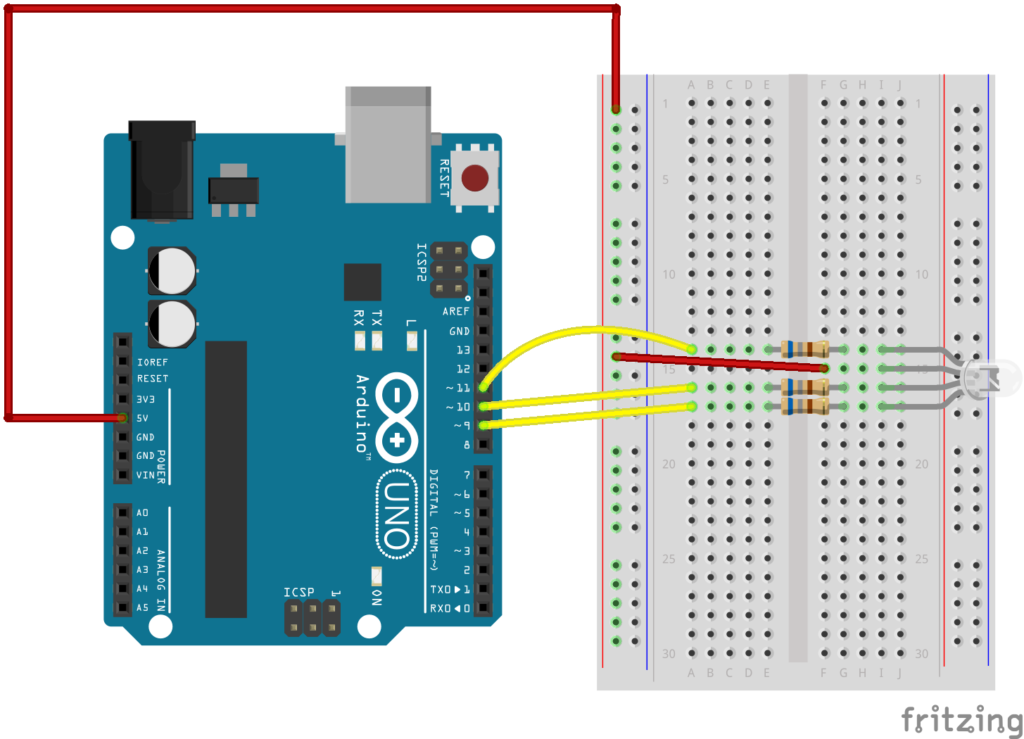
Proponuję zdefiniować trzy zmienne (byte, int – jakkolwiek, oczywiście #define będzie też OK) dla każdej nóżki diody RGB (ja swoje podłączyłem do pinów 11,10 i 9). Dzięki temu będziemy wiedzieli, co właściwie robimy.
byte ledR=11;
byte ledG=10;
byte ledB=9;

void setup(){
  pinMode(ledR, OUTPUT);
  pinMode(ledG OUTPUT);
  pinMode(ledB, OUTPUT);
}

void loop(){
  digitalWrite(ledR, LOW); //włączamy czerowny kolor
  delay(1000);
  digitalWrite(ledR, HIGH); //wyłączamy czerowny kolor
  delay(1000);
  digitalWrite(ledG, LOW); //włączamy zielony kolor
  delay(1000);
  digitalWrite(ledR, HIGH); //wyłączamy zielony kolor
  delay(1000);
  digitalWrite(leB, LOW); //włączamy niebieski kolor
  delay(1000);
  digitalWrite(ledB, HIGH); //wyłączamy neiebieski kolor
  delay(1000);

  //a teraz mieszamy kolory
  digitalWrite(ledB, LOW); //włączamy niebieski kolor
  digitalWrite(ledR, LOW); //włączamy niebieski kolor... mamy FIOLET!
  delay(1000);
  digitalWrite(ledB, HIGH);
  digitalWrite(ledR, HIGH);
  delay(1000);
}
Nie pomyslilem się – włączamy LEDy wyłączając napięcie – komendy digitalWrite(ledX, LOW) – bo program dotyczy RGB LEDa ze wspólną anaodą. Napięcie na wspólnej nóżce wynosi 5V dlatego muszę podać napięcie mniejsze (LOW) na drógą nóżkę, aby prąd płynął (nie płynie, jeśli nie ma różnicy napięć! jak woda, która się nie przelewa gdy tern jest płaski).
Mieszanie kolorów ułatwia poniższa grafika:
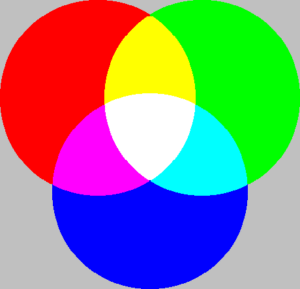
Warto trochę pobawić się w rozbudowę programu i uzyskać ciekawe kolorki… to na prawdę fajne!
Pamiętamy działanie cyfrowych pinów PWM? Są one oznaczone tyldą (~, „falką”) i w przypadku LED-a umożliwiają płynną zmienę jasności świecenia. Ja od razu do podłączenia wybrałem właśnie piny PWM więc mogę przystąpić do zabawy w zmienę jasności
byte ledR=11;
byte ledG=10;
byte ledB=9;

void setup(){
  pinMode(ledR, OUTPUT);
  pinMode(ledG OUTPUT);
  pinMode(ledB, OUTPUT);
}

void loop(){
  for (i=255; i>0; i--){
     analogWrite(ledR, i); //powoli włączamy czerowny kolor
     delay(10);
  }
  for (i=255; i>0; i--){
     analogWrite(ledB, i); //powoli włączamy niebieski kolor
     delay(10);
  }
  delay(1000);
}
Fajna i prosta sprawa, nieprawdaż? Ci, którzy nie pamiętają o co chodzi – zachęcam do uruchomienia Przykłady -> 01 Basics -> Fade z Arduino IDE.
Każdy kolor to około 20mA, więc ustawiając światło białe mamy około 60mA prądu. Oznacza to, że nasze Arduino UNO nie pociągnie za dużo takich LEDów (bez kombinowania, ale o tym później).
Oczywiście, jeśli chcemy mieć możliwość kontrolowania jansności. To dużo – Arduino UNO ma tylko (aż?) 6 takich pinów. Co więc zrobić, aby świecić 5 RGB LEDami? albo 10? Nie da się? Da się, da. Na kolejnych zajęciach właśnie się tym zajmiemy. Zapraszam!
Proponuję poćwiczyć programowanie struktularne – stworzyć funkcję
void rgb(byte red, byte green, byte blue),
która ustawi trzy LEDy na zadane wartości – niech dodatkowo podawane wartości będą z przedziału 0..100, a więc należy dokonać odpowieniej konwersji na liczby z przedziału 0..255. Jeśli tak zrobomy, to wówczas rgb(30,0,0) oznacza lekki kolor czerwony, rgb(0,100,0) to jansy kolor zielony a rgb(77,0,77) jasno-fioletowy. Proszę pobawić się w wirtualnym Arduino!
(c) KG 2018
Pam Maksymilian rozbudował program o karanie za zbyt wczesne wciśnięcie przycisku – gratulacje! Wgrał owoce swojej pracy z wirtualnego Arduino do naszego prototypu i… działa!
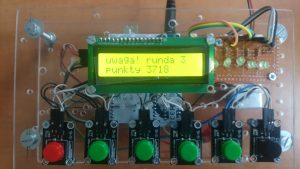
Mamy też nowych zainteresowanych Fi-BOTem- z Wydziału Mat-Inf – dlatego przy tej okazji wróciliśmy do podstaw (pinMode, digitalWrite).
Za tydzień (10 kwietnia) będą ponownie podstawy – piny PWM – ale… z diodami RGB, oraz (popularnymi) listwami RBG. Wszystko to ma rozbudzić w nas twórczość nowego propotypu gry zręcznościowej. Zapraszam!
(c) KG 2018
Całe zajęcia poświęciliśmy wirtualnemu Arduino – aby każdy z nas miał swoją kopię układu nad którym pracujemy oraz… aby popracować samodzielnie w domu i zabłysnąć na kolejnych zajęciach 😉
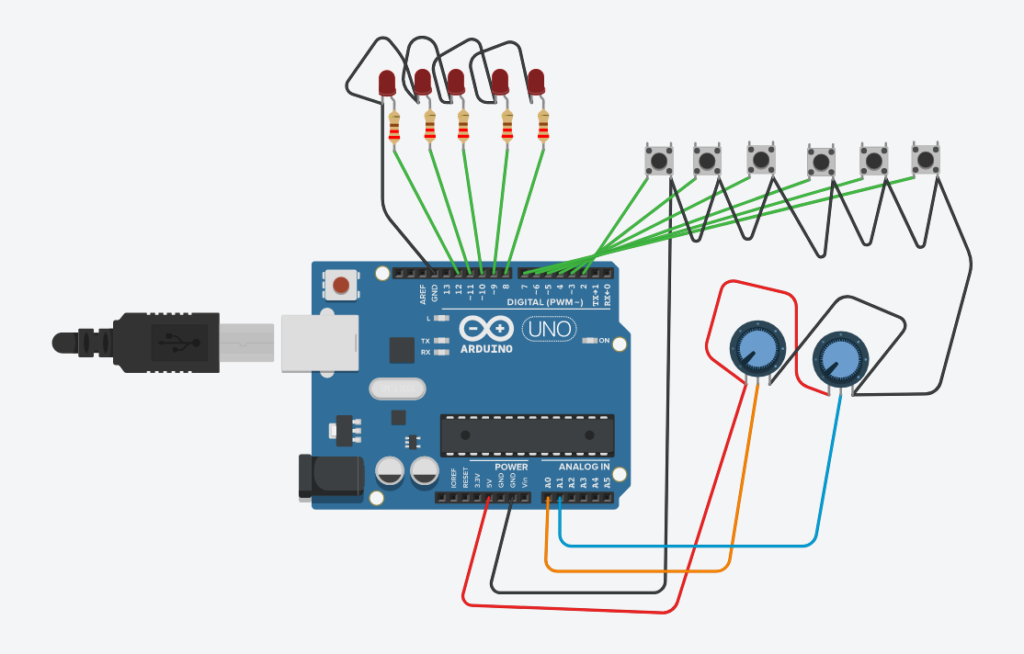
Niestety – okazało się, że tinkercad.com nie oferuje sterownika HD44780 do obsługi popularnego LCD16x2 – musieliśmy wykorzystać komunikację UART (obiekt Serial). Troszkę szkoda…
W realu wygląda to tak:
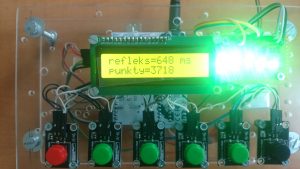
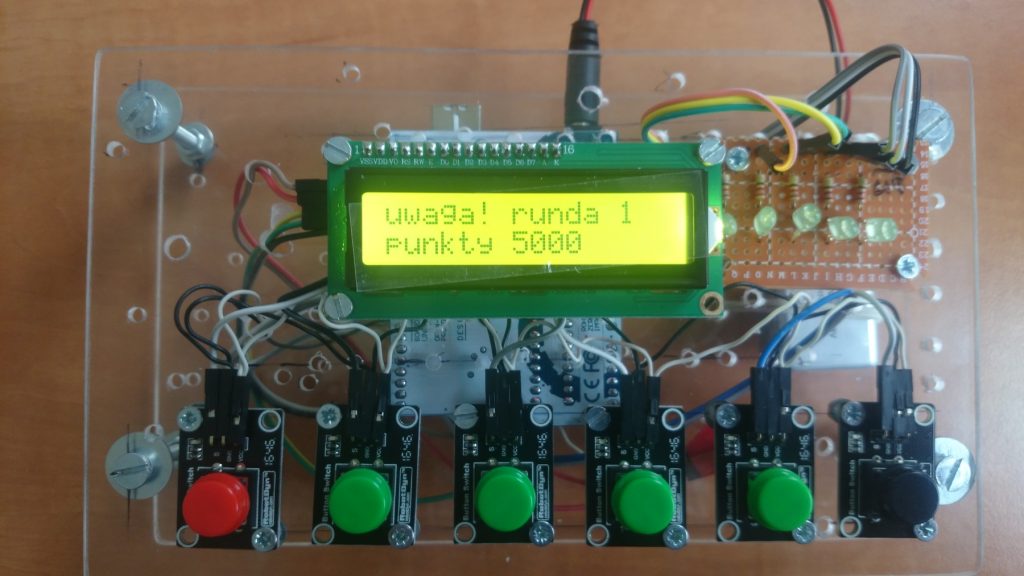
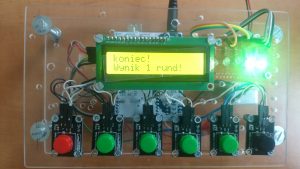
Prawie ostateczna wersja oprogramowania (z kilkoma udziwnieniami – potencjometrami do konfigurowania trudności (szybkości) losowych zdarzeń) ale bez liczenia RUND i licznika czasu do końca gry:
byte btns[6]={2,3,4,5,6,7};
byte leds[5]={12,11,10,9,8};
byte i;
int czas_staly, czas_los;

void setup()
{
  Serial.begin(9600);
  for (i=0;i<6; i++)
    pinMode(btns[i], INPUT_PULLUP);
  for (i=0;i<5; i++)
    pinMode(leds[i], OUTPUT);
  Serial.println(analogRead(A5));
  srand(analogRead(A5));

  czas_staly=2*analogRead(A0);
  czas_los=2*analogRead(A1);
  Serial.print("KONFIG:");
  Serial.print("czas stały=");
  Serial.println(czas_staly);
  Serial.print("czas los=");
  Serial.println(czas_los);
  delay(1000);
}

byte los;
unsigned long int t1,t2;
void loop()
{
  delay(czas_staly+rand()%czas_los);
  los=rand()%5;
  Serial.print("los=");
  Serial.println(los);

  digitalWrite(leds[los], HIGH);

  t1=millis();
  while(digitalRead(btns[los])==HIGH);//nic nie rób, czekaj na klik!
  t2=millis();
  digitalWrite(leds[los], LOW);

  Serial.print("refleks=");
  Serial.println(t2-t1);
  delay(2000);
  czas_staly=2*analogRead(A0);
  czas_los=2*analogRead(A1);
}
Warte podkreślenia jest użycie tablic – to zdecydowanie ułatwiło losowanie LED-a i sprawdzenie, czy odpowiedni przycisk został wciśnięty czy nie.
Do zrobienia:
(c) KG 2018
P.S. Radek (pracowity gimnazjalisto) – skontaktuj się ze mną emailem, czekam! KG
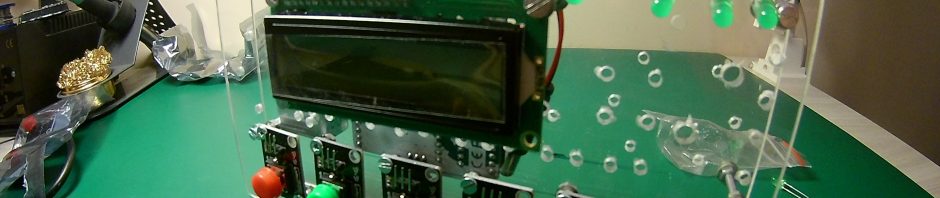
Chwila „dłubaniny” w ten wyjątkowy dzień 😉 W końcu każdy ma w sobie odrobinę dziecka, a co dopiero faceci ;-D Mam nadzieję, że wiecie, do czego to będzie służyło?
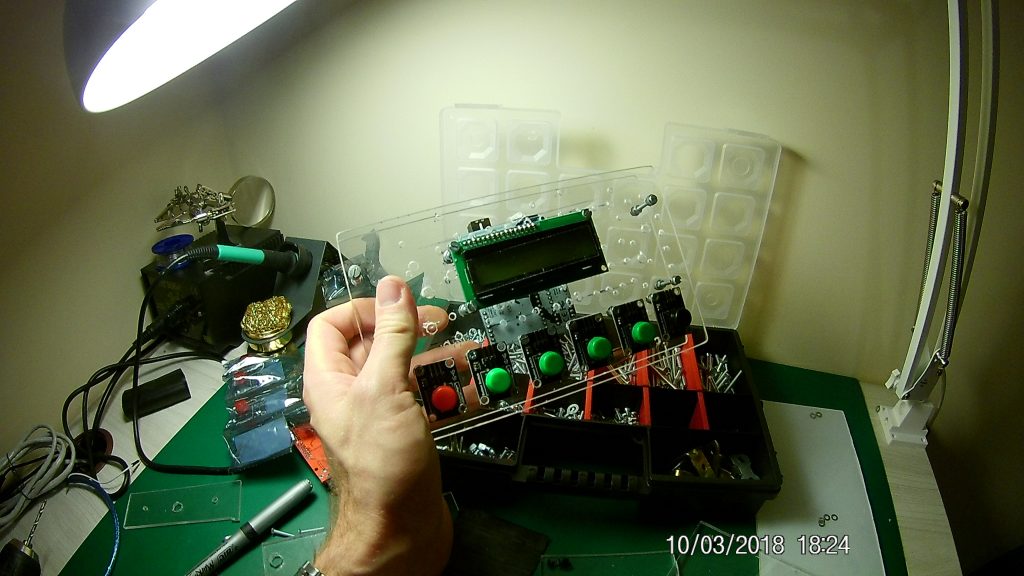
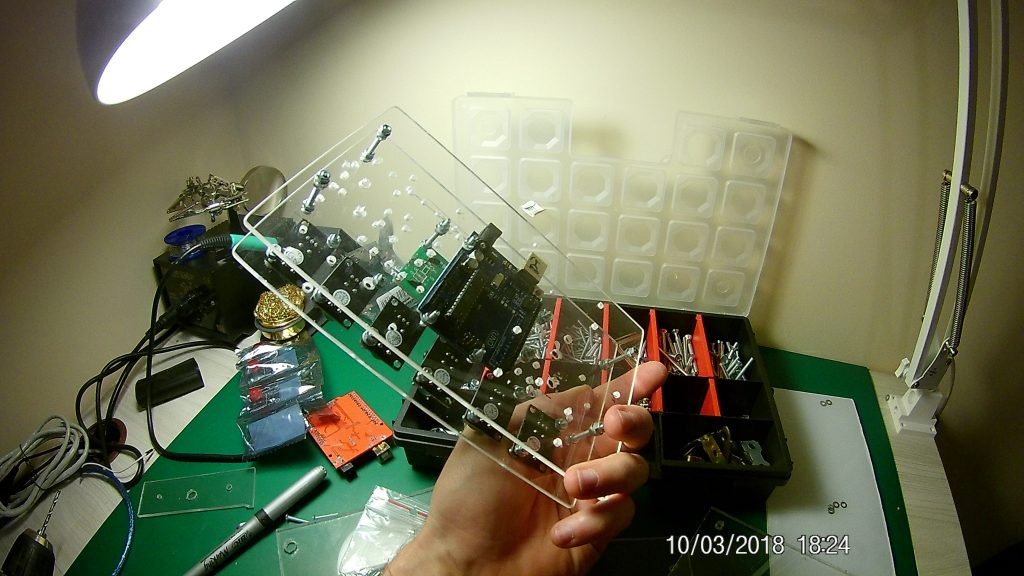
Teraz „tylko” 1) podłączyć, 2) oprogramować i… można rozpoczynać seryjną produkcję, która z pewnością okaże się światowym hit-em 😀
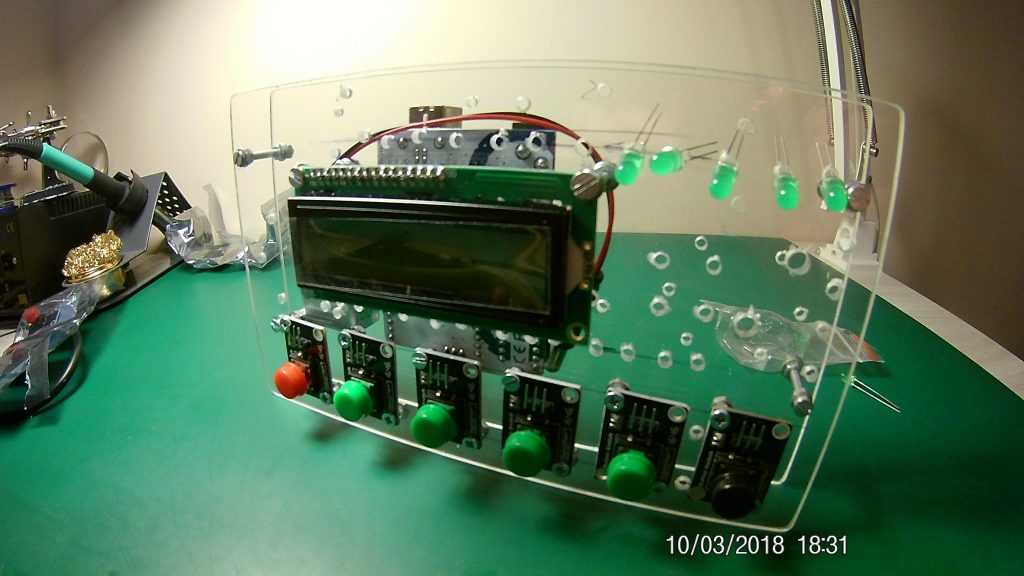
Do zobaczenia 20-tego marca (przypominam: 13-tego nie ma mnie w Bstoku, Fi-BOT odwołany).
(c) KG 2018
Nie, nie boję się 13-tek 😛 Jednak będę w Warszawie na konferencji i (niestety!) się nie spotkamy. Zapraszam w kolejnym tygodniu – 20 marzec 2018. Do zobaczenia!
KG
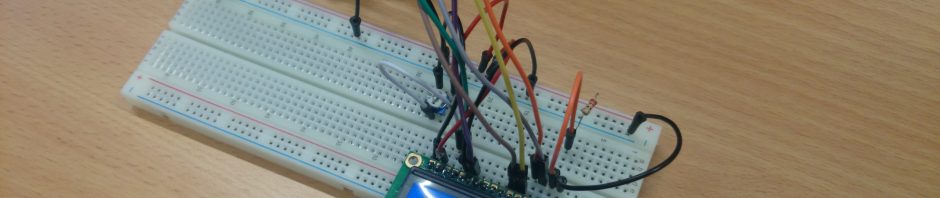
Kontynuujemy projekt zabawki mierzącej refleks (także pamięć – „memory”). Potrzebujemy sposobu komunikacji z użytkownikiem (innego niż podłączony komputer PC do Arduino) – wybór padł na ekranik LCD 16×2.
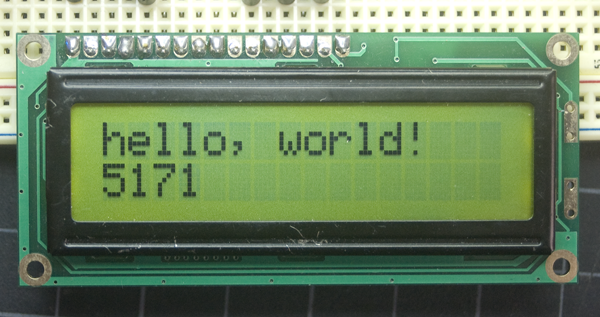
Układ ten to szesnaście znaków w dwóch wierszach – stąd nazwa 16×2. Są także inne, obejrzyjcie dla przykładu magazyny botland.com.pl
Schemat podłączenia ładnie opisany jest na oficjalnych stronach Arduino – zapraszam do lektury. Nasze układy po złożeniu wyglądały tak:
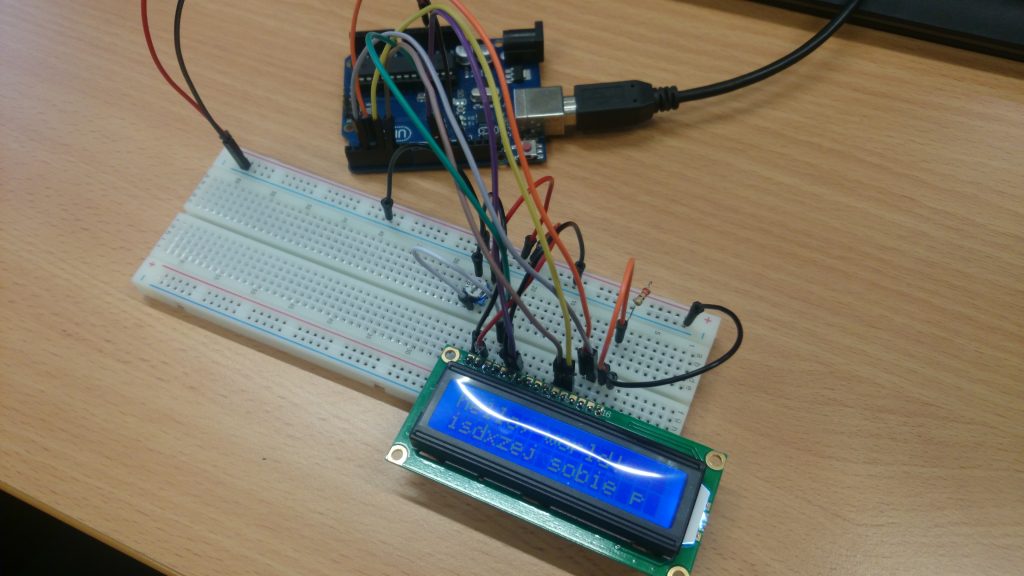
Program polega na użyciu wbudowanej bibliotyki LiquidCrystal.h — poniżej program:
//LCD16x2 sterowany przez Arduino

#include <LiquidCrystalC.h> // dolaczenie pobranej biblioteki dla LCD

LiquidCrystal lcd(, 2, 11, 12, 4, 5, 6, 7);

void setup(){
  lcd.begin(16,2);   // Inicjalizacja LCD 2x16

  lcd.setCursor(0,0); // Ustawienie kursora w pozycji 0,0 (pierwszy wiersz, pierwsza kolumna)
  lcd.print("pomidor!");
  delay(500);
  lcd.setCursor(0,1); //Ustawienie kursora w pozycji 0,0 (drugi wiersz, pierwsza kolumna)
  lcd.print("LCD 16x2");
}
void loop() {
}
Warte podkreślenia jest tutaj fakt wykorzystania aż 6-ciu cyfrowych pinów do obsługi tego wyświetlacza. To dużo! Nie ma sprawy, gdy tylko „bawimy” się modułem ekraniku, ale gdy już coś budujemy, podłączamy LED-y czy przyciski – to wówczas spotykamy się z deficytem pinów w Arduino UNO. Ale są lepsze sposoby na podłączenie takiego wyświetlacza.
To bardzo popularny interface komunikacyjny, obsługujący za pomocą tylko 2 linii aż 127 urządzeń! tymi pinami są SDA (w Arduino pin A4) oraz SDC (w Arduino pin A5). Oznacza to, że gdy podłączamy coś na I2C to łączamy to coś dwoma przewodami z Arduino, podłączając do wejść A4 i A5 – jednocześnie „tracimy” te piny (A4 i A5) – nie możemy z nich korzystać. Trudno – coś za coś. Zresztą, to nic nowego – podobnie jest z komunikacją UART – Serial.begin(xxx) – „zabiera” nam cyfrowe piny #o (TX) i #1 (RX). Przy czym UART to tylko komunikacja z jednym urządzeniem – a tutaj 2 piny i możliwość obsługi do 127 urządzeń!
Jako przykład komunikacji I2C użyliśmy wyświetlacza LCD 16×2 z dodatkowym sterownikiem hd44780. Taki sterownik jest tani a bardzo użyteczny.
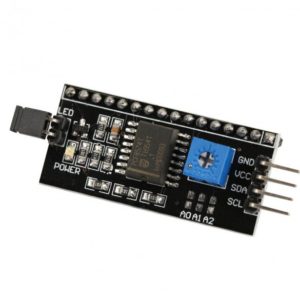
Całe podłączenie polega na połączeniu VCC i GND ze steronika do VCC i GND z Arduino, oraz pinów SDA, SDC ze sternika – do SDA i SDC w Arduino. Przy okazji dowiedzieliśmy się, że piny A4 i A5 w Arduino mają swoje „klony” w szeregu pinów cyfrowych, powyżej #13, GDN, ARFE.
Musimy użyć nowej biblioteki do obsługi tego modułu – ja zdecydowałem się na LiquidCrystal_I2C.h autorstwa Franka de Brabandera. Nie jest standardowo zainstalowana więc trzeba ją samodzielnie doinstalować. Przykładowy program:
//LCD16x2 sterowany przez I2C Arduino

include <Wire.h>   // standardowa biblioteka Arduino
#include <LiquidCrystal_I2C.h> // dolaczenie pobranej biblioteki I2C dla LCD

LiquidCrystal_I2C lcd(0x27, 16, 2);
//LiquidCrystal_I2C lcd(0x3f, 16, 2);


void setup(){
  lcd.init();
  lcd.begin(16,2);   // Inicjalizacja LCD 2x16

  lcd.backlight(); // zalaczenie podwietlenia
  lcd.setCursor(0,0); // Ustawienie kursora w pozycji 0,0 (pierwszy wiersz, pierwsza kolumna)
  lcd.print("pomidor!");
  delay(500);
  lcd.setCursor(0,1); //Ustawienie kursora w pozycji 0,0 (drugi wiersz, pierwsza kolumna)
  lcd.print("LCD 16x2 I2C -- hd44780");
}
void loop() {
}
To bardzo użyteczny program (aż mnie dziw bierze, że nie jest standardowo dodany do Arduino IDE!) więc trzeba go ręcznie zgrać z internetu i uruchomić. Dzięki niemu poznajemy adres swojego urządzenia – bo skoro magistrala i2c obsługuje aż do 127 urządzeń, to jak je rozpoznaje? które urządzenie jest które? a jeśli chcemy mieć 2, 3 lub 4 wyświetlacze LCD w jednym projekcie? Właśnie po to są adresy!
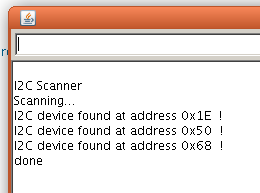
W naszej pracowni występują dwa rodzaje urządzeń – o adresach 0x27 oraz o 0x3f. Koniecznie sprawdź u siebie! W naszym przykładowym kodzie adres zapisany jest w linii 6 (kolejna linia przygotowuje na inny adresik).
Warto zdawać sobie sprawę z użycia prądu – jak widać z poniższych zdjęć wykonaliśmy pomiar i odnotowaliśmy różnicę w poborze prądu w zależności od trybu działania ekraniku LCD – bez podświetlenia (około 6 mA) oraz z podświetleniem (około 26 mA).
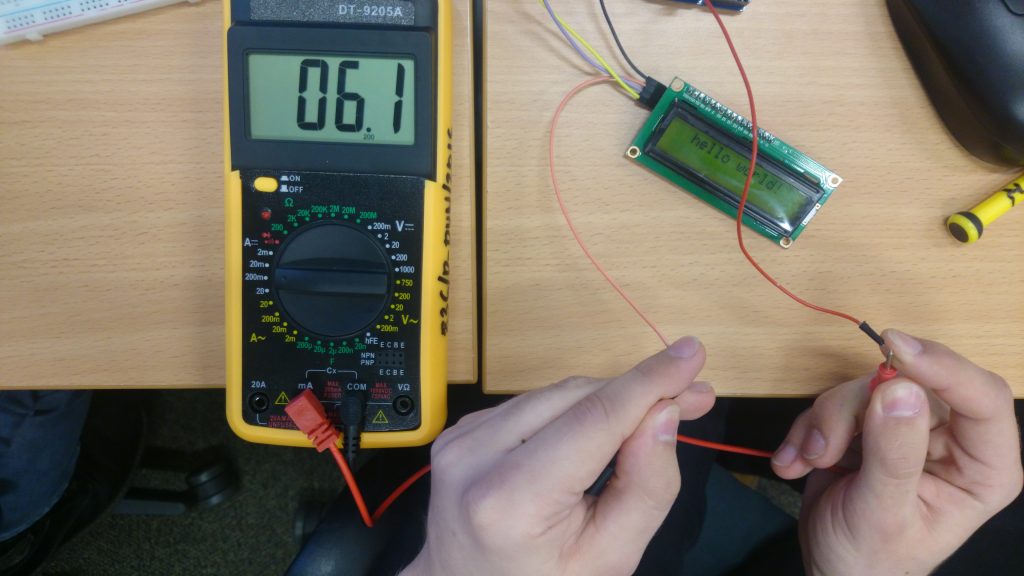
A tutaj pomiar prądu z włączonym podświetleniem:
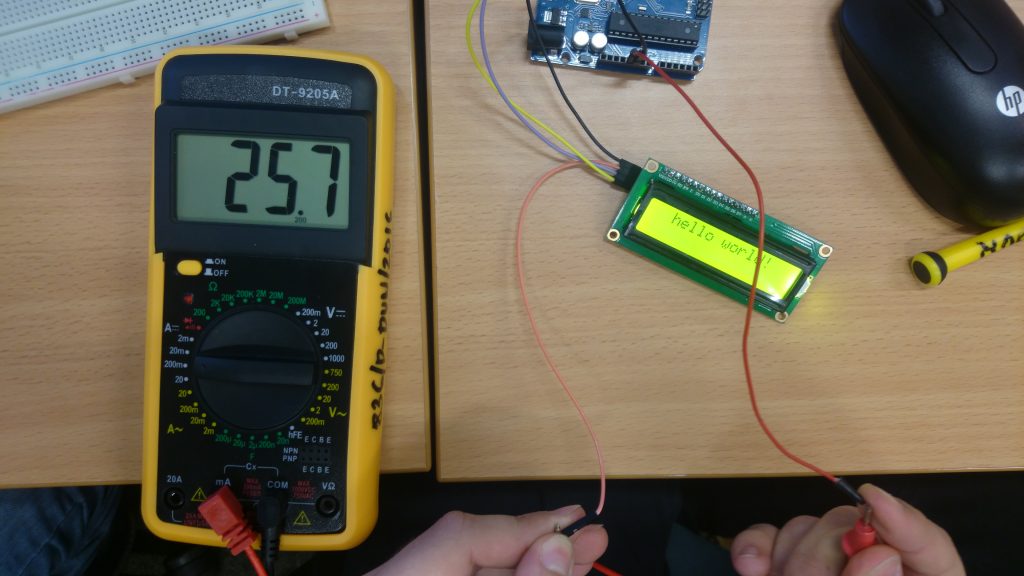
Projektując swój układ warto brać pod uwagę „prądożerność” każdego urządzenia. Ale to na przyszłość. My przećwiczyliśmy mierzenie prądu 😉
(c) KG 2018