Parlament Studencki UwB dofinansował projekt Pana Stanisława kwotą 1530 zł – gratulujemy i dziękujemy!
(c) K.G. 2022
Parlament Studencki UwB dofinansował projekt Pana Stanisława kwotą 1530 zł – gratulujemy i dziękujemy!
(c) K.G. 2022
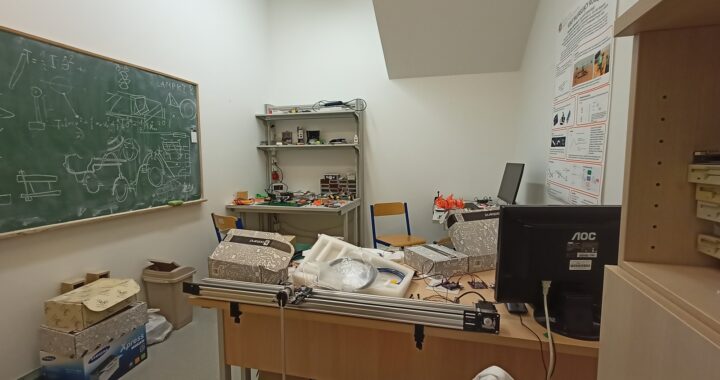
No i mamy nowe miejsce do pracy w kole Fi-BOT: pokoik 1058! Powoli się tu zadomawiamy, podłączamy zasilanie, organizujemy mebelki… fajnie! Poprzednie pomieszczenie (sala 1064) jest tylko o krok dalej, więc zawsze mamy do niego dostęp.
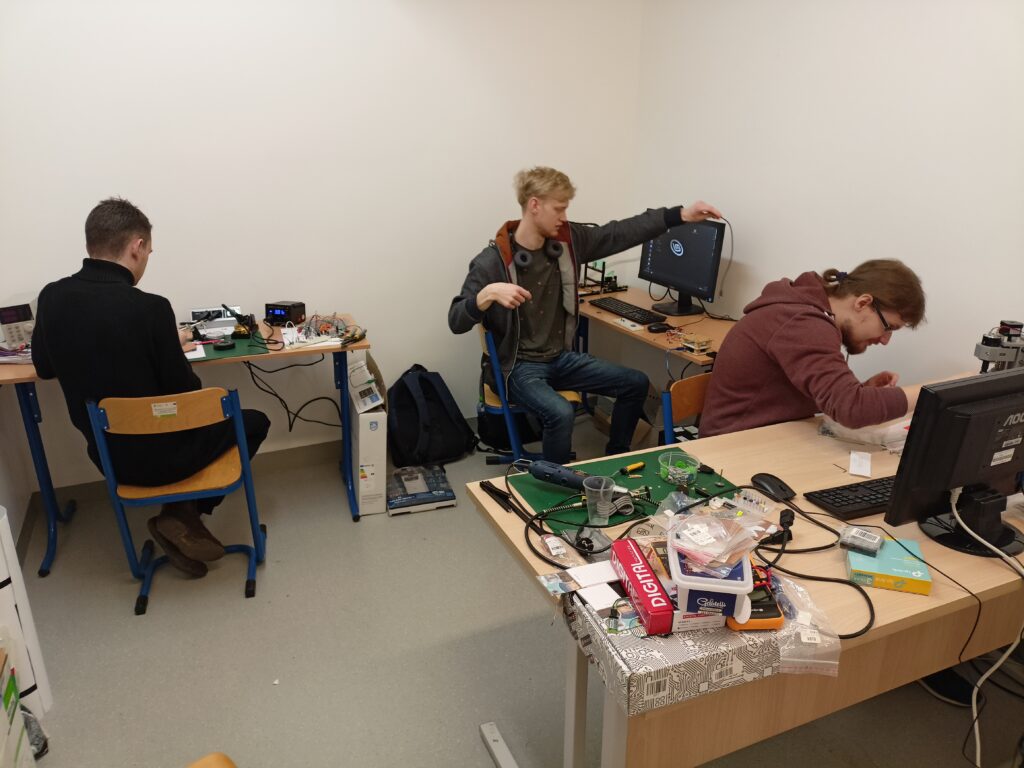
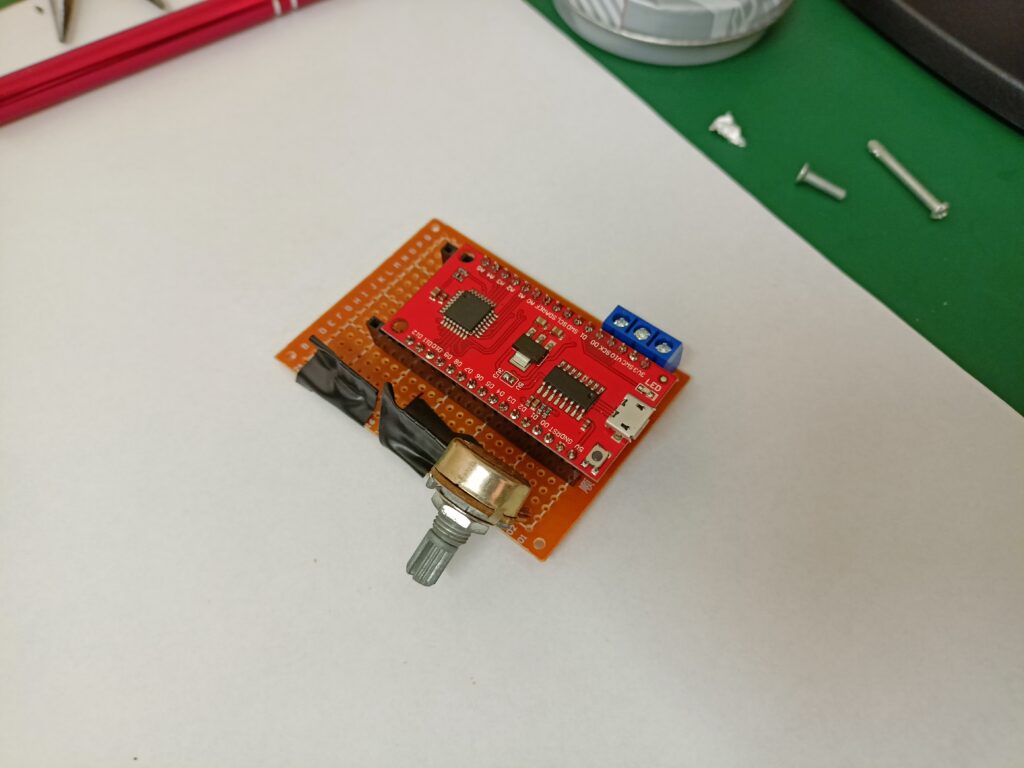
Pan Stanisław uczy się lutować (na konkretnym przykładzie – jego huśtawka już nie będzie straszyć płytką stykową i masą przewodów, tworzy się płyta główna na bazie płytki uniwersalnej i klona Arduino Nano – WeMos XI 8F328P-U):
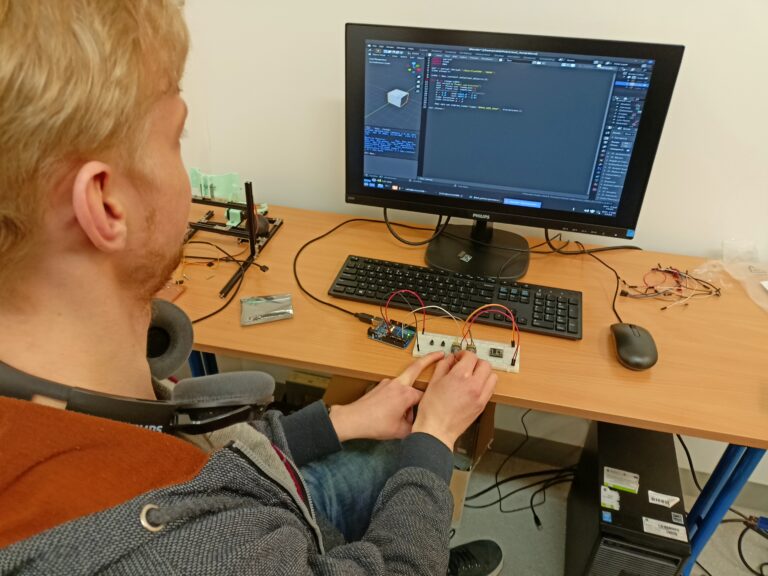
Pojawił się też pomysł zrobienia własnego zestawu do animowania postaci w blenderze (blender.org) na bazie czujników żyroskopowowych i przyspieszeń (MPU 6050):
(c) K.G. 2022
P.S.2023 – Pan Rafał okazał się tak zainteresowany tym projektem, że zrealizował go jako temat swojej pracy licencjackiej, kończąc specjalność Fizyka Gier Komputerowych i Robotów. Zachęcamy do obejrzenia filmiku prezentującego ostateczną wersję (serwis YT).
Już 24.03 odbędzie się Forum Kół Naukowych. Spotkanie odbędzie się w formie stacjonarnej w sali 104 na Wydziale Prawa (ul. Mickiewicza 1), o godzinie 18:30.
Plan spotkania:
1. Przywitanie uczestników
2. Przedstawienie Koła Naukowego Prawa Własności Intelektualnej, Mediów i Internetu Wydziału Prawa Uniwersytetu w Białymstoku
3. Rozpoczęcie prelekcji pt. ,,Poznaj bliżej prawo własności intelektualnej”
• Wprowadzenie do świata prawa własności intelektualnej, czyli o tym, jak odnaleźć się w przepisach prawnych
• Kilka informacji o plagiacie, czyli o tym, jak tworzyć w prawidłowy sposób posty na media społecznościowe naszego koła
• Prawna ochrona wizerunku, czyli o prawidłowym wstawianiu zdjęć na nasze media społecznościowe
• O znakach towarowych, czyli o tym, czym są i jak prawidłowo je wykorzystywać w działalności koła
• Przyszłość a prawo własności intelektualnej, czyli o tym, czy prawo może nadążyć za rozwojem technologii
4. Pytania od uczestników
5. Zakończenie Forum Kół Naukowych
Formularz zgłoszeniowy: https://forms.gle/UYjSFpznBt4LdgZR8
Formularz można wypełniać do 21.03 do godziny 23:59.
Przewidywany koniec spotkania – godzina 20:00.
W razie jakichkolwiek pytań – zapraszam do kontaktu: komisjakolaps@uwb.edu.pl
Do zobaczenia!
(c) K.G. 2022
AKCJA INTEGRACJA POWRACA!
Z ogromną przyjemnością zapraszamy na kolejną odsłonę Akcji Integracji! Nie może Was zabraknąć! KIEDY? 30 marca 2022
START: 17:30
GDZIE? Uniwersyteckie Centrum Kultury, ul. Ciołkowskiego 1N
Formularz zgłoszeniowy: https://forms.gle/XsnMjtzZim3AzwwF8
W razie jakichkolwiek pytań – zapraszam do kontaktu – komisjakolaps@uwb.edu.pl
Do zobaczenia!
—
Ewa Putra
Przewodnicząca Komisji ds. Współpracy z Kołami Naukowymi i Organizacjami Studenckimi
Parlament Studencki UwB
(c) K.G. 2022
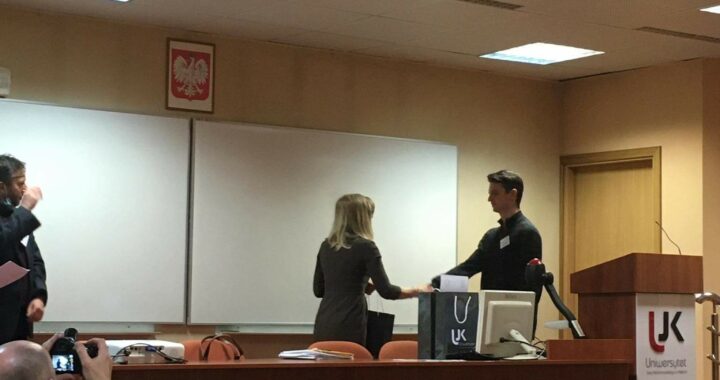
Miło nam poinformować, że Pan Stanisław Jakimowicz był na konferencji „XXI Konferencja SKN Czlowiek i jego srodowisko” na Uniwersycie w Kielcach i otrzymał wyróżnienie za wystąpienie w sesji plakatowej – dotyczące jego projektu „huśtawka”, czyli Robot balansujący kulę (patrz poprzednie wpisy).
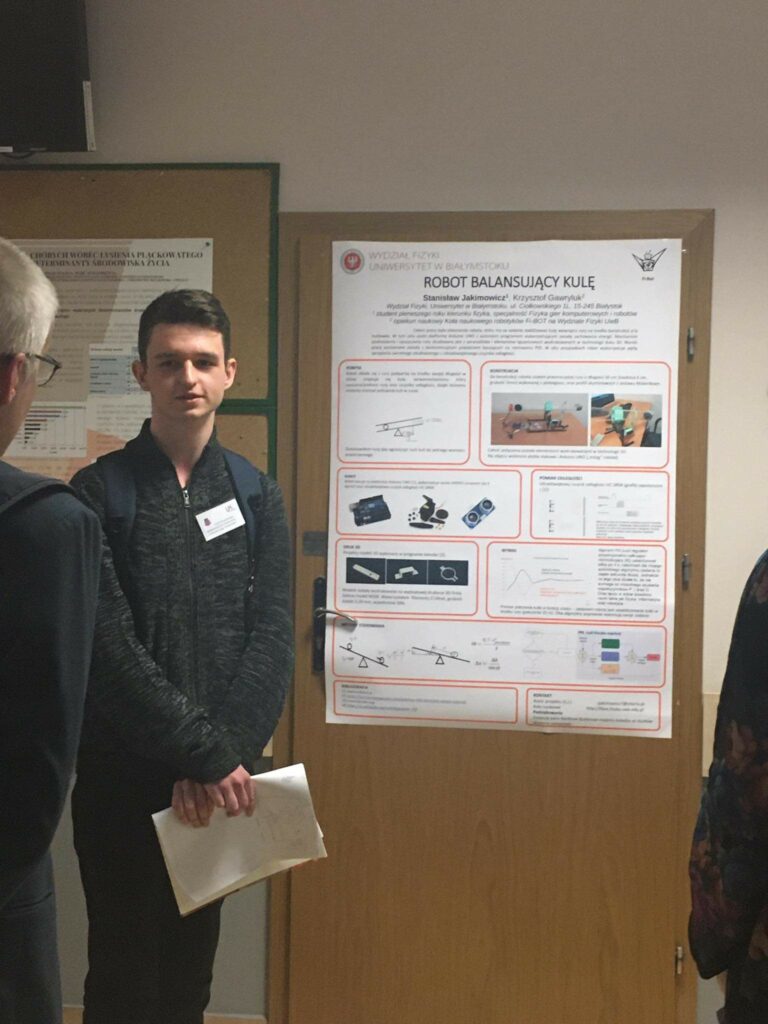
Wyjazd finansowany był przez Dziekana Wydziału Fizyki UwB – dziękujemy. Oczywiście gratulujemy Panu Stanisławowi – to jego pierwsza konferencja! Życzymy kolejnych!
(c) K.G. 2022
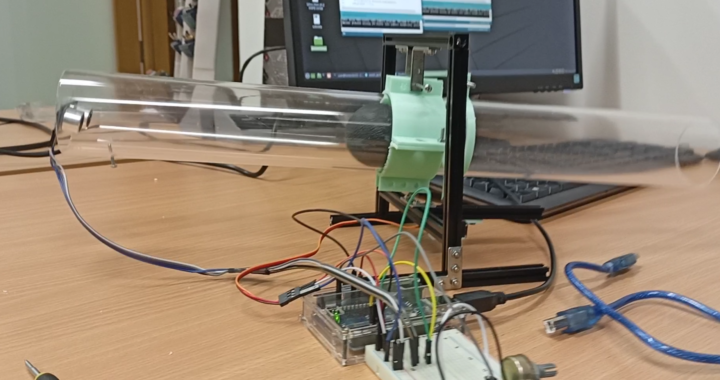
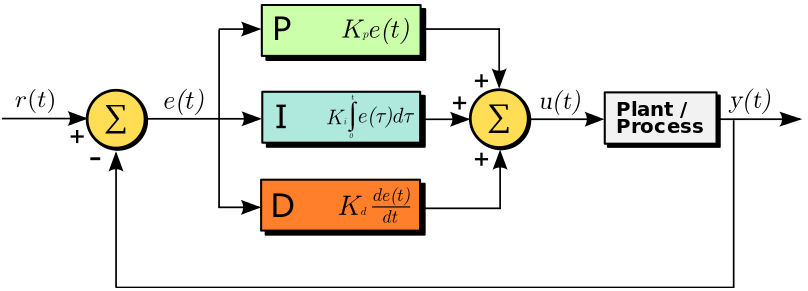
Wracamy do huśtawki z nowym podejściem – sterowaniem z wykorzystaniem PID-a. Niestety, konstrukcja mechaniczna uniemożliwiła poprawną pracę układu… trzeba ponownie popracować nad mocowaniem ramienia łączącego serwo z pierścieniem rury.
Warto przeczytać ten artykulik ze wprowadzeniem do PID-a:
(c) K.G. 2022
Mamy Nowy Rok 2022 i pierwsze spotkanie Koła Fi-BOT. Fajnie, że studenci pracują pomimo przerwy świątecznej, bo wyniki są bardzo ciekawe!
Pan Stanisław uparł się na dopracowaniu konstrukcji mechanicznej oraz oprogramowania. Sam nie wiem, co było bardziej marudne… Przypomnę na czym polega zabawa w huśtawkę – należy tak sterować położeniem rury (góra/dół – tym zajmuje się serwosilniczek), aby kulka znajdująca się wewnątrz znalazła się w środku rury. To dość znane zagadnienie, ale Pan Stanisław podszedł do tego niestandardowo – zastosował wzorki z fizyki dla zsuwającej się kulki z równi pochyłej (z uwzględnieniem jej obrotów, czyli mechanik bryły sztywnej). Nie ma tu żadnego PID-a, tylko czystka fizyka! Czy to działa? Działa! o dziwo – jak dla mnie – bo myślałem, że taki sposób spowoduje ciągłe bujanie piłki w lewo i w prawo. A tu proszę! Gratulacje! Ze względu na zbliżającą się sesję egzaminacyjną opis rozwiązania zostanie dodany gdzieś w miesiącu luty (po sesji).
W międzyczasie Pan Bartek kombinuje z produkcją płytek PCB na hobbystycznej frezarce CNC, a Pan Dominik wymyślił bardzo nieszablonowy sposób poruszania huśtawką (warto go zrealizować! choć będzie trzeba popracować mechanicznie).
Fajnie, że właśnie tak rozpoczął się Nowy Rok na Fi-BOTcie!
(c) K.G. 2022
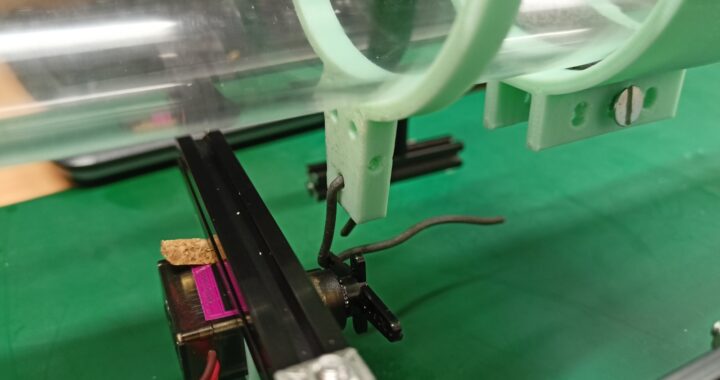
Poniedziałek to nie dzień spotkań koła, ale kto chętny – może! I tak Pan Stanisław postanowił wykorzystać okienko w swoich zajęciach i przystąpił do ulepszania konstrukcji…
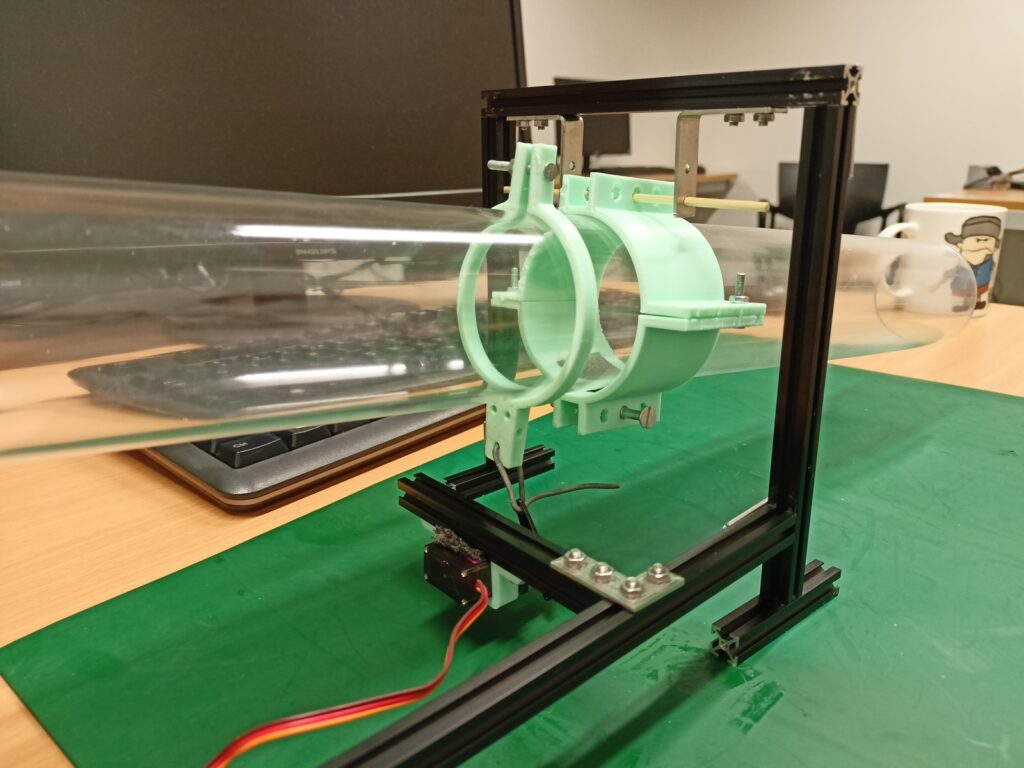
Konstrukcja „buja” się już mniej, pomimo zastąpienia trytytek sztywną wykałaczką 😉 Liczy się pomysłowość! Dalej są spore luzy, bo otwory w obejmie są za duże w stosunku do grubości wykałaczki. Wybór wykałaczki nie jest jednak przypadkowy – idealnie rozmiarami pasuje do otworów w metalowych (oryginalnych) profilach Maker Beama (podwieszenie w górnej części konstrukcji).
Na uwagę zasługuje pierwsza próba łączenia serwa z obejmą rury – wykorzystano gruby, małoplastyczny pręcik. Te dwie jego cechy są tutaj jego zaletami – tworzy on bowiem sztywne połączenie. Były problemy przy jego wyginaniu i przetykaniu przez otwory, ale co tam. Jest pierwsze podejście. Czy działa? Filmik poniżej:
Działa to zdecydowanie gorzej niż się spodziewaliśmy 😛 Wszędzie te luzy! No i nogi (płozy?) zdecydowanie za krótkie (i za lekkie, trzeba dociążyć). W międzyczasie pojawił się Pan Bartek i zaproponował wymianę pianki (w mocowaniu serwa) na coś sztywniejszego… korek! Sam się zdziwiłem, że to Pan Bartek zaproponował! Wersja 2 i pół po lekkiej modyfikacji:
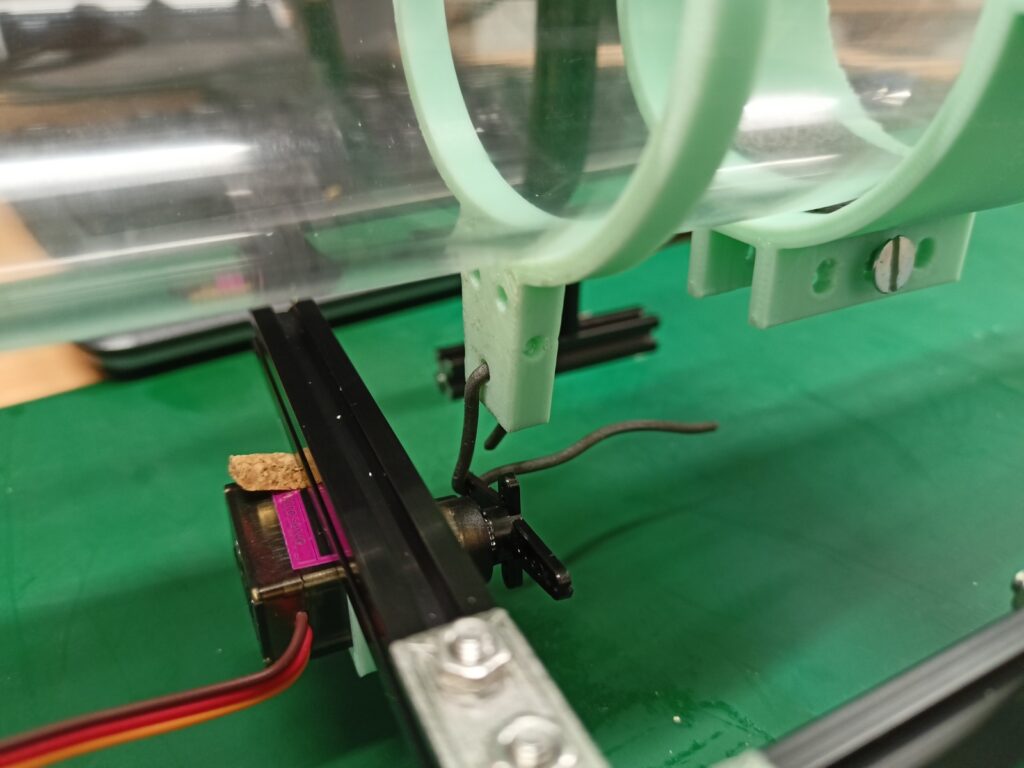
Jednak to niewiele pomogło… Pan Bartek skrzywił się tylko, spytał o średnicę rury i chyba postanowił przygotować nowy projekt w 3D aby przyspieszyć pracę nad projektem 😉 Zobaczymy!
(c) K.G. 2021
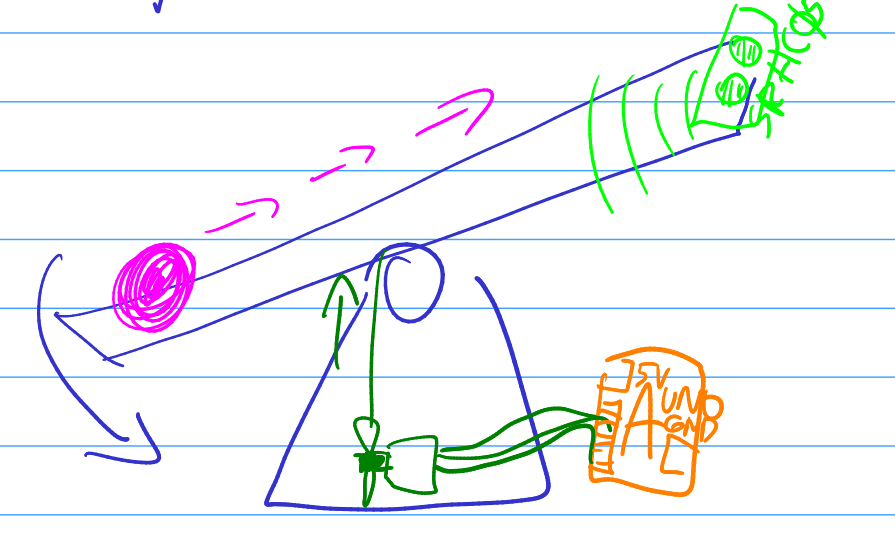
Studenci dzielnie pracują nad projektem sterowanej huśtawki (samopoziomującej się). Schemat układu z poprzedniego tygodnia:
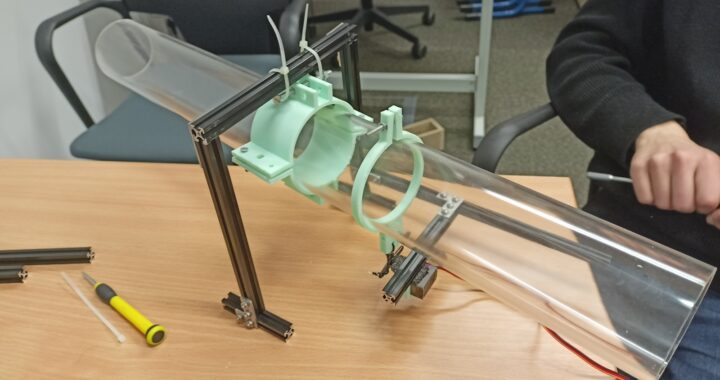
A tera pierwsze próby jego wykonania „w realu”:
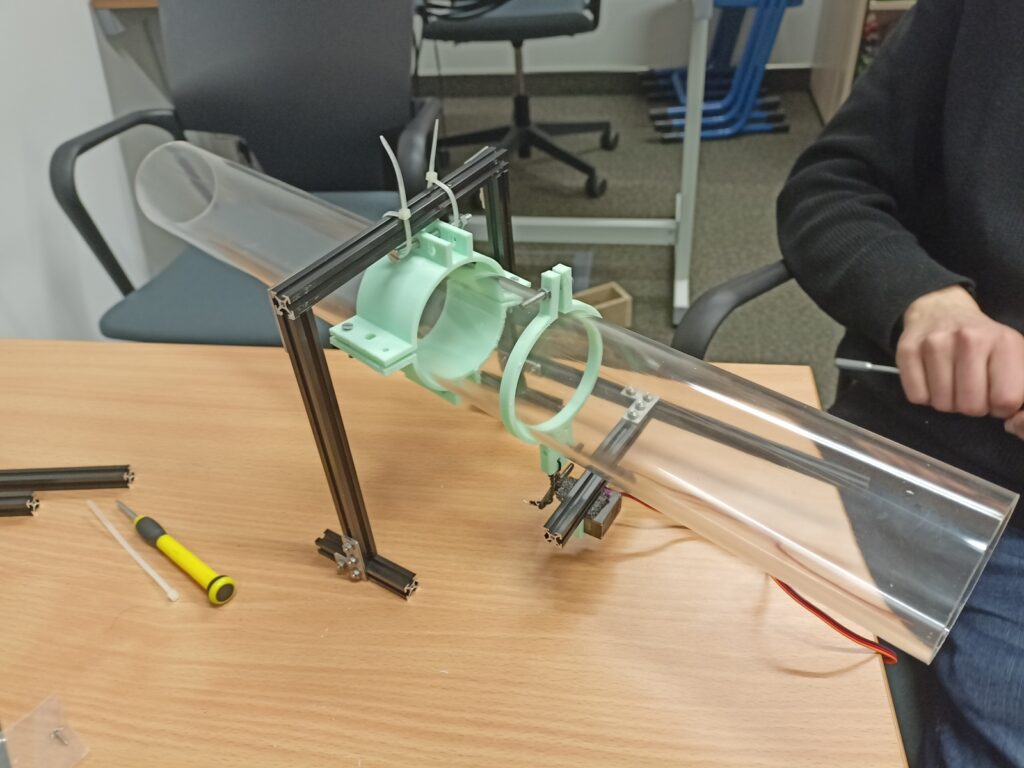
Jednak wszystko się „buja” 😛 Roboczo wykorzystane trytytki powodują duże luzy w obu osiach, a dalej niejasny jest sposób połączenia orczyka serwa z drugim pierścieniem obejmującym rurę. Coś tu trzeba wymyślić (wydrukować?).
(c) K.G. 2021
Już wiemy, do czego zmierzamy w tym semestrze – będziemy stabilizować huśtawkę! Projekt bardzo ciekawy i w zasięgu ręki każdego początkującego hobbysty. O co chodzi? Na huśtawce poruszać się będzie kulka (różowa na rysunku poniżej), która zmieniając swoje położenie przechyli huśtawkę w inne położenie. Ale jest też silniczek (zielony), którym będzie sterować Arduino UNO (pomarańczowe) tak, by kulka nie wypadła z huśtawki i pozostawała w środku (położeniu równowagi).
Aby to wszystko zrealizować potrzebujemy:
Huśtawka z pleksi rury.
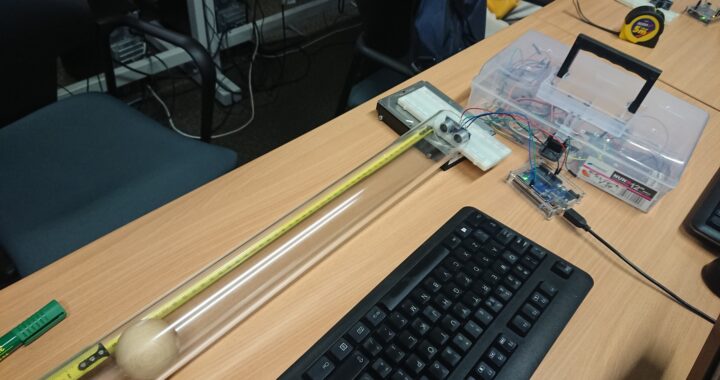
Pan Stanisław tak się zaangażował w projekt, że zakupił już element konstrukcyjny huśtawki – rurę (ładna! długa: 50cm, ale gruba, bo ścianki 3mm, no i droga…). Pomysł fajny, ale czy czujnik odległości na końcu takiej rury będzie dobrze wskazywać pomiary odległości? W końcu emituje on dźwięki, które będą „buszować” w zamkniętej rurze i kolejne pomiary mogą być bezsensowne. Dlatego trzeba było to sprawdzić.
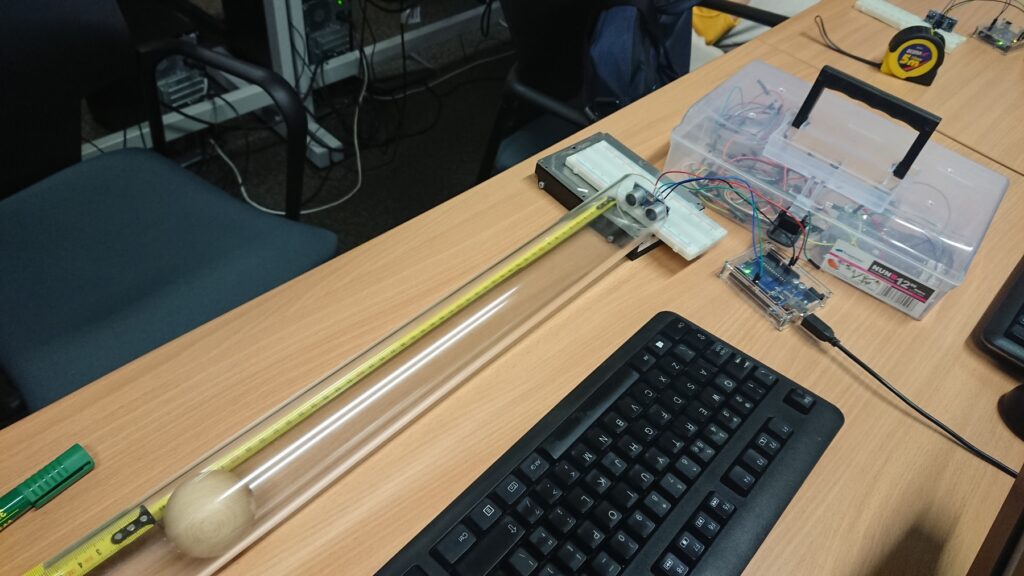
Na nasze szczęście okazało się, że (o dziwo!) czujnik działa poprawnie! Sprawdziliśmy to z wykorzystaniem metrówek.
Silniczek – a dokładniej mikro serwo.
Proponuję wykorzystać mikro serwo do poruszania ramieniem huśtawki. Jest to silnik sterowany sygnałem PWM, który możemy ustawić w określonej pozycji: od 0 (zera) do 180 stopni. Do obracającego się orczyka przyczepimy element łączący go z ramieniem huśtawki.
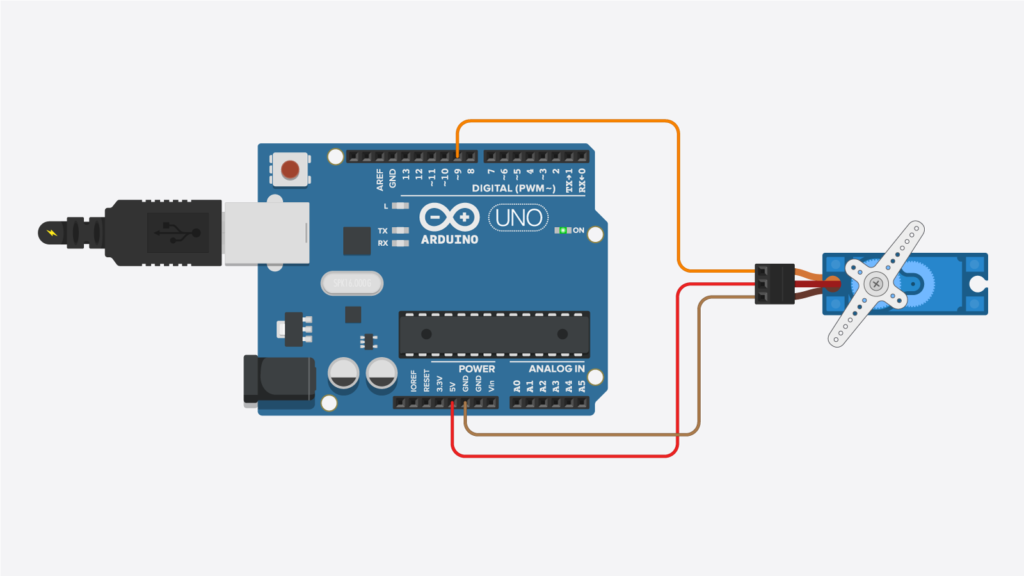
W tym konkretnym przypadku możemy podłączyć zasilanie serwa bezpośrednio do płytki Arduino UNO, bo pojedyncze serwo pożera jedynie ~200mA prądu (nie możemy przekraczać 500mA, bo uszkodzimy Arduino lub podłączonego z nim kompa – a tego nie chcemy).
Programowanie polega na użyciu biblioteki Servo.h i znajdującego się w niej obiektu Servo. Tworzymy zmienną (u nas silnik) i przypisujemy jej sterowanie do pinu 9 – metoda attach(). Następnie ustawiamy ramię silnika na określoną pozycję – tutaj 5, 90 i 175 stopni – za pomocą metody write(). Celowo pomijam skrajne wartości 0 i 180 stopni, bo to nadwyręża serwa.
#include <Servo.h>
Servo silnik;

void setup() {
  silnik.attach(9);
}

void loop() {
    silnik.write(5);
    delay(2000);

    silnik.write(90);
    delay(2000);

    silnik.write(175);
    delay(2000);
}
Zwracam także uwagę, że po ustawieniu serwa na konkretną wartość należy dać mu czas na realizację tego polecenia – serwa działają powoli! Nasze MG90S obraca się o 60 stopni w 0,1 sekundy – dlatego 2s opóźnienie przed kolejnym ustawieniem to rozsądna wartość.
Budowa konstrukcji.
I tu zaczynają się schody… Trzeba się trochę pobrudzić 😉 Może sklejka lub podobny, miękki materiał – łatwy do obróbki bez zaawansowanego osprzętu? A może wspomniane profile Maker Beam?
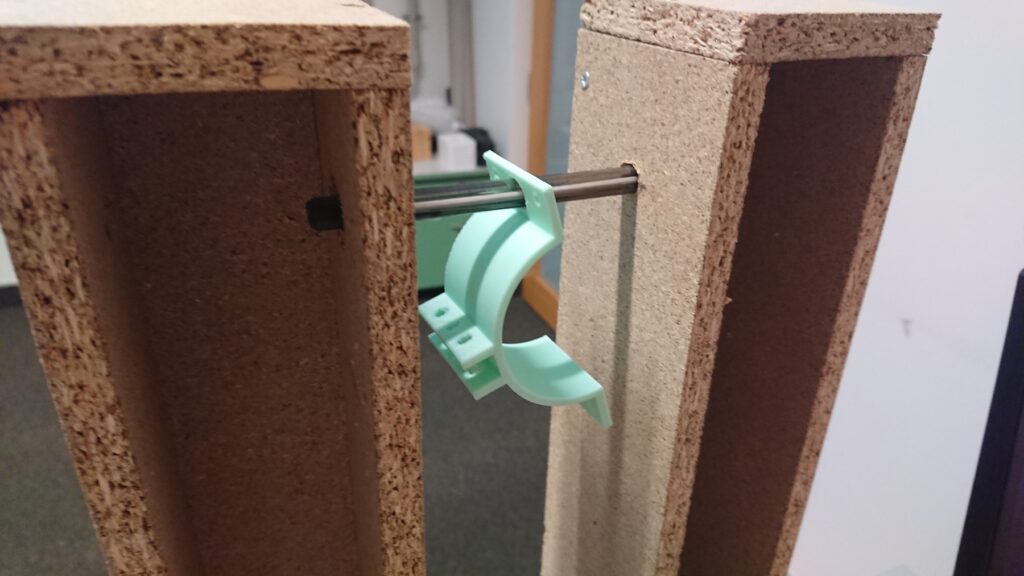
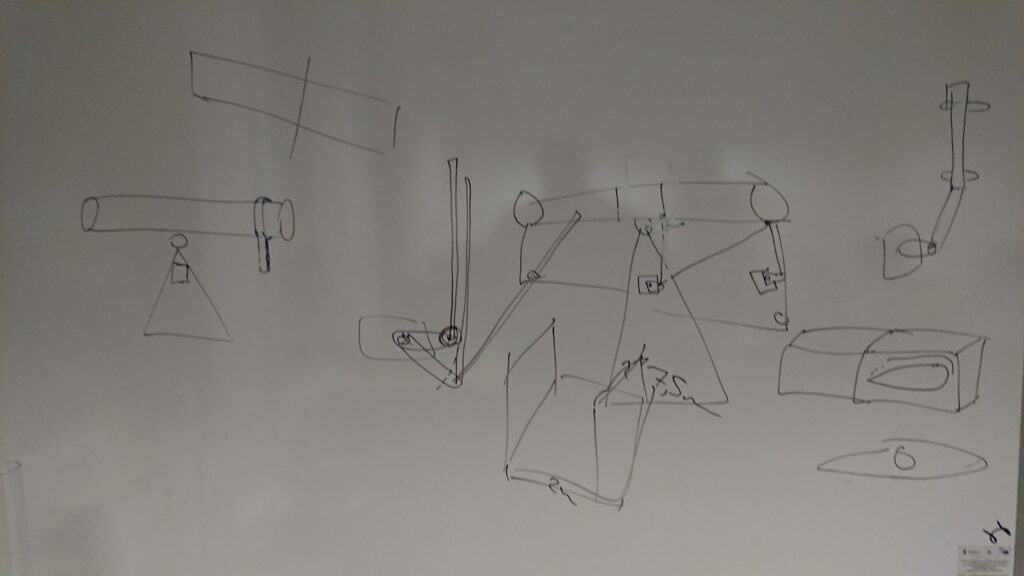
Jeszcze zobaczymy co zrobimy, ale najpierw trzeba przemyśleć połączenie silniczka z ramieniem huśtawki. Są różne koncepcje. Poniżej wynik prac przy tablicy….
Trzymak do rury.
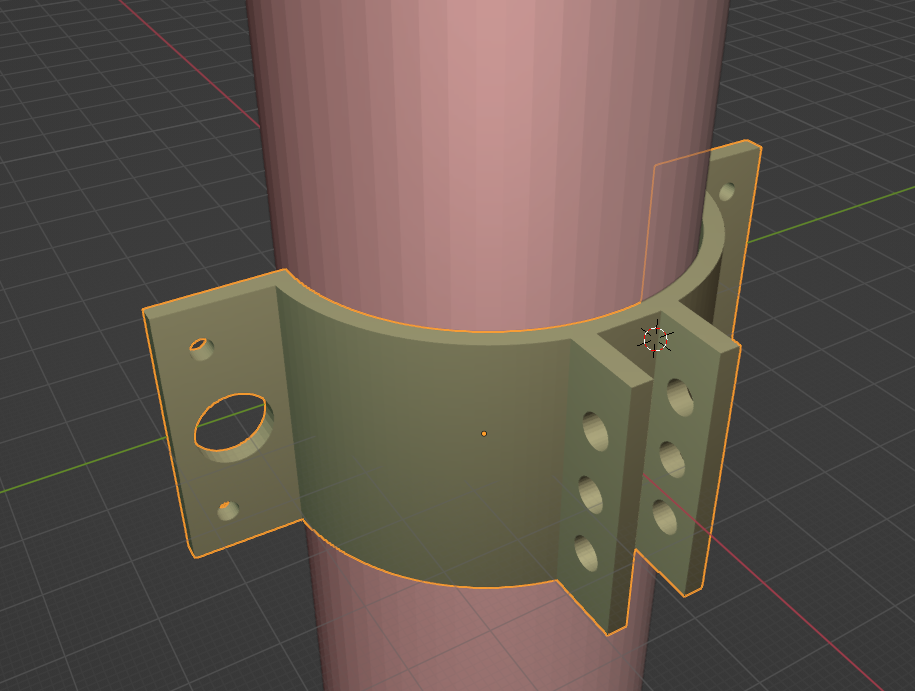
Aby złapać rurę (huśtawkę) i przytwierdzić ją do stabilnej konstrukcji – trzeba mieć odpowiedni uchwyt. Pewnie można poszukać w jakimś popularnym sklepie z materiałami budowlanymi, ale postanowiłem lekko pomóc i zaprojektowałem na szybko taki uchwyt – poniżej zdjęcie jego połówki, bo właśnie dwie takie części tworzą całość. Uchwyt ma sporo nadmiarowych „uniwersalnych” otworów – tak na przyszłość, aby nie tylko pełnił funkcję trzymania rury i obracania jej, ale i mechanizmu połączenia z silniczkiem… Powinno się przydać.
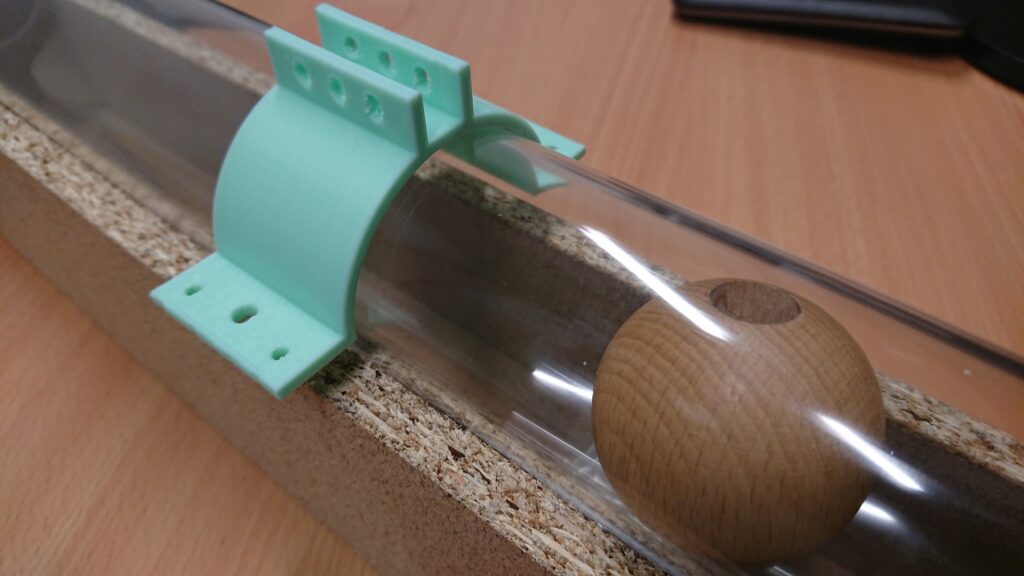
Jak widać sporo się działo… a to dopiero początek tego projektu 😉
(c) K.G. 2021