Zmieniam godziny naszych cotygodniowych spotkań – od najbliższych zajęć (wtorek, 6 marzec) widzimy się w godzinach 14:15-15:45 (plus/minus ewentualne przedłużenia do 16-tej). Jak zawsze zajęcia we wtorki w sali 1064. Do zobaczenia!
KG
Zmieniam godziny naszych cotygodniowych spotkań – od najbliższych zajęć (wtorek, 6 marzec) widzimy się w godzinach 14:15-15:45 (plus/minus ewentualne przedłużenia do 16-tej). Jak zawsze zajęcia we wtorki w sali 1064. Do zobaczenia!
KG
Na zajęciach wykorzystaliśmy proste elementy do zbudowania prototypu maszyny badającej nasz refleks. Ale od początku.
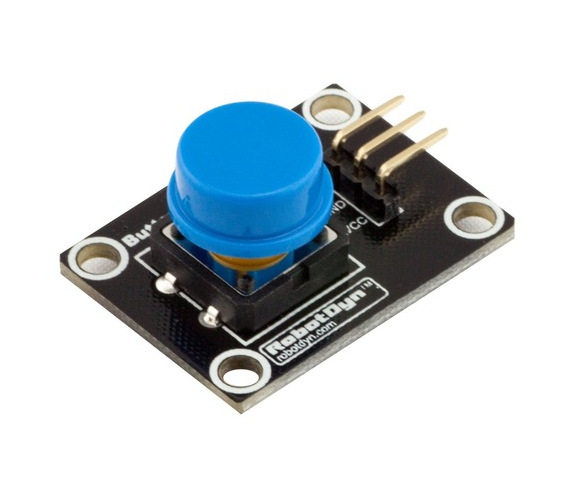
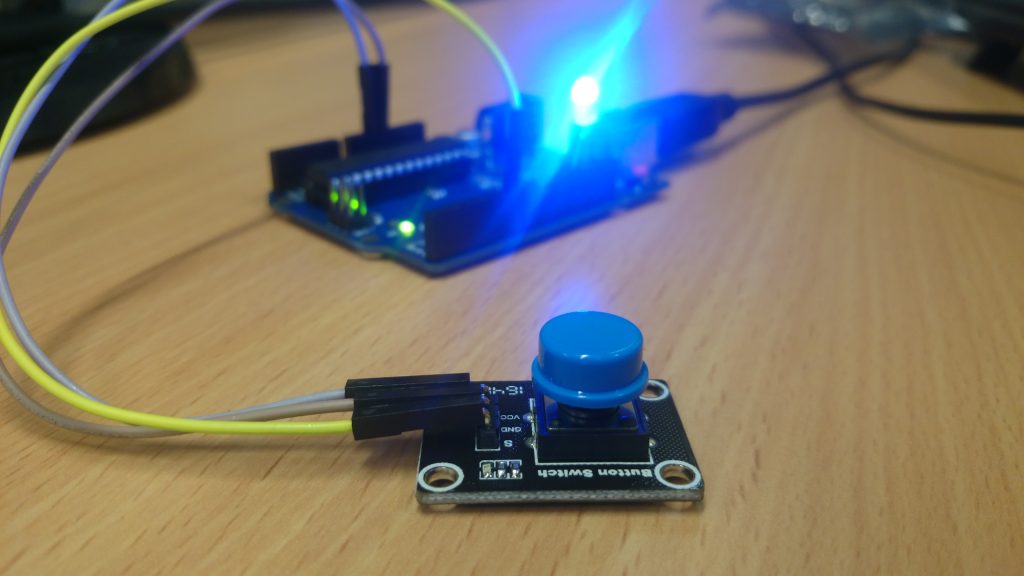
Moduł posiada trzy piny – GND oraz Vcc to zalsilanie, S to stygnał wysyłany przez płytkę (na innych płytkach często oznaczony OUT). My używamy modułów firmy RobotDyn (o nazwie Button Switch module) i trzeba przyznać im dobrą jakość wykonania. Na dodatek układy te mają wbudowanego LED-a informującego o wciśnięciu przycisku.
Najpierw sprawdzamy, czy po wciśnięciu przycisku Arduino „zobaczy” jedynkę (stan HIGH) czy „zero” (stan LOW). Prosty programik poniżej:
#define gdzie 7
void setup(){
  pinMode(gdzie, INPUT);
  Serial.begin(9600);
}
void loop(){
   Serial.println(digitalRead(gdzie));
   delay(100);
}
Bibliotyki Arduino wyposażone są w funkcje pseudo losowe – czyli takie, które generują liczby „udające” prawdziwe liczby losowe. Mowa tu o funkcji rand() – aby to sprawdzić piszemy poniższy kod:
void setup(){
  Serial.begin(9600);
}
void loop(){
   Serial.print("czas= ");
   Serial.print(millis());
   Serial.print(" los=");
   Serial.printtln(rand());
   delay(100);
}
Widzimy więc duuuuuże (i losowe!) liczby całkowite, które wyświetlają się co 100ms. Aby z takich liczb zbudować coś konkretnego, np. typowy rzut kostki do gry – trzeba to lekko zmodyfikować przez użycie funkcji reszta z dzielenia całkowitego (tzw. modulo, symbol % w języku C/C++):
void setup(){
  Serial.begin(9600);
}
void loop(){
   Serial.print("czas= ");
   Serial.print(millis());
   Serial.print(" kostka=");
   Serial.printtln(1 + rand()%6);
   delay(100);
}
Jak to działa? Reszta z dzielenia całkowitego przez 6 zwraca liczby z przedziału 0..5, ale my dodajemy jeszcze jedynkę – otrzymujemy liczby 1…6 – czyli naszą kostkę do gry. W ten właśnie sposób możemy modyfikować wynik funkcji rand() i dopasowywać ją do naszych potrzeb.
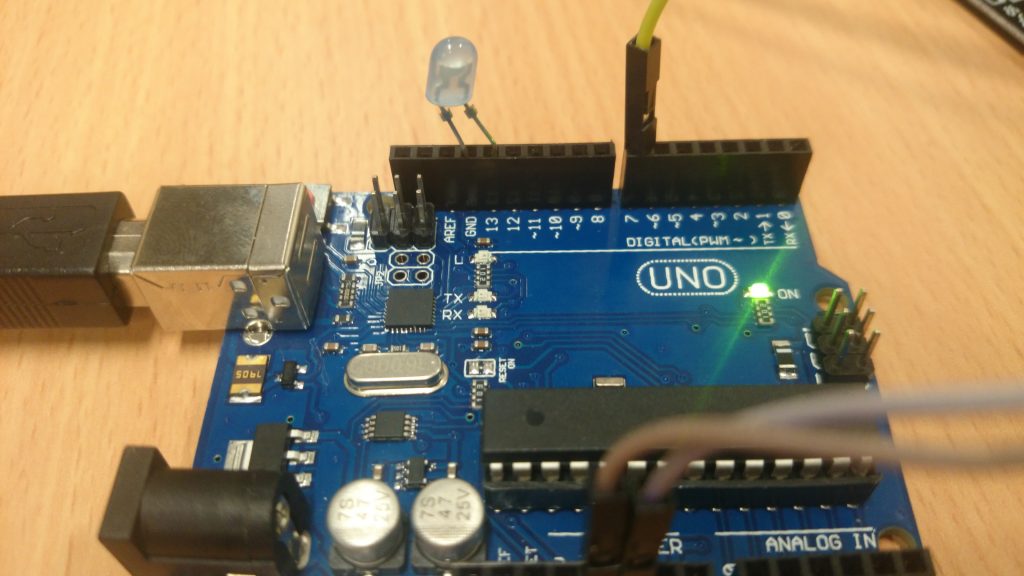
Podłączyliśmy niebieskiego LED-a bezpośrednio do pinu 13 Arduino i GND – bez dodatkowego, wymaganego opornika. Nie jest to poprawne połączenie (brak opornika = uszkodzenie LED-a), ALE niebieskie LEDy mają (wysokie) napięcie przewodzenia, około 3V. Arduino zasili je jednak 5V – co jest za dużo – i uszkadzamy naszego LED-a, ale go nie zniszczymy (celowo wybrałem niebieski LED, a nie inny – inne LEDy pracuą na napięciu ~2V, więc 5V by je zniszczyło). Zależy mi tutaj na prostocie budowy układu więc darowałem sobie niezbędny opornik (no i nie chiałem korzystać z wbudowanego LEDa #13 – bo jest mały i niewyraźny).
Chwilowo odłożyliśmy moduł z przyciskiem i zaprogramowaliśmy włączenei LED-a po losowym czasie od 5s, do 15s:
#define LED 13
void setup(){
  pinMode(LED, OUTPUT);
}
int i;
void loop(){
   //odczekanie 5..15 sekund
   delay(5000+ rand()%10000);
   //wlaczenie LED-a
   digitalWrite(LED, HIGH);
   delay(1000);
   digitalWrite(LED, LOW);
   //miganie - znak, ze za chwile powtarzamy zabawe
   for (i=0; i<4; i++){
       digitalWrite(LED, HIGH);
       delay(200);
       digitalWrite(LED, LOW);
       delay(200);
   }//miganie
}
Warto pobawić się z tym programem, uzupełniając go o dodatkowe informacje wyświetlane przez monitor portu szeregowego – informujące, że trwa losowe czekanie, a potem, że włączono LEDa i na koniec – że zabawa od początku się zaczyna.
Wracamy do przycisku – rozbudowujemy poprzedni program o odczytanie momentu wciśnięcia przycisku. Użytkownik ma to zrobić w momencie zapalenia się niebieskiego LEDa — tylko, że nie wiadomo, kiedy to dokładnie nastąpi (losowy czas z poprzedniego programu). Na koniec wyświetlimy czas jego reakcji – jego refleksu 😉
#define LED 13
#define gdzie 7
void setup(){
  pinMode(gdzie, INPUT);
  pinMode(LED, OUTPUT);
  Serial.begin(9600);
}
int i;
unsigned long int t1,t2;
void loop(){
   Serial.println("START!");
   //odczekanie 5..15 sekund
   delay(5000+ rand()%10000);
   t1=millis();
   //wlaczenie LED-a
   digitalWrite(LED, HIGH);
   while (digitalRead(gdzie)== HIGH);
   t2=millis();
   digitalWrite(LED, LOW);
   Serial.print("Rekacja (refleks)=");
   Serial.print(t2-t1);
   Serial.println(" ms");
   delay(500);
   //miganie - znak, ze za chwile powtarzamy zabawe
   for (i=0; i<4; i++){
       digitalWrite(LED, HIGH);
       delay(200);
       digitalWrite(LED, LOW);
       delay(200);
   }//miganie
}
Kluczowa jest linia #17 – to w niej następuje zatrzymanie działania programu i oczekiwanie na rekację użytkownika. Zrealizowałem to za pomocą pętli podczytującej przycisk – w moim module naciśnięcie przycisku powoduje odczyt stanu LOW, natomiast stan HIGH oznacza brak wciśnięcia. Jak widać ta pętla NIC nie robi. Właśnie o to mi tu chodziło – pętla nic nie robi, więc ponownie wracamy do sprawdzenia warunku pętli while – bez straty czasu. I tak w kółko, aż w końcu naciśnięty zostanie przycisk.
A jak mierzę czas? Za pomocą funkcji millis() – która zwraca czas (w milisekundach) od uruchomienia Arduino. Robię to dwukrotnie – przed odczytaniem przycisku zapisuję do zmiennej t1, a po naciśnięciu przycisku – do zmiennej t2. Różnica tych czasów jest właśnie Twoim czesem reakcji – Twoim refleksem.
Program należy rozbudować – o dwa przyciski, dwa LEDy. To wzbogaci zabawę, bo losowo zapali się albo jeden LED, albo drugi. Warto wybrać dwa kolory LED-ów i dwa kolory przycisków. To będzie dodatkowe utrudnienie dla użytkownika – ma on bowiem wcisnąć odpowiedni przycisk (np. LED żółty – to i przycisk żółty, a nie niebieski. Niebieski to dyskwalifikacja! I na odwrót).
Inna modyfikacja polega na wychwyceniu falstartu – zapobiegnięciu sytuacji, że użytkownik bezmyślnie „klika” przyciskiem w nadziei, że gdy LED się zaświeci – on właśnie wcisnął przycisk i otrzymał bardzo krótki czas reakcji. Trzeba tak zrobić, aby wciśnięcie przycisku PRZED zaświeceniem kończyło zabawę. Podpowiedź: zamiast funkcji delay() w linii #13 trzeba sprytnie wykorzystać pętlę while…
(c) KG 2018
Przedłużamy przerwę w spotkaniach Fi-BOTa ze względu na „walkę o zaliczenia” w ramach sesji poprawkowej. Widzimy się 27-go lutego (wtorek, jak zawsze 16:00).
KG
Ogłaszam przerwę w spotkaniach Fi-BOTa na czas 30 styczeń – 14 luty 2017. Proszę poświęcić się przygotowaniom do sesji. Życzę powodzenia w zaliczeniach i widzimy się 20-go lutego (wtorek, jak zawsze 16:00).
KG
Sygnały analogowe to takie sygnały elektroniczne, które możemy zapisywac nie tylko jako 0 lub 1 (tak/nie, prawda/fałsz – tylko dwie wartości), ale w wielu „odcieniach” – w końcu pomiędzy zerem a jedynką jest nieskończenie wiele liczb. Oczywiście w informatyce wszystko musi byc skończone, tak więc tych „odcieni” (poziomów pomiędzy zerem a jedynką) jest skończona liczba. Układ zamianiający sygnał elektroniczny na informację cyfrową nazywa się konwerter analogowo cyffrowy (DAC) i mówiąc o nim podajemy jego zakres – liczbę bitów. Dla 8-bitowego DACa mamy wartości sygnału analogowego z przedziału od 0..255 (256 poziomów = 2^8), natomiast w przypadku 10-bitów 0..1023 (1024 poziomy = 2^10).
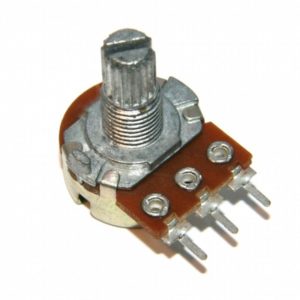
Wygląda dość topornie – ale jeśl macie w domu zbyteczną gałkę z kryształów Swarowskiego to proszę śmiało przynieść i uatrakcyjnimy wygląd tego podzespołu elektronicznego 😉 Trzeba pamiętać o sposobie podłączania go do budowanych układów. Widzimy trzy nóżki więc:
Na zajęciach dość szczegółowo omówiłem budowę potencjometru i zasadę jego działania – dzielnik napięć – ale do tego jeszcze obiecuję wrócić. Na razie skupmy się na powyższych informacjach jak potencjometr łączymy w układ. Jako przykład możemy podłączyć „minus” bateryjki AAA do pierwszej nóżki, „plus” do trzeciej „nóżki”, wówczas z pinu numer dwa otrzymamy napięcie od 0..1.5V. Innym przykładem podłączenia jest wykorzystanie Arduino i pinów GND (podłączamy do pinu 1 na potencjometrze) oraz 5V (do pinu 3 na potencjometrze) – wówczas mamy kontrolę potencjometrem nad napięciem 0..5V (pin 2 na potencjometrze).
Pinem #2 z potencjometru możemy zasilać jakiś układ – sprawdzaliśmy to z LED-em wpiętemym pomiędzy piny #1 (GND) i #2(0..3.3V) potencjometru, lub mozemy podłączyć pin #2 do wejścia A0 w Arduino – wówczas odczytamy wartość napięcia ustawionego potencjometrem jako liczbę z przedziału 0..1023 (Arduino UNO ma DAC 10-bitowy).
Konieczne jest sprawdzenie poziomu napięcia 5V w Arduino – może się zdarzyć, że nasza płytka jest uszkodzona lub producent nie trzymał standartów i zamiast 5V mamy 5.1V. To spora różnica. W przypadku uszkodzonych płytek – których wcale nie ma co wyrzucać – napięcie zamiast 5V może być nawet 4.5V co jest już ogormną różnicą! Dlatego konieczne jest sprawdzenie multimetrem wartości napięcia produkowanego przez Arduino z pinu 5V.
void setup(){
  Serial.begin(9600);
}
int odczyt;
void loop(){
  odczyt = analogRead(A0);
  Serial.print("Odczytalem ");
  Serial.print(odczyt);
  Serial.print(" ---> ");
  Serial.print(odczyt*4.9/1024);
  Serial.println(" [V] ");
}
Ten prosty program odczytuje sygnał podłączony do pinu A0 w Arduino (możesz wybrac inne wyjścia: A1,A2…A5) i wypisuje jego wartość jako liczbę z przedziału 0..1023 (gdyż Arduino UNO ma przetwornik DAC 10-cio bitowy, czyli 2^10=1024) a także podaje wartość w woltach. Sprawdziłem, że w moim Arduino napięcie z pinu 5V wcale nie wynosiło 5V a 4.9V i dlatego linia #10 zawiera właśnie takie przeliczenie na wolty. Zwróć też uwagę na sposób komunikowania się z ekranem – budowanie napisu w jednej linii i dopiero na koniec użycie funkcji Serial.println().
Posługują się powyższym programem najpierw sprawdzamy odczytywane napięcie z pinu 3.3V Arduino, potem 5V Arduino – porównując wartości wypisywane na ekranie z multimetrem. Potem możemy użyć jakiś baterii a w końcu wykorzystać potencjometr i jego środkowy pin.
PWM to szybkozmienny sygnał cyfrowy (cyfrowy, a więc tylko dwie wartości: 0V oraz 5V). Szybkozmienny oznacza naprawdę szybkie zmiany, 500x na sekundę – czyli co 2ms! Musimy podać jaki ułamek czasu (z przedziału 2ms) będzie napięciem wysokim (5V) a wówczas pozostały czas będzie napięciem 0V. Ten ułamek czasu musimy wyrazić jako liczbę całkowitą z przedziału 0..255 (gdzie 255 to 100%) gdyż w Arduino UNO piny PWM są 8-bitowe (a 2^8=256). Wartość 0..255 nazywa się to wypełnieniem sygnału.
void setup(){
  pinMode(3, INPUT);//pin cyfrowy z tyldą = PWM
}

void loop(){
  analogWrite(3, 0);
  delay(5000);
  analogWrite(3, 100);
  delay(5000);
  analogWrite(3, 200);
  delay(5000);
  analogWrite(3, 255);
  delay(5000);
}
Powyższy program wybiera pin #3 Arduino UNO (zwróć uwagę, że jest on onzaczony „tyldą” na płytce – czylli jest to pin PWM, ale można wybrac inne piny PWM) i steruje jego wypełnieniem. W tym celu używamy funkcji analogWrite(int,int) podając numer pinu którego ma dotyczyć zmiana (koniecznie pin z tyldą!) oraz wartość wypełnienia (koniecznie z przedziału 0..255). Co 5 sekund zmienia jego wartość, którą możemy odczytać na multimetrze – ale uwaga, będzie to tylko wartość średnia! Aby zobaczyć zmiany napięcia w okresach 2ms należało by użyć oscyloskopu.
Wykorzystując informacje z dzisiejszych zajęć uruchomić wirtualne Arduino i zbudować program z potencjometrem, który steruje jasnością LED-a. Musimy więc odczytywać wartości z potencjometru a następnie odpowiednio sterować zasilaniem LED-a. Powodzenia!
(c) KG, 2017
Dziś poznalismy trzy rzeczy: wypisywanie komunikatów przez Arduino na ekran PC-ta, funkcję „zegara” millis() oraz obsługę przycisku (a właściwie modułu z przyciskiem, niedługo poznamy różnice).
Chodzi o komunikację szeregową UART z wykorzystaniem dwóch pinów cyfrowych Rx/Tx (piny numer zero i jeden). Uruchamiamy komunikację poleceniem Serial.begin(szybkość). W tym momencie tracimy dwa wspomniane piny(zero i jeden) – no cóż, coś za coś. Parametr szybkość musi być na obu urządzeniach taki sam, w przeciwnym przypadku urządzenia się „nie dogadają”. W środowisku Arduino IDE wybieramy Monitor szeregowy (lub w angielskiej wersji: Serial Monitor) i nasłuchujemy to, co nadaje do nas Arduino – to jest właśnie drugie urządzenie, do którego Arduino nadaje (prawy, górny róg okienka z kodem programu)
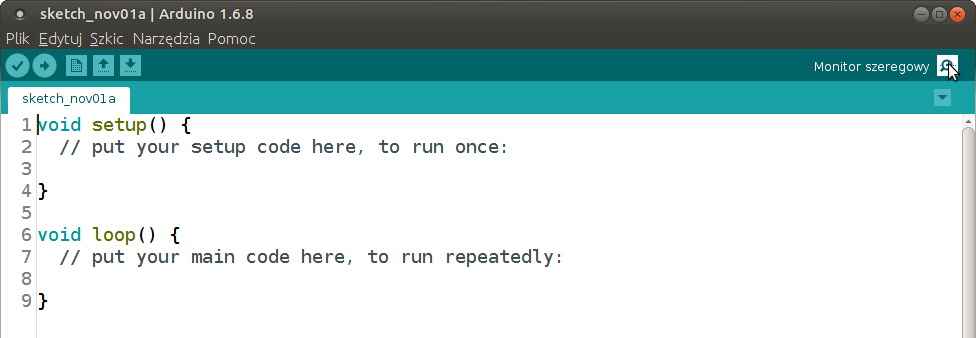 Jak wspomniałem należy sprawdzić, czy w okienku Monitora (portu) szeregowego parametry tramisji (szybkość) jest taka sama, jak w programie Arduino – prawy, dolny róg tego okienka.
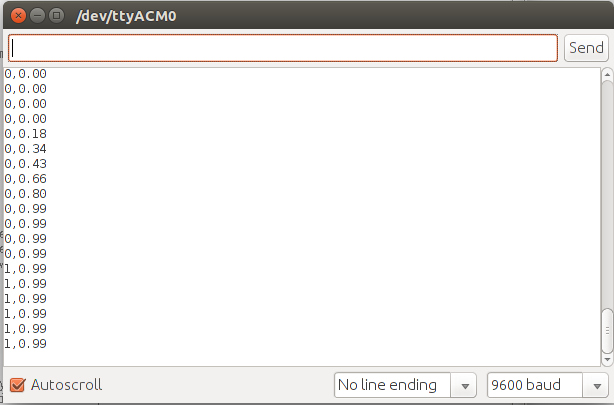
W przyszłości opowiem więcej o tych parametrach transmisji oraz jak wysyłać dane do Arduino – ale to później.
Trzeba zapamiętać dwie funkcje wysyłające napisy z Arduino:
Te dwie funkcje w zupełności wystarczają, aby Arduino coś do nas „mówiło” 😉
Bardzo przydatna funkcja zwracająca liczbę milisekund od czasu rucuhomienia programu (włączenia/zrestartowania Arduino). Do zapisywania danych zwracanych przez tą funkcję należy użyć typu unsigned long – wystarczy na około 50 dni. Więcej info tutaj.
Dzięki tej funkcji możemy mierzyć czas wykonania jakiejś czynności. Aby to zrobić, musimy zapisać „zegar” (aktualną wartość milisekund, która sama w sobie nie jest istotna) do jednej zmiennej, powiedzmy t1, wykonać czasochłonne czynności, a po nich ponownie zapytać o „zegar” – i zapisać do drugiej zmiennej, np. t2. Różnica t2 i t1 jest właśnie czasem wykonania konkretnej czynności.
Dzięki temu, że to jest przycisk z modułem, to jego obsługa jest bardzo prosta – musimy podłączyć zasilanie do modułu (Vcc do Arduino 5V, GND do Arduino GND, a pin sygnałowy S – do dowolnego, wybranego przez nas pinu cyfrowego w Arduino – np. 7).
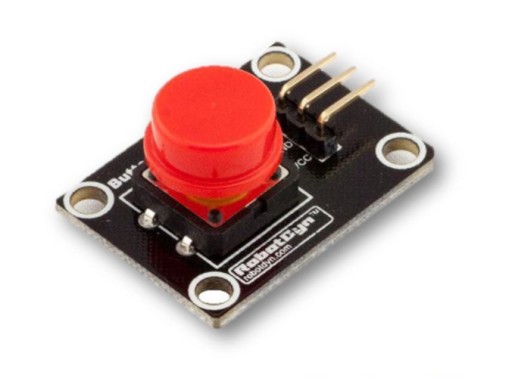
Następnie pamiętajmy o poleceniu pinMode(7, INPUT), które spowoduje, że będziemy mogli odczytywac stan przycisku za pomocą digitalRead(7). Jeśli przycisk jest wciśnięty, to funkcja ta zwróci wartość 1, w przeciwnym przypadku – wartość 0 (zero).
Koszt takiego modułu to około 3 zł, należy szukać hasła w stylu Moduł przycisku tack switch z LED ARDUINO (np. w serwisie Allegro).
Fala… z LED-ów…. prawdziwych! Oprócz fal pojawiła się TABLICA i pętla FOR. To sporo – kto nadążał – gratuluję!
Prezentacja Pana Macieja – proste, ale… całkiem efektowne! Gratuluję. Bez pętli zaprogramować coś takiego to koszmar.
Następnie zachęcałem do wirtualnego Arduino ze stronki tinkercad.com (jest to znany projekt cicuits.io, który przejęła firma Autodesk):
Stronka ta umożliwia zabawę w Arduino bez posiadania płytki Arduino – wystarczy się zarejestrować (za darmo!) i można działać.
Jak zacząć? Już po rejestracji wybieramy CIRCUITS:
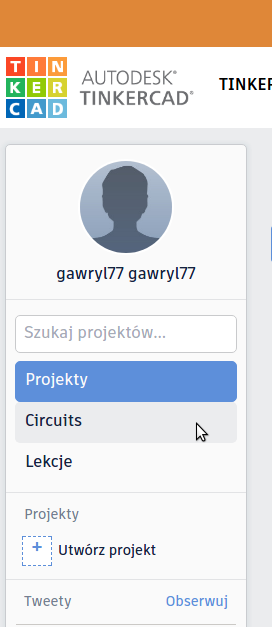
a następnie zielony przycisk Create new circuits:
Kolejnym krokiem jest już dodawanie elementów po naciśnięciu +Components (prawy pasek, na górze)
gdzie zaczynamy od płytki stykówki, LED-a, rezystorka i bateryjki. Uruchamiamy symulację przyciskiem Start Simulation (potem ją zatrzymujemy Stop). Gdy już wszystko rozumiemy (tyle-o-ile) to czas na dodanie płytki Arduino i… tu się zaczyna zabawa!
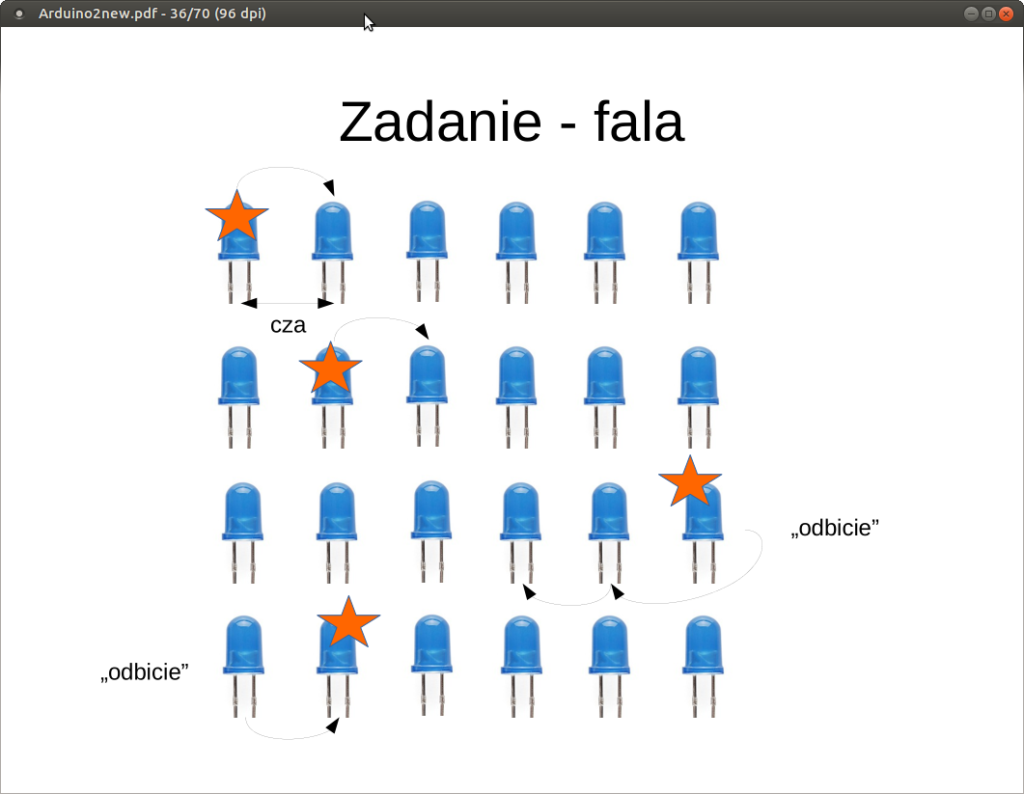
Kto zrobi pracę domową z „odbijającą się” falą? Ze zmienną czas? Na następnych zajęciach wgramy programiki na prawdziwe płytki i zobaczymy kolorowe efekty! Proszę śmiało działać!
No i rozpoczęliśmy nowy rok akademicki 2017/2018 a tym samym i Fi-BOTa. Na pierwszych zajęciach pojawiło się 9 śmiałków – zobaczymy, ilu będzie kontynuować…
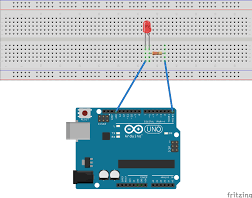
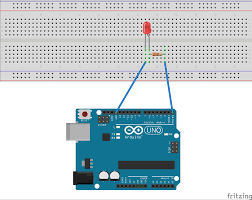
Co robiliśmy? Dla większości była to pierwsza przygoda z Arduino więc było sporo gadania, ale finalnie udało nam się błyskać jednym LED-em podłączonym na płytce stykowej. To dużo jak na godzinkę z hakiem i moją skłonność do gadania 😉 Ale pokazałem też motywację – ta sama płytka Arduino podłączona do żarówki 230V – i działa!
Spotkania w roku 2017/18 będą odbywać się zawsze we wtorki o godz. 16:00. Zapraszam!
ForBot donosi o wcale a wcale ciekawym osprzęcie do budowania Inteligentnych Domów – znanej frirmy Xiaomi. Wrażenia po trzech tygoniach testów można przeczytać tutaj. Zapraszam do zapoznania.
https://forbot.pl/blog/inteligentny-budynek-za-250zl-recenzja-mi-smart-home-kit-id22244?utm_source=rssToMail&utm_medium=email&utm_campaign=sprawdz_nowe_artykuly_5_kurs_fpga_3_instalacja_srodowiska_ise_xilinx&utm_term=2017-09-24
Ponownie spotykamy się w październiku 2017 r.
Podsumowując rok akademicki 2016/17: przeprowadziliśmy 31 spotkań w ramach Fi-BOTa, w tym jedno festiwalowe (XV Podlaski Festiwal nauki i Sztuki). Dziękuję za wytrwałość i zapraszam w roku akademickim 2017/18 (termin będzie ustalony w październiku). Zachęcam do samodzielnej pracy z Arduino i… pochwaleniem się własnymi projektami w nowym semestrze!
K.G.