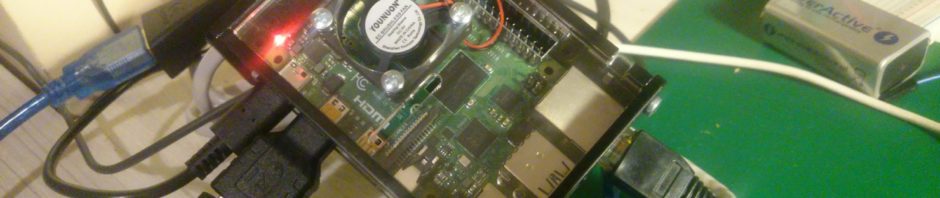
Nowa malinka z 4GB RAMu – jaką ma wydajność w moim teście Mathematicy?
Uruchomienie
System startuje w około 20 sek (liczone od momentu włączenia zasilania do uruchomienia X-ów i odpalenia terminala). Porównując to do RPi v3 jest szybszy o jakieś ~10s. Sama Mathematica startuje szybciutko, choć czasu nie liczyłem – ale jest zdecydowanie szybciej niż na RPi Zero, gdzie (przypomnę) start Mathematicay zajmował ponad 2 minuty!
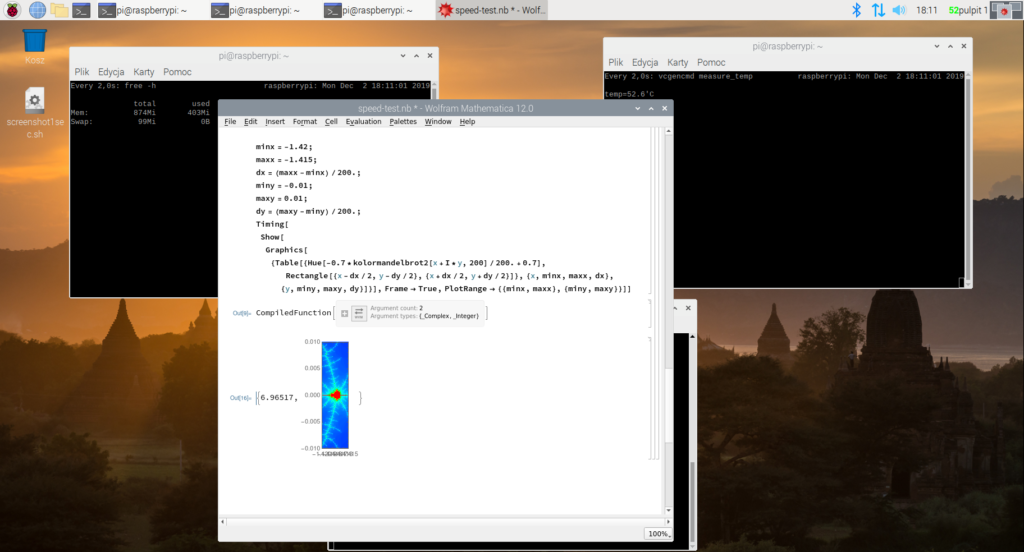
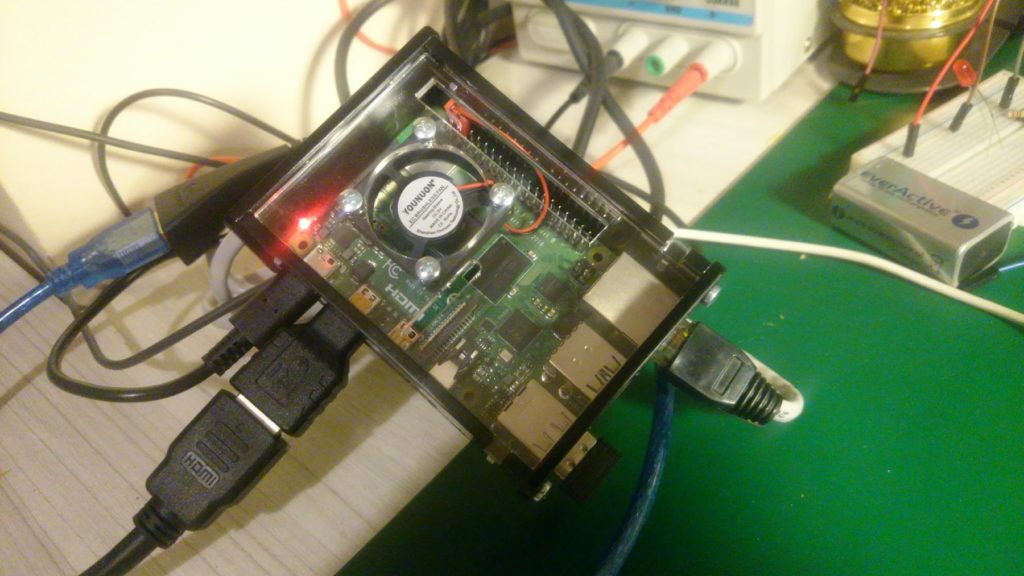
Nie ma się co oszukiwać – 4 GB RAM robi swoje. Podczas testów system działa sprawnie, jest bardzo responsywny, temperatura na procku dochodzi do 42C, a zużycie RAMu wskazuje około 420 MB. Jest więc duży zapas, i dlatego wszystko działa jak powinno.
Nowe wyniki, system Raspbian Buster:
TEST1
EXPORT
TEST3
TEST4
RPi v4, 4GB, 1.5GHz
6.0 s
7.3 s
10.2 s
1.6 s
RPi v3B, 1GB, 1.2GHz
26.2 s
27.6 s
47.1 s
6.9 s
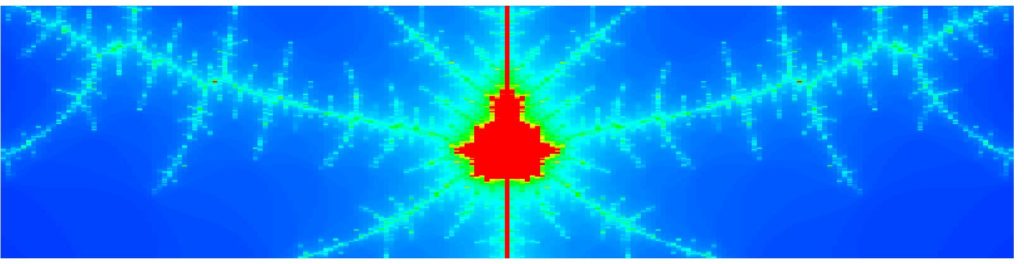
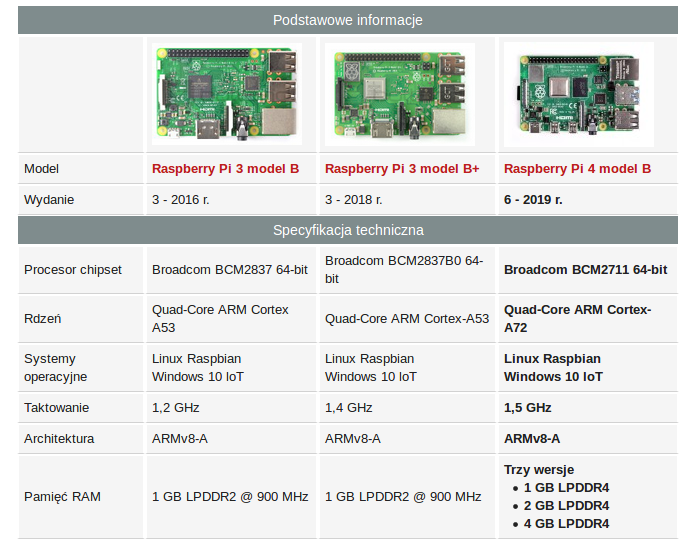
Wyniki w tabelce to wynik poleceń Timing[] Mathematicy i poszczególnych testów. Wychodzi na to, że malinka v4 jest około 4x szybsza od malinki v3 model B. Nie tłumaczy tego wzrost prędkości pojedynczego rdzenia (1.5GHz to „tylko” 25% od 1.2 GHz), ani zastosowanie pamięci DDR4 (w stosunku do DDR2) – ale całość już robi swoje (co widać). Sam rozmiar RAMu nie grał tu chyba istotnej roli – jak wspomniałem wcześniej, zużycie pamięci było maksymalnie ~420MB.
Podsumowując
RPi v4 – baaaardzo fajne urządzenie, choć wymaga chłodzenia – podczas moich testów system grzał się do 42C (vcgencmd measure_temp) mimo zastosowania chłodzenia aktywnego – wiatraczka 5V. Było więc dość głośno 😛 Te same testy RPi v3 z chłodzeniem pasywnym wskazywał 53C ale nic-a-nic nie szumiało.
(Wpis ten jest reaktywacją wpisu z 2017 r. Okazało się, że warto podzielić oryginalny wpis na dwie mniejsze części – jedna dotycząca komunikacji I2C, druga SPI właśnie).
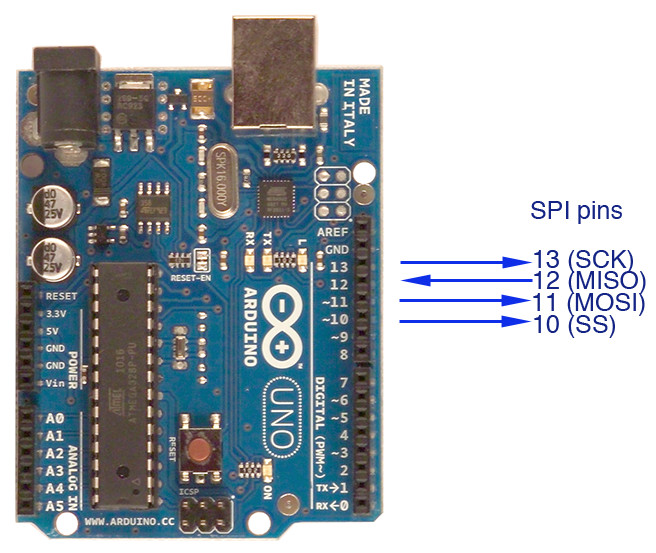
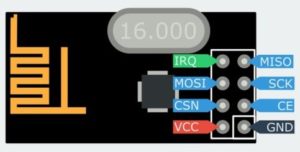
Tutaj https://www.arduino.cc/en/reference/SPI można poczytać czym jest protokół SPI. Nam wystarczy, że jest to szybka komunikacja synchroniczna na krótki dystans, wykorzystująca przynajmniej 3 linie nazwane MISO, MOSI i SCK. Dodatkowo są jeszcze linie CE i SCN. Jeśli więc w jakimś module zobaczymy tak nazwane piny – to znak, że działa w standardzie SPI właśnie.
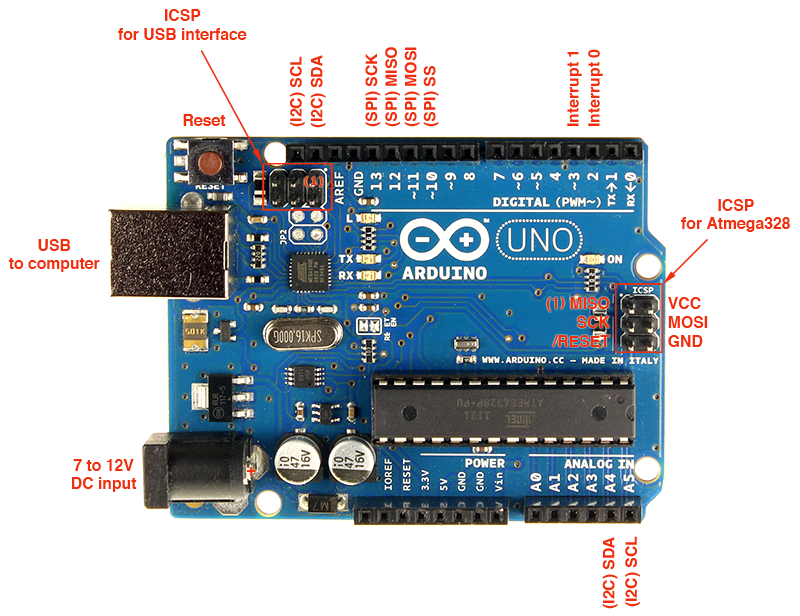
Specjalne piny SPI w Arduino to MISO (12 w Arduino), MOSI (11 w Arduino) oraz SCK (13 w Arduin0). Inne piny – CE i CSN są dowolne cyfrowe (występuje różne nazewnictwo – SS to Slave Select i odpowiada CE, który musi działać jako OUTPUT, w odróżnieniu od CSN). W poniższym przykładzie wybrałem 9 i 10 – a dlaczego? okaże się to później (na kolejnych spotkaniach naszego koła).
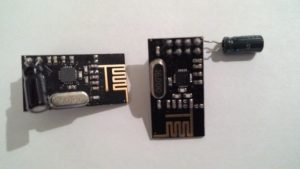
nRF24L01+
Bardzo fajny moduł (no i bardzo tani – około 5 zł, co w porównaniu do modułów Bluetooth jest 1/5 ceny) – ale najpierw trzeba wiedzieć, jak podłączać go do Arduino:
UWAGA: zasilanie VCC jest z przedziału 3.3V-3.6V – podłączając do Arduino 5V USZKODZISZ moduł.
Oprogramowanie? Ponownie jest kilka bibliotek, ja użyłem nRF24L01.h by TMRh20. Jak poprzednio – doinstalowujemy do naszego Arduino IDE i tworzymy program odbierający dane:
W linii 6 nadalismy nazwę naszemu strumieniowi – dowolne 5 znaków, niekoniecznie musi być tak jak u mnie… Ale nadajnik też musi nadawać na tym samym „paśmie”:
Maksymalna długość jednorazowo przesłanego napisu wynosi 32 bajty, a inne ważne rzeczy – w dokumentacji (zachęcam do czytania).
Problemy? Modyfikacje?
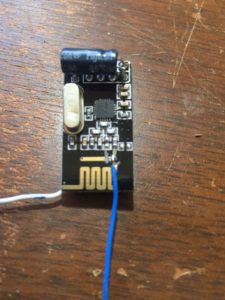
Np. problem ze zrywaniem połączenia – ludzie piszą o niestabilnym napięciu z pinu 3.3V Arduino oraz o problemie z prądem (pin 3.3V może maksymalnie dać tylko 50mA), dlatego dodają dodatkowy kondensator (mały, np 4.7 μF, 10 μF) do zasilania modułu:
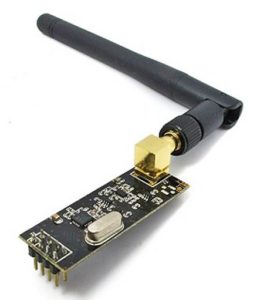
Mogą pojawić się też problemy z anteną, więc albo kupujemy moduł z „wypasioną antenką”:
(Wpis ten jest reaktywacją wpisu z 2017 r. Okazało się, że warto podzielić oryginalny wpis na dwie mniejsze części – jedna dotycząca komunikacji I2C właśnie, druga SPI).
Komunikacja I2C
To bardzo popularny interface komunikacyjny, obsługujący za pomocą tylko 2 linii aż 127 urządzeń! tymi pinami są SDA (w Arduino pin A4) oraz SDC (w Arduino pin A5). Oznacza to, że gdy podłączamy coś na I2C „tracimy” piny A4 i A5. Trudno – coś za coś. Zresztą, to nic nowego – podobnie jest z komunikacją UART – Serial.begin(xxx) – „zabiera” nam cyfrowe piny #o (TX) i #1 (RX). Przy czym UART to tylko komunikacja z jednym urządzeniem – a tutaj 2 piny i możliwość obsługi do 127 urządzeń!
HD44780 i LCD 16×2
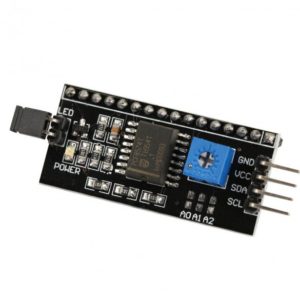
Jako przykład komunikacji I2C użyliśmy wyświetlacza LCD 16×2 z dodatkowym sterownikiem hd44780. Po co ten sterownik? wszak to bardzo popularny wyświetlacz i można go podłączyć w ten sposób:
Przypatrzmy się uważnie co my tu widzimy – zwracam uwagę na liczbę pinów potrzebnych do obsługi wyświetlacza przez Arduino. Uważne oko uczestnika sdanaszych spotkań zauważy, że potrzeba aż 6 cyfrowych pinów. To sporo! Wszystko jest OK, gdy robimy proste programy, poznajemy moduły (w tym właśnie taki LCD) więc tych 6 pinów nie robi problemu. Ale my mamy już nasz pojazd i wykorzystanych 6 pinów do jego sterowania (a w planach kolejne rozbudowy). Jak więc poradzić sobie z problemem (powoli) kończących się pinów w Arduino UNO? Zakupić Megasa? A może użyć właśnie sterownika na I2C – wówczas potrzeba jedynie 2 pinów!
My skorzystaliśmy z wymienimego sterownika PLUS biblioteki LiquidCrystal_I2C autorstwa Franka de Brabander-a. Sporo jest podobnych bibliotek, więc doinstalowywując ją sobie warto zwrócić uwagę na tą użytą przeze mnie, a nie inną. Na szybko poznaliśmy kilka metod nowego obiektu do obsługi wyświetlacza:
include <Wire.h>   // standardowa biblioteka Arduino
#include <LiquidCrystal_I2C.h> // dolaczenie pobranej biblioteki I2C dla LCD

LiquidCrystal_I2C lcd(0x27, 16, 2);
//LiquidCrystal_I2C lcd(0x3f, 16, 2);


void setup(){
  lcd.init();
  lcd.begin(16,2);   // Inicjalizacja LCD 2x16

  lcd.backlight(); // zalaczenie podwietlenia
  lcd.setCursor(0,0); // Ustawienie kursora w pozycji 0,0 (pierwszy wiersz, pierwsza kolumna)
  lcd.print("pomidor!");
  delay(500);
  lcd.setCursor(0,1); //Ustawienie kursora w pozycji 0,0 (drugi wiersz, pierwsza kolumna)
  lcd.print("LCD 16x2 I2C -- hd44780");

}

int nico=7;
void loop()
{
   lcd.backlight(); // zalaczenie podswietlenia
   lcd.setCursor(10,1);
   lcd.print(millis()/1000);
   delay(1000);
   lcd.noBacklight(); // wylaczenie podswietlenia
   lcd.setCursor(0,0);
   lcd.print(nico);
   nico=nico*2;
   delay(1000);
}
Warto ją poznać dokładniej, czytając dokumentację.
Adresacja użądzeń I2C
Skoro do tych samych pinów SDA i SDC można podłączyć do 127 urządzeń, to skąd wiadomo, kto co nadaje? Np. jeśli chcemy użyć dwóch LCD-ków, na jedynym wyświetlać pewne informacje a na innym inne to jak kierować napisy na różne urządzenia?
Ważne jest poznanie adresu naszego użądzenia – w tym celu należy wygooglać świetny programik i2c_scanner i wgrać do Arduino z podłączonym wyświetlaczem (zresztą, nie tylko wyświetlaczem – czymkolwiek na I2C).
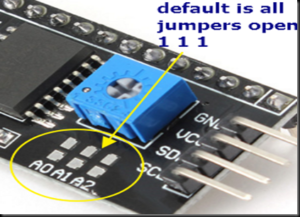
A jak zmienić adres w omawianym sterowniku hd44780? Bo gdy kupiny sobie dwa takie i chcemy je wykorzystać razem to będzie to niemożliwe – oba będą mieć fabrycznie te same adresy (albo 0x27 – gdy to moduł PCF8574/PCF8574T lub 0x3f – dla modułów PCF8574A). Jest możliwość zmiany adresu zwierając ze sobą (lutując) piny A012 na spodzie modułu:
Pan Przemek (na moją prośbę) zabrał się za Maskotkę i wymienił w niej sterowanie: zamiast modułu Bluetooth wstawił radiówkę nRF24. Trudność polegała na zrozumieniu tego, co już zostało zrobione na płycie głównej Maskotki, co jak jest tam sterowane, co wyłączyć i co gdzie podłączyć… Udało się – moduł podłączony poprawnie, sprawdzony w działaniu z tekstowym protokołem.
Warte zapamiętania: ponieważ większości pinów na pierwszym Arduino UNO została już wykorzystana, zaszła konieczność podłączenia modułu nRF24 w dość niestandardowy sposób – pin CS radiówki został połączony z A0 Arduino. To spora rozrzutność, ale cóż zrobić, gdy nie ma już wolnych pinów cyfrowych w Arduino? Został „poświęcony” analogowy, który może działać jako cyfrowy input i właśnie działa! Potrzeba matką wynalazców 😛
W kolejnym tygodniu wymiana kół i komunikacja pomiędzy dwoma Arduino UNO w Maskotce.
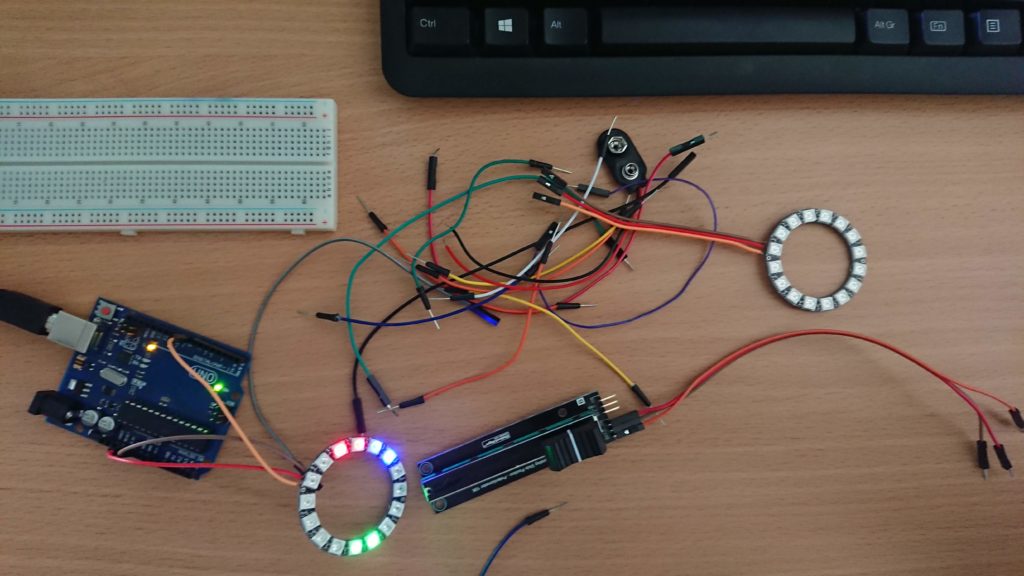
Kolejne spotkanie z kolorowymi paskami LEDów WS2812B – tym razem sterowane potencjometrem.
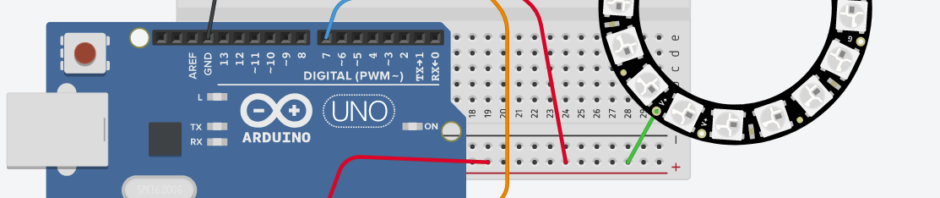
UWAGA: TinkerCAD (czyli „wirtualne Arduino”) został wzbogacony właśnie o omawiane moduły RGB. Trzeba przyznać, że działają całkiem fajnie — dlatego zachęcam do zabawy nawet dla osób, które nie mają ich w realu!
Zadanie do wykonania
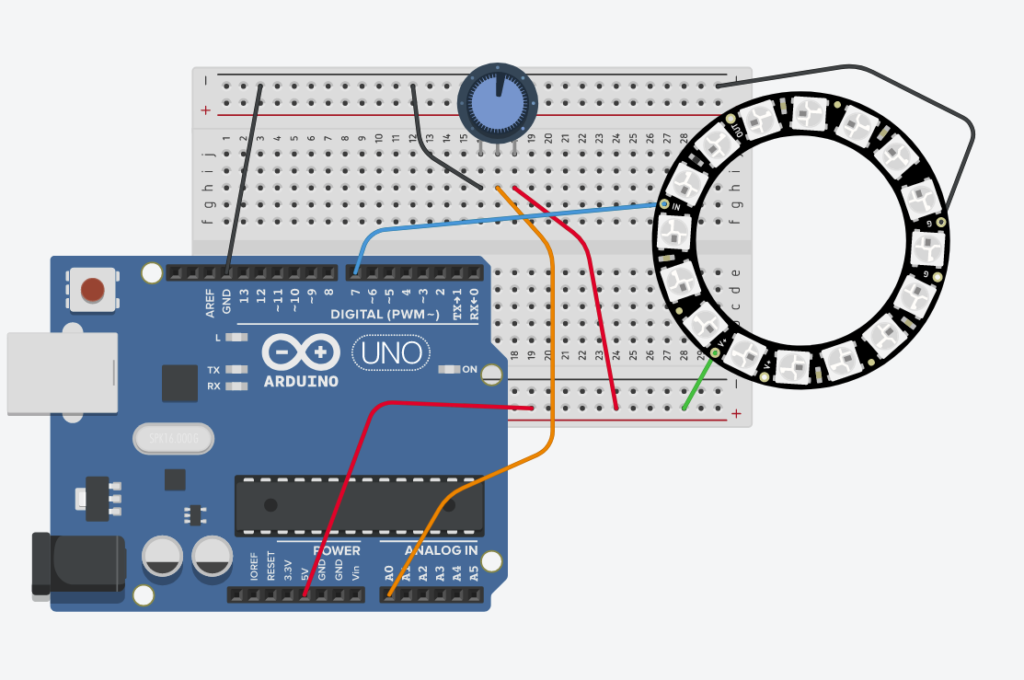
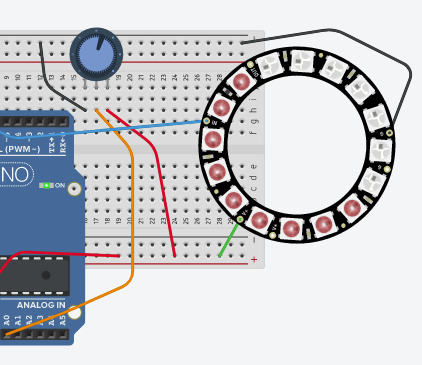
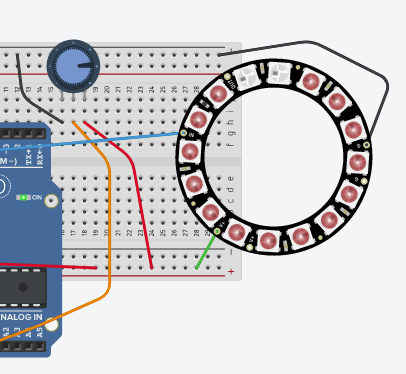
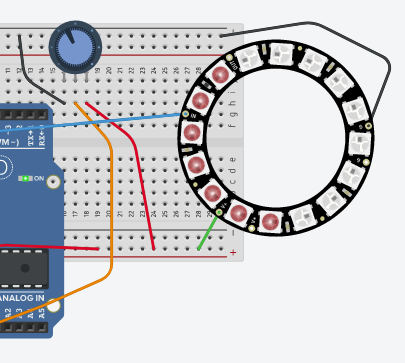
Zaświecić LEDem o numerze zgodnym z ustawioną wartością na potencjometrze. Inne LEDy mają być wyłączone. Kręcimy potencjometrem – „przesuwamy” LEDa. Kolor LEDa? Twój ulubiony 😉
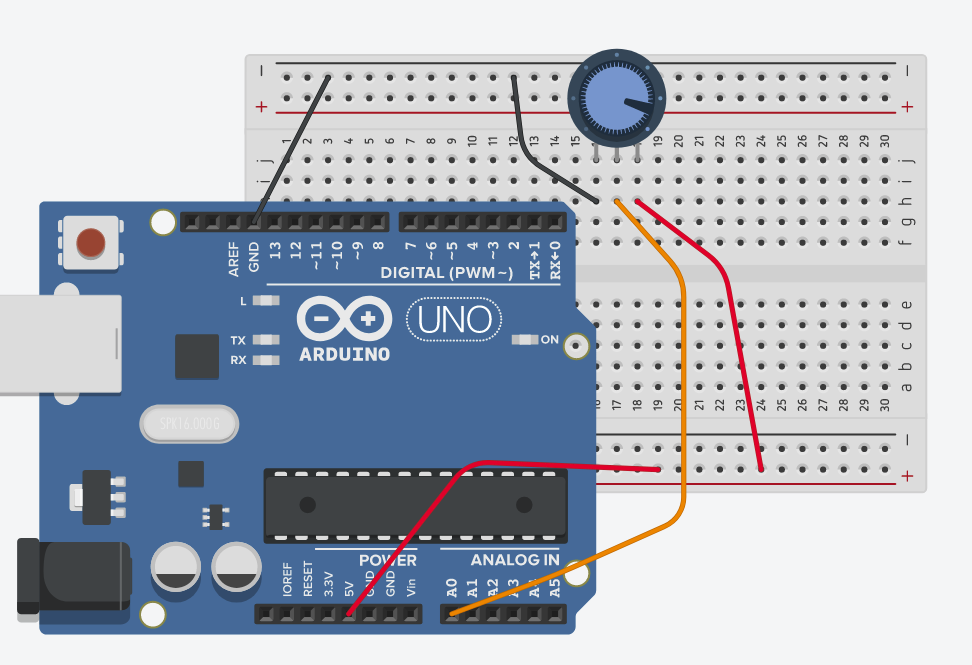
Pozycję potencjometru odczytujemy przez funkcję analogRead(A0) – o ile środkowy pin potencjometru został podłączony do pinu A0 właśnie. W potencjometrze podłączone są także piny do GND i 5V w Arduino – zgodnie z powyższym rysunkiem.
Numer LEDa – dzielenie całkowite!
analogRead(a) zwraca wartość z przedziału 0..1023, natomiast my mamy tylko (aż?) 16 LEDów. Należy więc przeliczyć wartość a analogRead() na numer pinu… w prosty sposób:
nr = analogRead(A0)*16/1024; //dobrze!
Ważna jest tutaj kolejność obliczeń, bo gdy napiszemy
nr = 16/1024*analogRead(A0); //źle :-(
to choć z matematycznego punktu widzenia oba wyrażenia są równoważne, to jednak w drugim przypadku najpierw wykonuje się dzielenie – a jest tutaj dzielenie całkowite (bo zarówno 16 jak i 1024 są liczbami całkowitymi) więc wynosi zero. A zero mnożone przez cokolwiek da zawsze zero. Pierwszy wzorek jest poprawny, bo najpierw wykonamy mnożenie analogRead(A0)*16 a dopiero potem wynik tego iloczynu dzielimy (dzielenie całkowite, ale teraz nie przeszkadza) – i otrzymujemy liczbę z przedziału 0..15.
Dyskoteka – czyli efekt stroboskopu
Skoro mamy już ustalony numer LEDa, to teraz możemy zgasić wszystkie inne, a potem zaświecić tego konkretnego – o numerze nr właśnie. Ale ale… za chwilkę ponownie ustalimy położenie potencjometru, ponownie wyliczmy nr LEDa i co – ponownie zgasimy wszystkie, aby włączyć ten o numerze nr? Obawiam się, że w związku z wyłączaniem i włączaniem otrzymamy efekt „dyskoteka” (stroboskopu). Poza tym to nieprofesjonalne 😛
Powyższy kod rozwiązuje efekt stroboskopu – dzięki dodatkowej zmiennej poprzedni zapamiętujemy, który LED był ostatnio włączony. W głównej pętli programu ustalamy numer LEDa zgodnego z ustawieniami potencjometru, ale „akcja” dzieje się tylko wówczas, gdy zmieniliśmy ustawienia potencjometra. Dobrze dodać wypisywanie na monitor szeregowy informacji tylko wóczas, gdy dzieje się „akcja” – dzięki temu mamy pewność, że napisy (a tym samym i sama „akcja”) wykonuje się jedynie w przypadku zmian ustawień potencjometru.
Uwaga #1 – int VS float
Proszę zwrócić uwagę, że zarówno zmienna nr jak i zmienna poprzedni są zadeklarowane jako int, co w zupełności wystarczy – nie ma potrzeby używać arytmetyki liczb rzeczywistych (powolnych, szczególnie na Arduino).
Uwaga #2 – być bardziej PRO 😛
Zwróć uwagę, że wywołuję funkcję pixels.show() tylko wówczas, gdy coś się zmieniło – niby po co miałbym wołać tą funkcję za każdym razem w loop()-ie, niezależnie od tego, czy coś się zmieniło czy nie? W końcu pixels.show() programuje LEDy zgodnie ze wcześniejszymi ustawieniami pixels.setPixelColor(), więc nie ma senesu wołać ją bez potrzeby.
Zadanie #2 (także tinkercad)
Zmienić kod tak, by świeciły się LEDy od pierwszego do tego konkretnego, zgodnego z ustawieniami potencjometru. Unikać efektu „dysko”.
Zadanie #3
Joystick to dwa potencjometry – można tu go wykorzystać i oprogramować tak, by ruch na osi X zmieniał numer LEDa (jak dotychczas), a ruch na osi Y zmieniał kolor – w jakiś zabawny sposób (może tęcza?). Proszę się pochwalić wynikami!
Otrzymaliśmy zaproszenie do uczestnictwa w szkoleniach dla studentów – PZU oferuje bilety PKP oraz jeden ciepły posiłek.
Dni Otwartego Biznesu trwają od 2 do 13 grudnia 2019 r. Każdy dzień poświęcony jest innemu zagadnieniu. Tematy omawiane na szkoleniach to m.in. robotyka, DevOps, sprytne utrzymanie aplikacji i wiele więcej. Obejrzyj załącznik z wszystkimi tematami warsztatów, opisami i datami.
Każdy ma możliwość zapisania się na wszystkie warsztaty jednak otrzyma zaproszenie tylko na jeden dzień szkoleń.
Szkolenia odbywają się w Warszawie w siedzibie Grupy PZU (około 10-15 min od dworca PKP). Organizator zapewnia każdemu uczestnikowi bilety PKP oraz ciepły posiłek w czasie warsztatów. Szkolenia odbywają się w godzinach 10-17.
Każdy z uczestników otrzymuje certyfikat potwierdzający zdobycie nowych kwalifikacji. Szkolenia prowadzone są przez menadżerów co najmniej średniego szczebla.
Kolejne spotkanie z kolorowymi paskami LEDów WS2812B zapętlonymi w koło – sterowane potencjometrem. Dla nowych studentów to fajna zabawa – odczytujemy napięcie funkcją analogRead() a efekt przekładamy na wędrujący w kole piksel… Prace trwają 😉
Dwie strony naszego kółka wyświetlają różne kolory – rozpoczynamy od góry kółka, gdzie kolejne piksele zapalają się co zadany interwał czasu, a po „dotarciu” do środka kółka – piksele wracają (gaszą się). Ale… lewa strona jest cztery razy szybsza niż prawa strona. Na dodatek nie można używać funkcji delay()!
D E M O
Brawo dla Pana Łukasza!
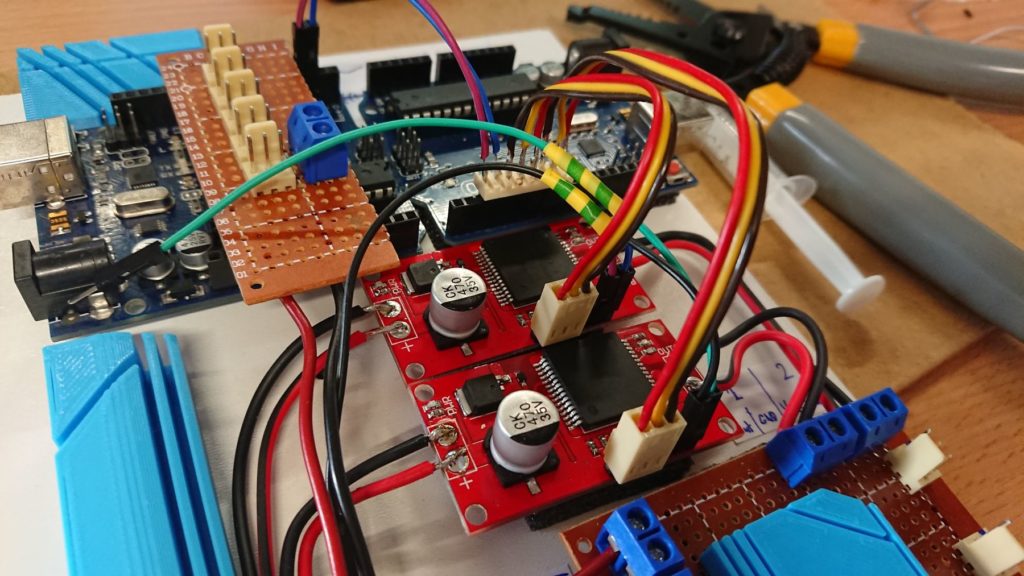
Monster – moduł sterownika silnika DC
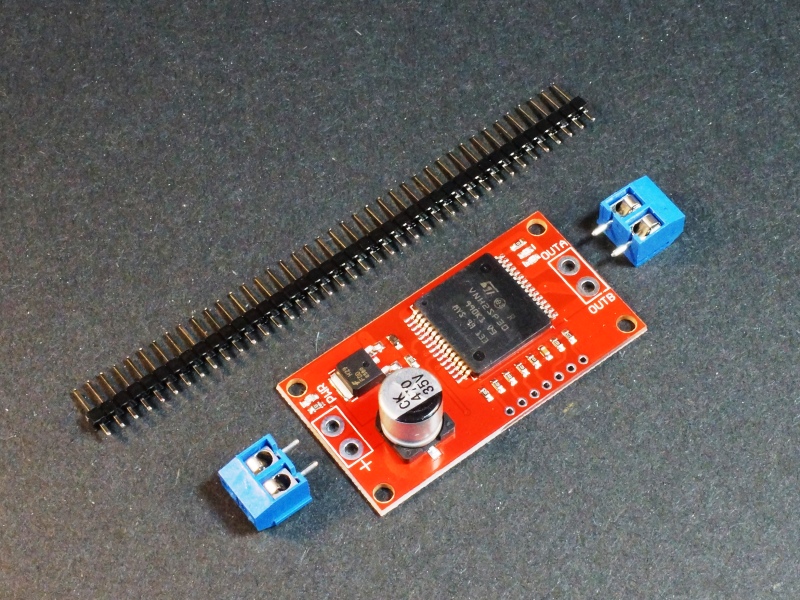
Mocny sterownik do silników DC – prąc pracy 12A (chwilowy 30A), napięcie pracy 16 V – bije na głowę poczciwego L293x i dlatego jest MONSTEREM 😉 12A to brzmi dumnie, ale w postaci BEZ RADIATORA to możemy pracować do 6A.
Układ nazywa się VNH2SP30 i jest warty polecenia, ale uwaga – w wielu sklepach (nawet tych renomowanych) można kupić uszkodzone sterowniki, które kręcą kółkami tylko w jedną stronę! Sprzedawcy wymieniają wadliwe sztuki, ale piszę to w celu zaoszczędzenia nerwów – gdy coś nie działa a powinno.
Moduł Monster dla pojedynczego silnika DC – ze stronki https://protosupplies.com/product/vnh2sp30-single-monster-motor-module/
Generalnie wszystko jest proste: 5V, GND do odpowiednich na Arduino, INA oraz INB do dowlonych pinów w Arduino, którymi chcemy sterować silniczkiem (tak samo jak w L293x), ale pin PWM musi być podłączony do Arduino – w przeciwnym razie sterowanie odbywa się z ZERO procent mocy. Pin EN (enabled) może być podłączony do 5V w Arduino, choć i tak jest w stanie wysokim, więc układ jest włączony, pin CS to diagnostyczny, na razie pomijamy (odczytuje prąd pracy układu, temperaturę…). Silnik podłączamy do OUTA oraz OUTB, natomiast zasilanie do + (plus) oraz – (minus) po przeciwnej stronie modułu – uwaga na właściwą polaryzację! Tutaj ważne jest ten plus i minus, oby nie odwrotnie!
No i ostatnia ISOTONA kwestia: zasilanie musi być przynajmniej 5.5V, nie może być mniej!
Kolejne spotkanie z kolorowymi paskami LEDów WS2812B – tym razem zapętlone w koło, więc efekt fajny!
Efekty mogą być fajne, ale… programując tylko takie „kółeczka” nie martwimy się używaniem funkcji delay(). To dobrze w tym prostym przypadku. Ale czy zawsze tak można?
Zadanie do wykonania
migać pierwszym LEDem co 1 sek (włączać na 1 sek, wyłączać na 1 sek), migać drugim LEDem co 30 sek — wszystko bez użycia funkcji delay() ! Po co to nam? A chodzi o to, że efekty świetlne mają pojawiać się niezależnie od innych rzeczy dziejących się w „międzyczasie”, nie chcemy ich stopować delay()em. W naszym przypadku zamierzamy jeździć pojazdami, które sterowane będą bezprzewodowo przez moduły radiowe nRF24L więc nie chcemy zatrzymywać odbioru sterowania wyświetlając efekty na kolorowych kółkach. Jak to zrobić?
Liczniki czasu – funkcja millis()
Powiedzmy, że chcemy wykonać pewne instrukcje co interwał czasu (może być 150 ms, może być 3777 ms albo dowolnie).
unsigned long int interwal = 3777;
unsigned long int t1,t2;
unsigned long int licznik = 0;


void loop(){
  t1 = millis();
  //
  //rozne operacje, ktorych nie chcemy zatrzymywac
  //
  t2 = millis();
  licznik += (t2 - t1);

  if (licznik >= interwal){
    //wykonaj zadania co dany interwal
    licznik = 0;
  }
}//loop
Powyższy kod to szkic postępowania w celu uzyskania „wielozadaniowości” na platformie Arduino 😉 Na początku pętli loop() zapisujemy aktualny czasu do zmiennej t1, wykonujemy wszystkie potrzebne instrukcje, których nie chcemy przerywać, na koniec ponownie zapisujemy czas do zmiennej t2. Zwiększamy licznik czasu (zmienna licznik) właśnie o czas wykonania pętli loop(), czyli różnicę t2-t1. Następnie sprawdzamy czy licznik „napełnił się” do zadanego interwału – jeśli tak, wykonujemy zadania i zerujemy licznik. Oczywiście możemy mieć wiele liczników, jak też i różne interwały…
Zapraszam zainteresowanych na zajęcia koła Fi-BOT w poniedziałki, o godz. 14:15 do sali 1064 (Wydział Fizyki, Kampus). Będziemy pracować nad rozpoczętymi projektami. Mile widziani studenci ze znajomością platformy Arduino, ale i tak liczy się zaangażowanie. Zapraszam!
Radiówka i „grzebek”
Pan Przemek zrealizował proste sterowanie „grzybkiem” (zamiast przycisków). Proste, bo wychylenie gałki (odczyt z analogRead() w zakresie 0..1023) powyżej ustalonej wartości (>700) oznacza ruch w jedną stronę z pełną prędkością, natomiast gałka w drugą stronę (<300) w przeciwną. Tak samo z drugą osią. W kolejnym podejściu prace nad uzależnieniem prędkości od wartości wychylenia (PWM silników skalowane analogReadem grzybka).
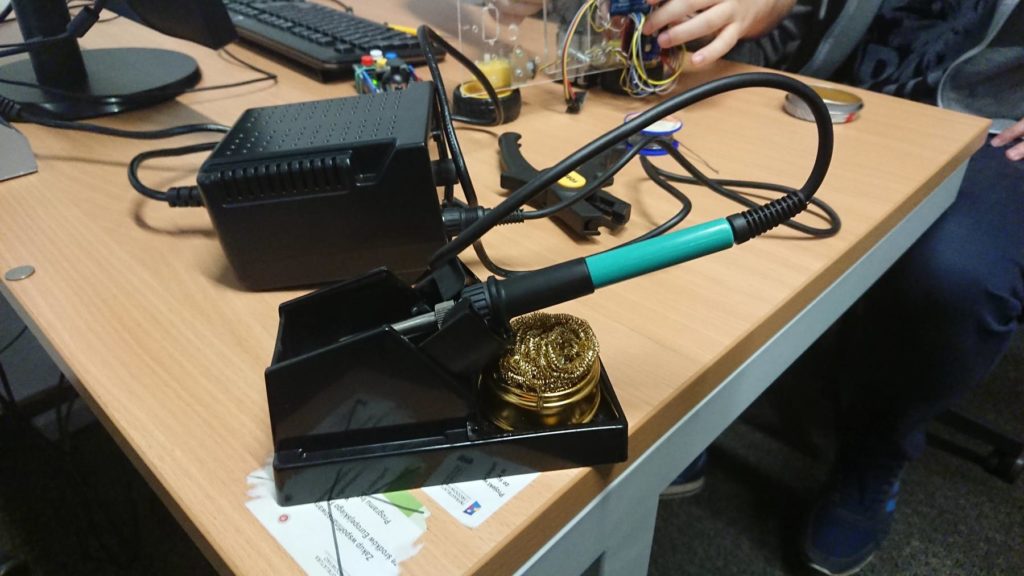
Jak zawsze coś się musiało rozlutować…
PM2D3D Nowe wózki i akceleracja
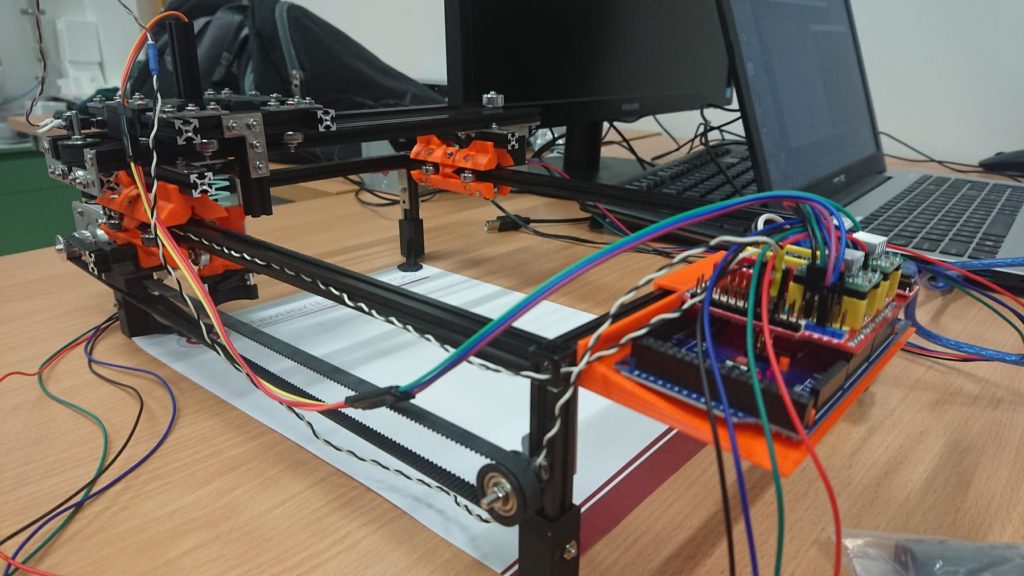
Pan Bartek udoskonalił nowe wózki i ciągle pracuje nad akceleracją… Więcej o projekcie PM2D3D na dedykowanej stronie.
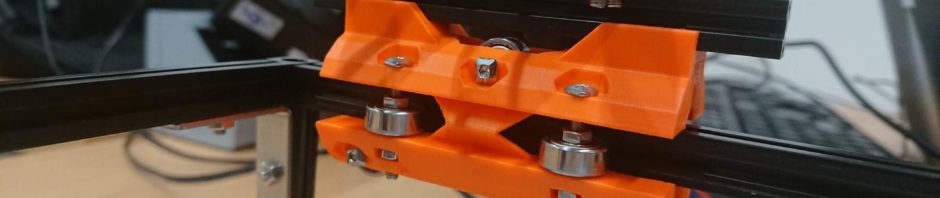
Pan Bartek napracował się przy nowych wózkach – przemyślana konstrukcja, projekt 3D a potem wydruk. No i mamy konkretny wynik! Nie tylko wizualny, ale i jakościowy – dzięki nim maszyna jest niższa, a także pracuje stabilniej!
Uważny obserwator bloga zauważy też, że RAMA ma krótsze nóżki 😉 To też pozytywnie wpływa na wibracje pisaka.
Akceleracja ruchu
Jeszcze nie ukończona, ale prace są bardzo zaawansowane – co przedstawia poniższy film:
Więcej o projekcie PM2D3D na dedykowanej stronie.
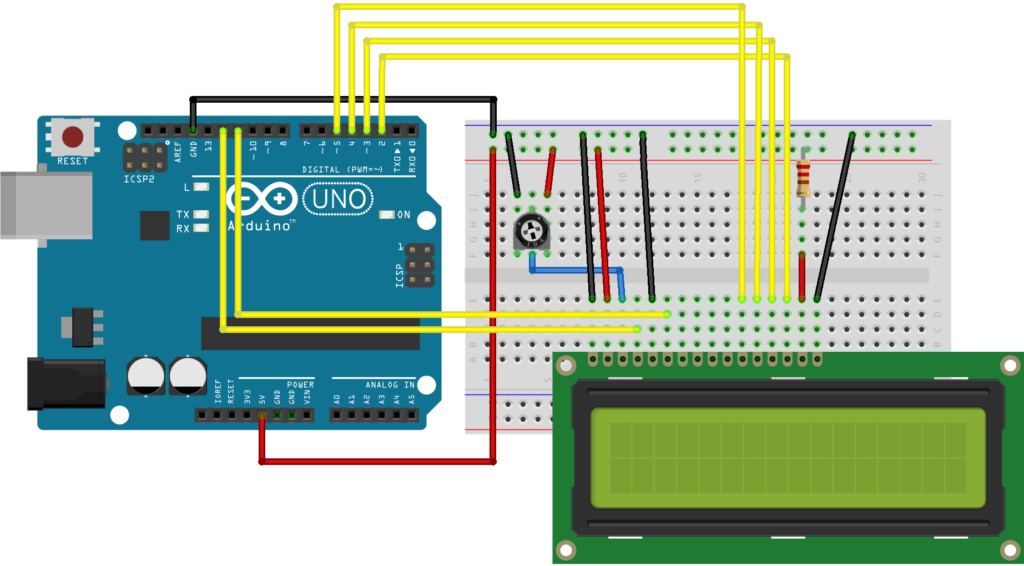 Przypatrzmy się uważnie co my tu widzimy – zwracam uwagę na liczbę pinów potrzebnych do obsługi wyświetlacza przez Arduino. Uważne oko uczestnika sdanaszych spotkań zauważy, że potrzeba aż 6 cyfrowych pinów. To sporo! Wszystko jest OK, gdy robimy proste programy, poznajemy moduły (w tym właśnie taki LCD) więc tych 6 pinów nie robi problemu. Ale my mamy już nasz pojazd i wykorzystanych 6 pinów do jego sterowania (a w planach kolejne rozbudowy). Jak więc poradzić sobie z problemem (powoli) kończących się pinów w Arduino UNO? Zakupić Megasa? A może użyć właśnie sterownika na I2C – wówczas potrzeba jedynie 2 pinów!
 Jak zawsze coś się musiało rozlutować…
 Uważny obserwator bloga zauważy też, że RAMA ma krótsze nóżki 😉 To też pozytywnie wpływa na wibracje pisaka.