Portal forbotl.pl organizuje konkurs, do którego można zgłaszać artykuły dotyczące szeroko pojętej elektroniki. Może ktoś z Was będzie zainteresowany udziałem w tej akcji? Mile widziane są teksty dotyczące m.in.: Arduino, Raspberry Pi, ESP, STM32, FPGA i nie tylko. Do wygrania są karty podarunkowe Allegro o wartości 2300 zł (1000 zł za pierwsze miejsce). Więcej info na https://forbot.pl/blog/
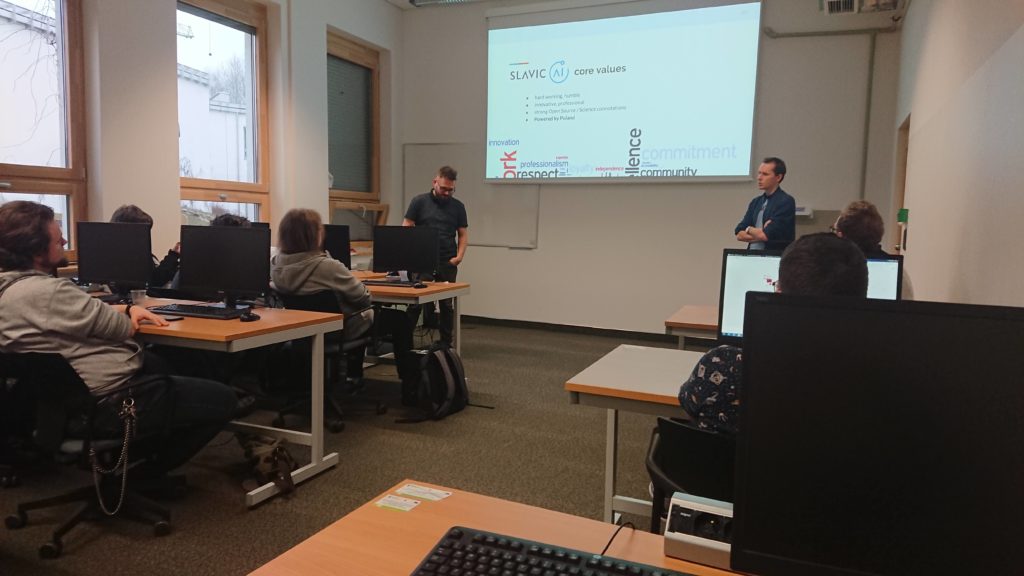
Dziś gościliśmy dwóch przedstawicieli Slavic AI prezentujących swój projekt… Osoby zainteresowane kontaktem proszone są do bezpośredniego kontaktu lub przez opiekuna koła – K. Gawryluka, pokój 2045.
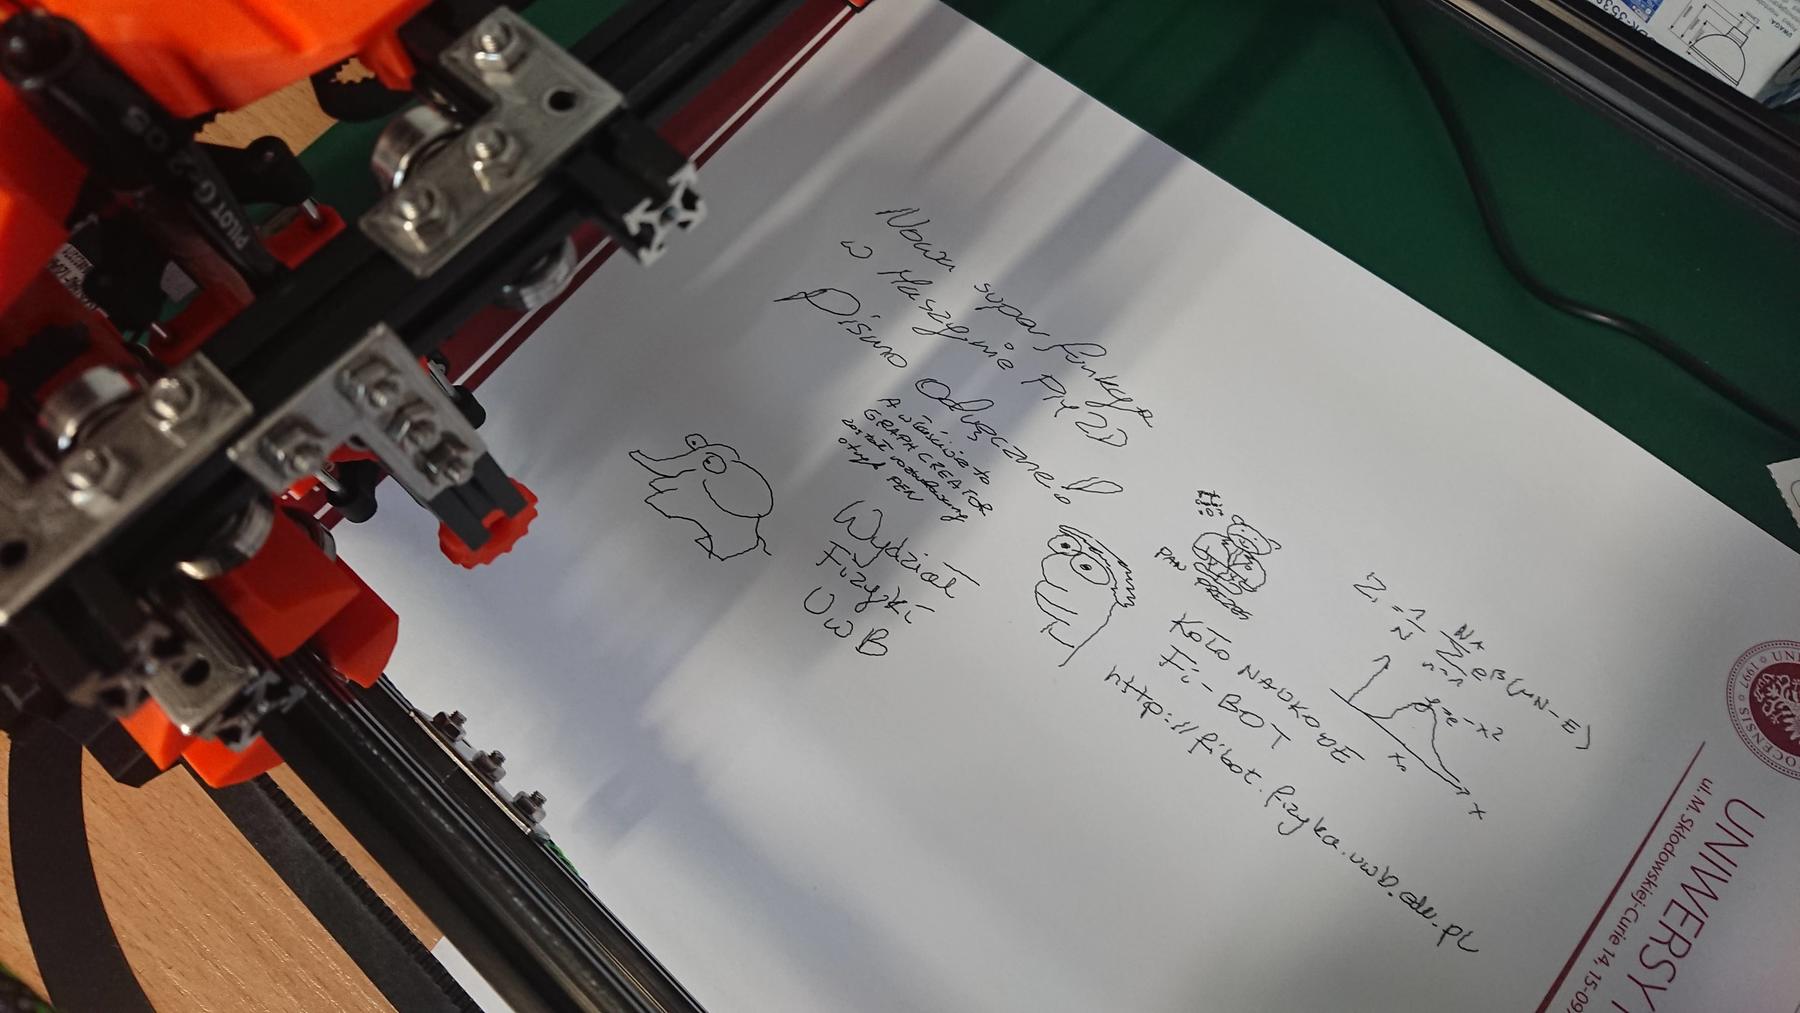
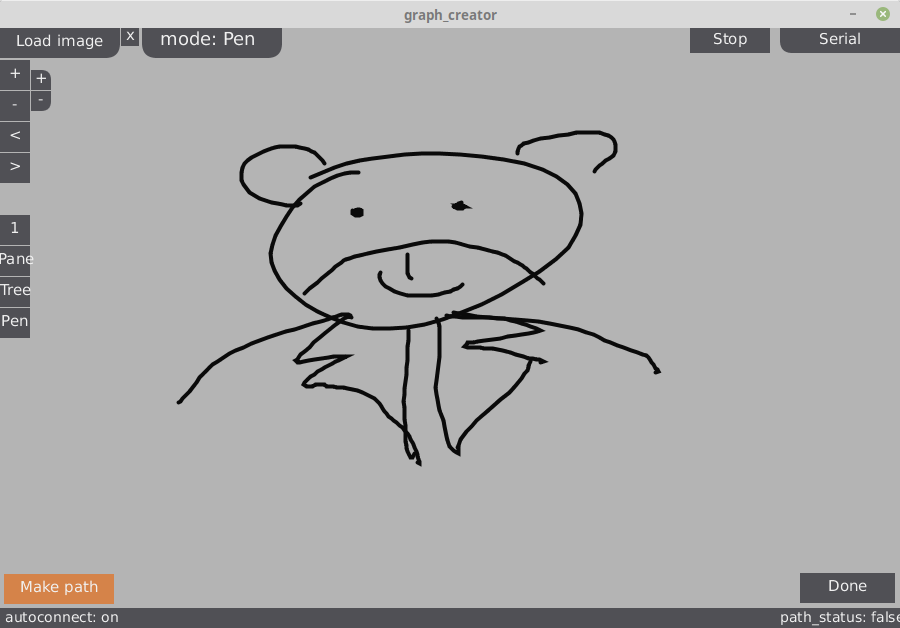
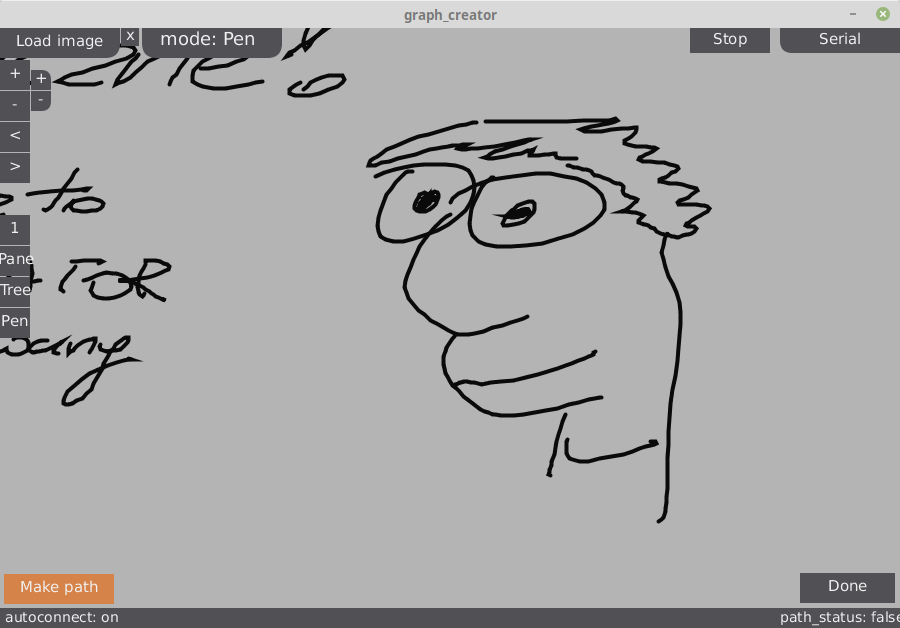
Poniedziałkowe zajęcia odwołane z przyczyn osobistych, ale niektórzy pracują w domu 😉 Tym oto sposobem można pochwalić się:
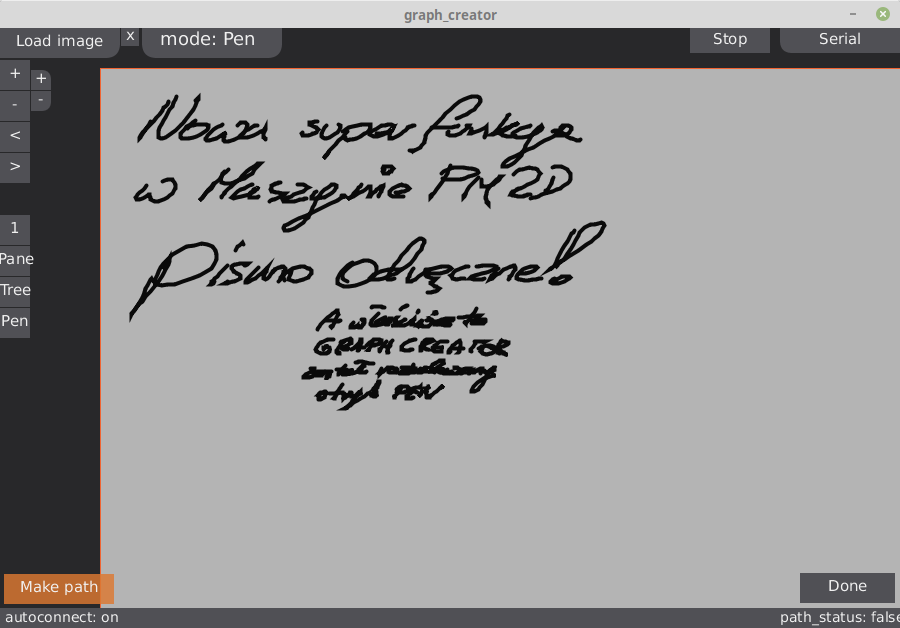
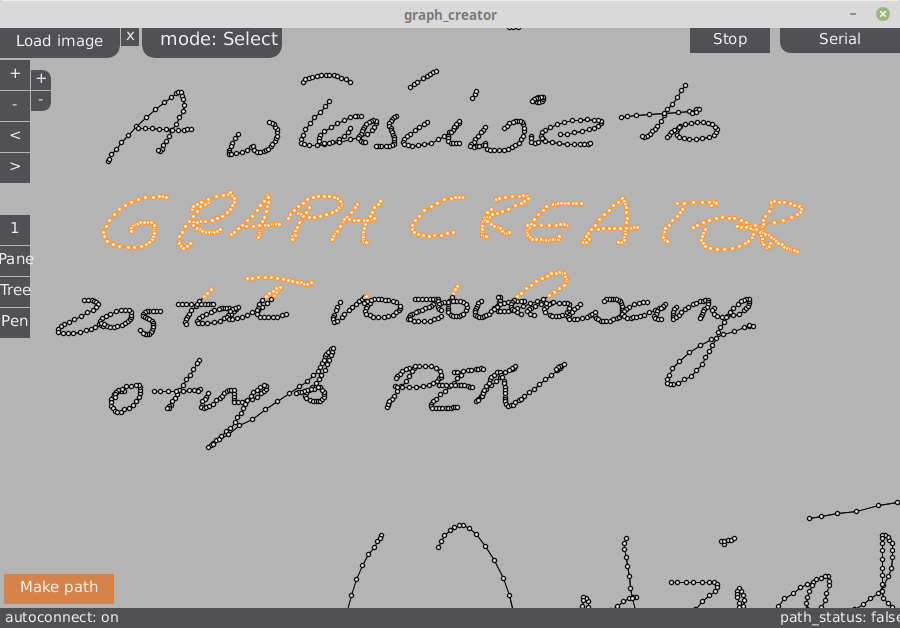
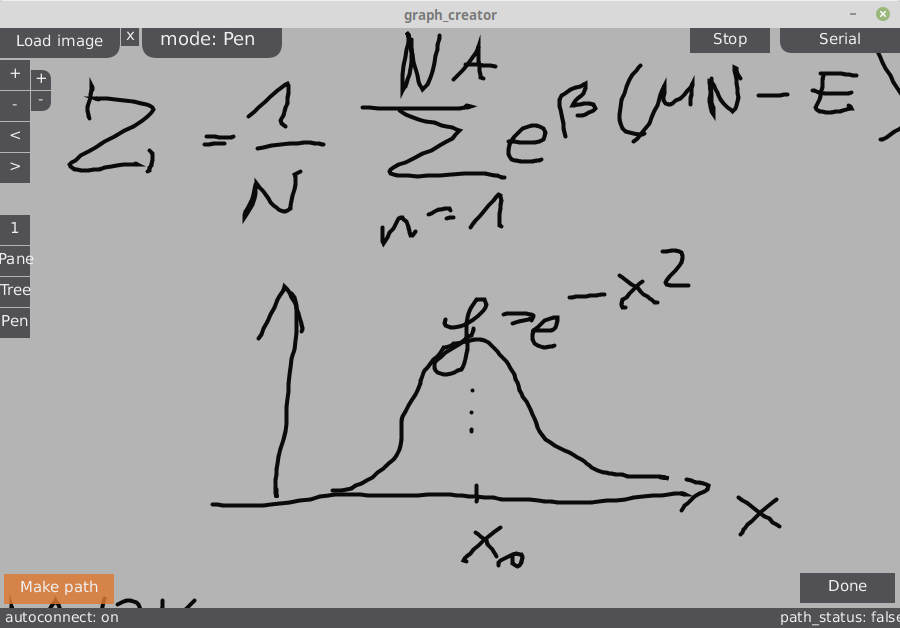
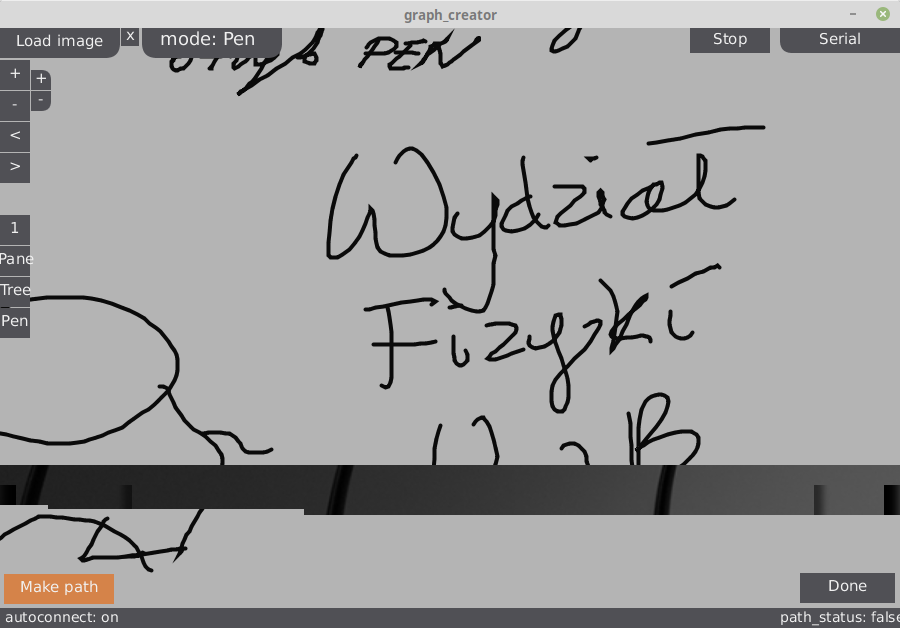
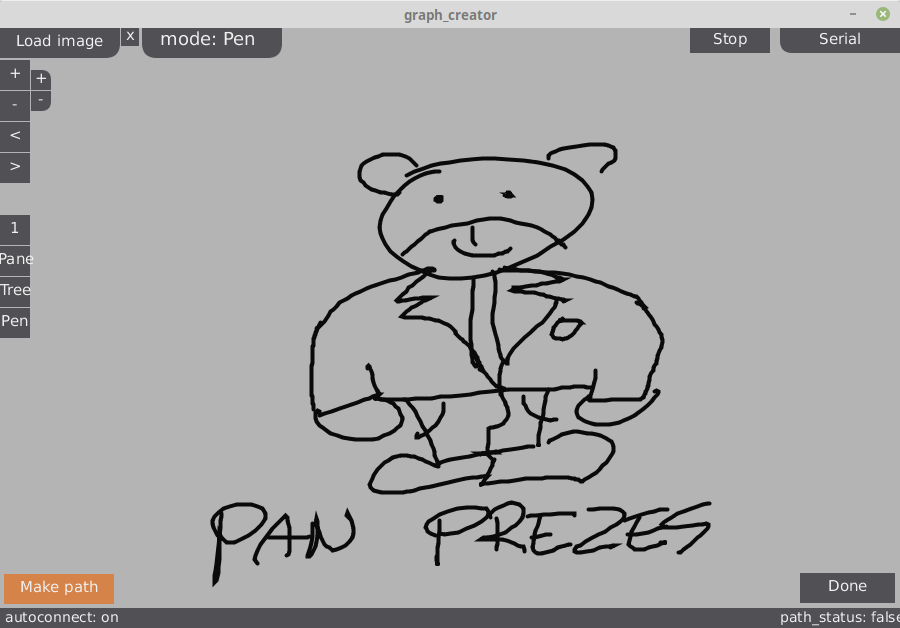
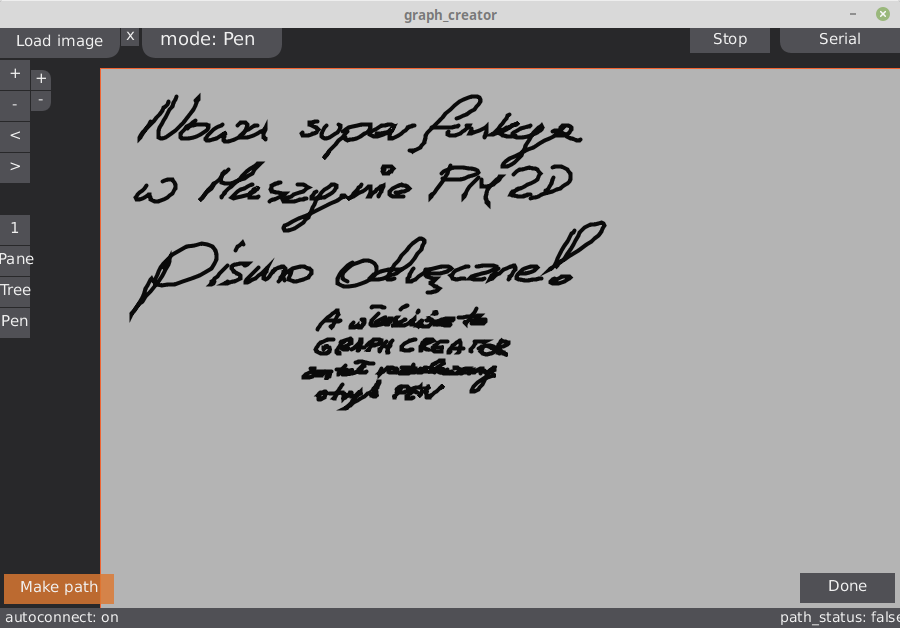
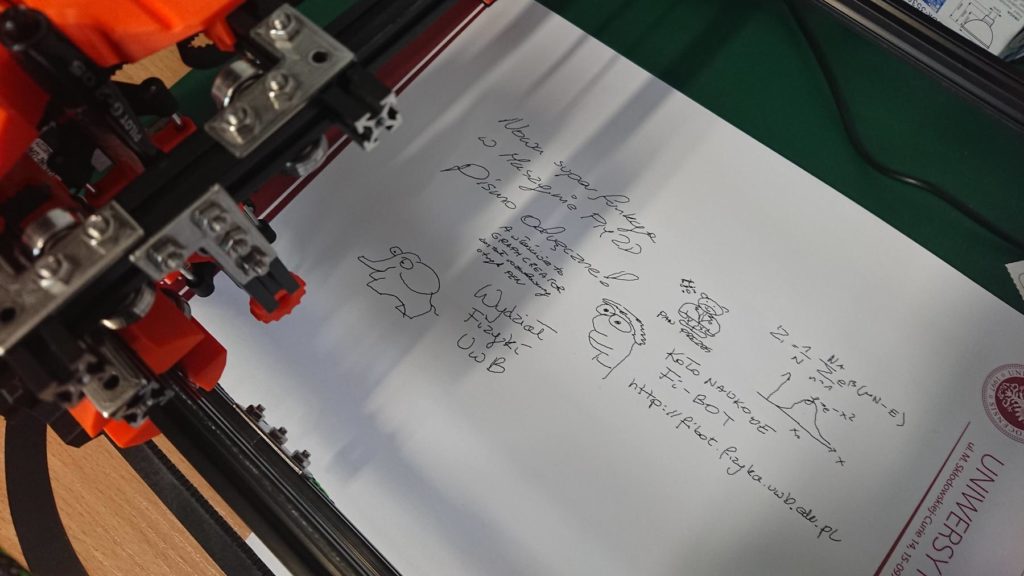
Pismo odręczne w Maszynie PM2D3D
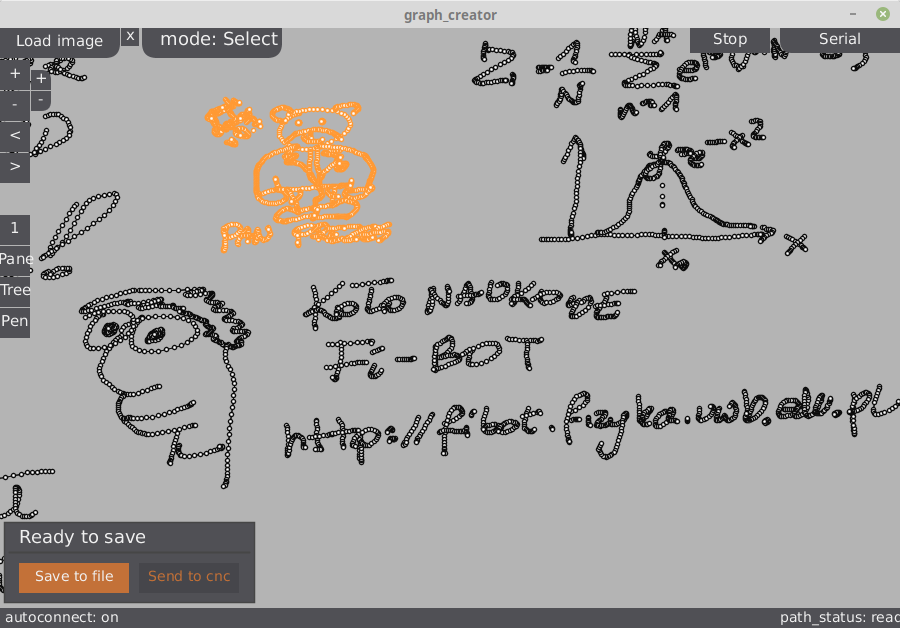
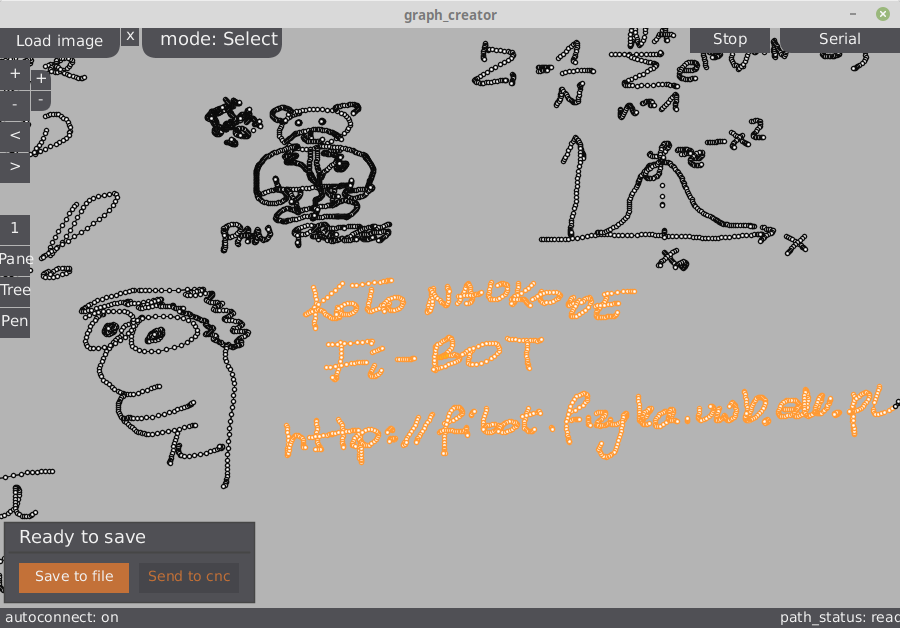
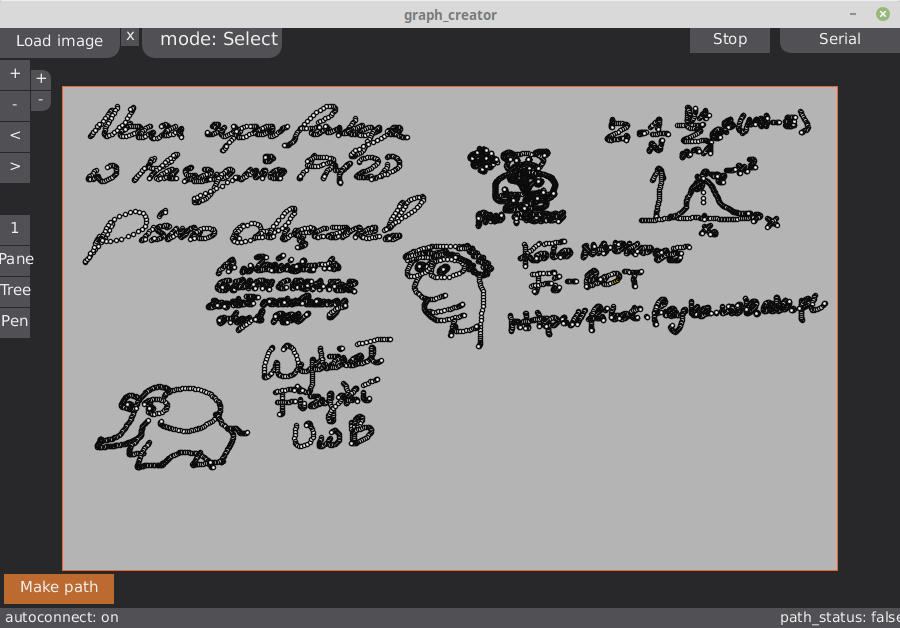
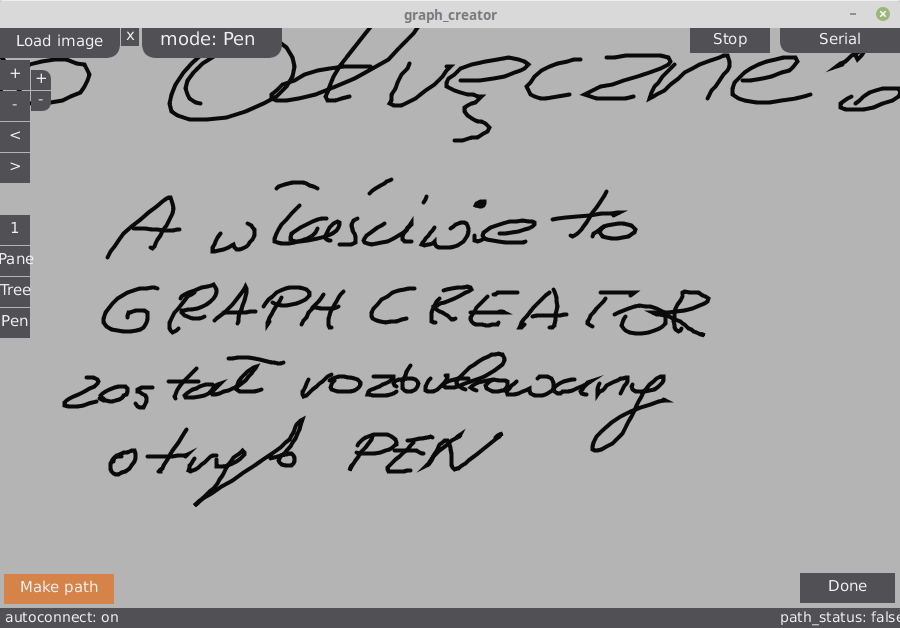
Pan Bartek zmodyfikował kod GRAPH CREATORA – oprogramowania do maszyny PM2D3D, który generuje rysunki. Nie dość, że wprowadził funkcję undo (CTRL-Z), to mamy teraz nowy tryb pracy: PEN. Służy on do ciągłego śledzenia wciśniętego przycisku myszy i automatycznego stawiania punktów. Dzięki temu można swobodnie rysować i pisać, a jeśli posiadamy tablet do rysowania – to nawet bardzo ładnie rysować i pisać 😉
Program GRAPH CREATOR z trybem PEN (lewa strona, pod TREE).
Automatyczne stawianie punktów jest całkiem inteligentne – zamiast próbkowania co zadany czas, ciągle sprawdzamy pozycję myszy i jeśli różni się ona o więcej niż dr=1.5 wirtualnego piksela – stawiamy nowy punkt. Całe płótno ma rozmiar 800×500 takich wirtualnych pikseli. Takie postępowanie daje możliwość rysowania całkiem gładkich krzywych, a punkty nie gromadzą się bezsensownie w jednym miejscu (tak by się działo przy próbkowaniu czasowym – dla małych interwałów). Dodatkowo, jeśli nie użyje się funkcji zoom in/zoom out – to parametr dr skaluje się proporcjonalnie – no i mamy możliwość dokładnych, małych rysunków!
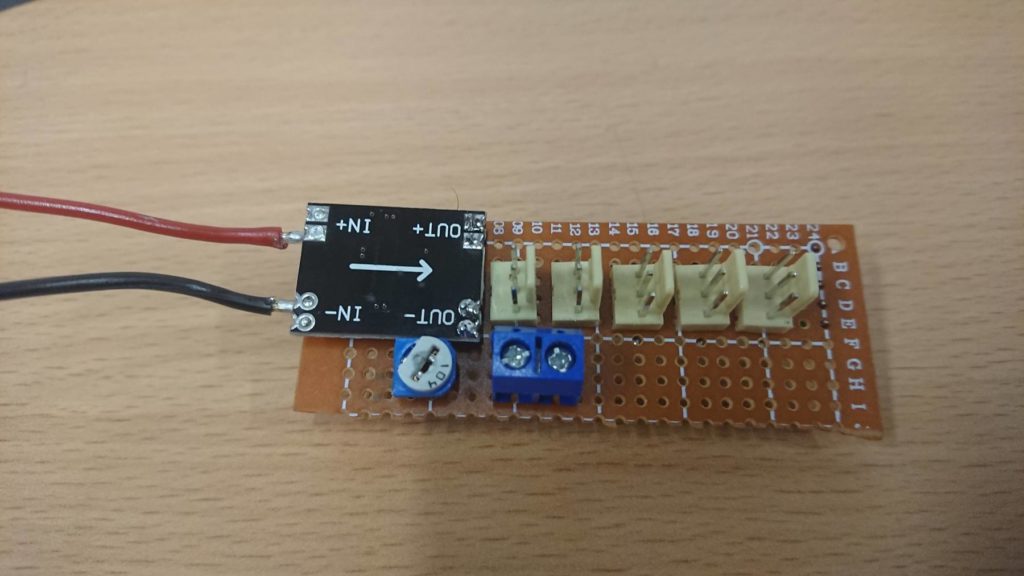
Pan Bartek zmodyfikował moduł zasilania wstawiając przetwornicę step-down 5V. Chodziło o zminimalizowanie strat mocy regulatora liniowego 5V (chyba TS78L05ACY) przy zasilaniu 12V – bo 12V-5V = 7V, co przy (teoretycznym) prądzie 1A daje aż 7W strat. Oczywiście u nas nie było 1A a mniej, niemniej jednak to zdecydowanie za dużo. Przetwornica (tego typu) rozwiązuje problem.
Moduł zasilania z przetwornicą step-down.
Moduł pełni jednocześnie funkcję sterowania paskami LED Maskotki, których jest 5 sztuk – dlatego widać 5 trzypinowych konektorów do pasków LED WS2811B. Obok zainstalowano potencjometr 10k, który łączy się z pinem A0 w Arduino i steruje jasnością wspomnianych pasków. Fajnie! Co więcej – wszystko działa 😉
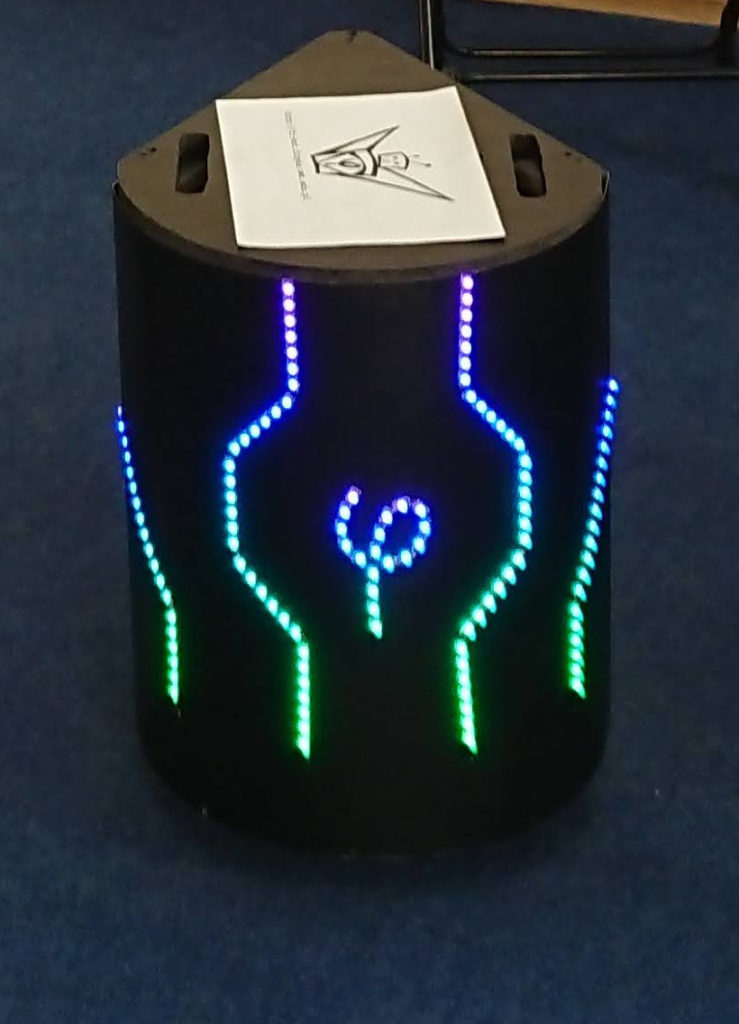
Maskotka zasilana 12V aku.
heXapod/pająk
Jedna noga (już w całości).Ta sama noga w „rozkroku”.
W planach wymiana liniowego regulatora napięcia (zasilanie Maskotki akumulatorem żelowym 6V, docelowo 12V) na przetwornicę step-down (aby straty energii nie były tak duże, no i nie było potrzeby chłodzić/wietrzyć układu).
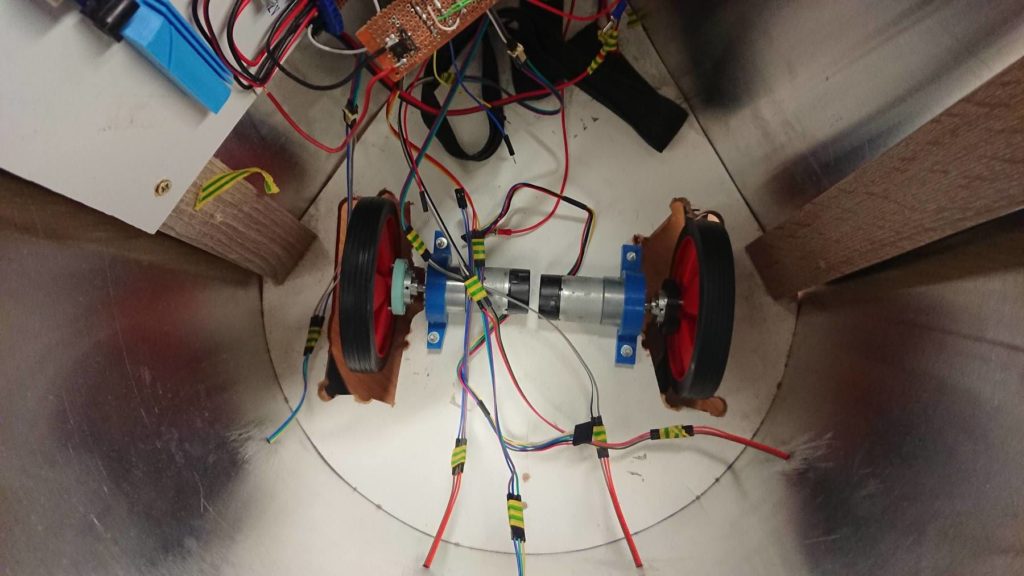
Sporo brutalnej „zabawy” w drwala z ręczną piłką 😛 i choć nie wygląda to za dobrze – to zadanie wykonane! Otwory powiększone i koła zamocowane.
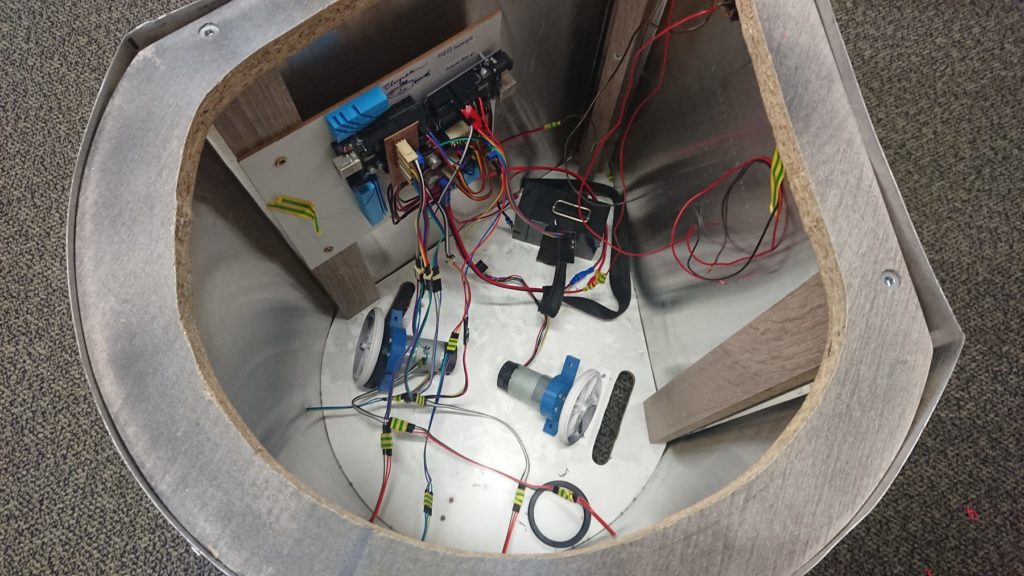
Zmodyfikowane podwozie Maskotki.
Wypada umieścić słowo wyjaśnienia: nie chcieliśmy zdejmować obudowy Maskotki aby powiększyć te otwory (z pewnością to by ułatwiło sprawę). Obudowa przytwierdzona jest do podwozia wkrętami stolarskimi więc ich ponowne wkręcenie nie gwarantowałoby trzymania obudowy. W takim razie lepiej zrobić nowe otwory – ale to z kolei pozostawi wiele (niepotrzebnych) otworów. Dlatego więc męczyliśmy się z powiększaniem otworów z założoną obudową.
Wieloklik
Sprawa rozwojowa – zliczanie klików to za mało, teraz poprzeczka poszła w górę i Pan Marek zlicza dwukliki i trzykliki (są takie wyrazy w języku polskim? jak nie, to już są ;-).
Ostatnia prosta – ekranik Nokii. Zamontowany (wszystko udało się upchać do środka!) ale co najważniejsze – działa od pierwszego podłączenia (sam Autor projektu się tym zdziwił). Trzeba było jedynie zmniejszyć kontrast, bo Nokia zasilana przez Arduino podłączone do PC-ta miała inne napięcie niż Nokia zasilana z Arduino z dedykowanym zasilaczem (niby mały szczegół…).
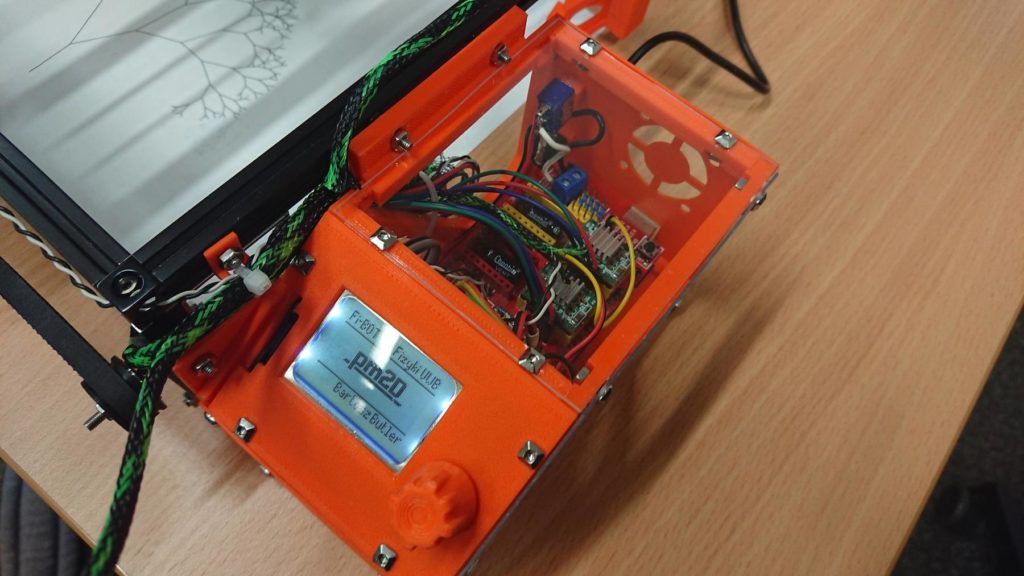
Większy ekranik w maszynie – jest wyrażniej!
Pan Bartek rozbudował menu – można poruszać się (przewijać) po wszystkich plikach z katalogu na karcie SD, nie tylko kilku pierwszych. To istotne usprawnienie.
Przerwa świąteczna – kiedy kolejne spotkanie?
Zapraszam w piątek 3 stycznia 2020 r. o godz. 12:00.
A jednak znowu piłka do drewna (płyty)… Otwory za wąskie na koło z mocowaniem. Bywa…
Czujka pola SS49E
Znana na zajęciach Fi-BOTa i powraca ponownie. Tym razem w połączeniu z kolorymi kółkami WS2812b. Odczytujemy czujkę i w zależności od wartość pola zaświecamy tyloma LEDami ile trzeba. Na dodaek nasza czujka odczytuje dwa bieguny, w szkole „kolorowane” na kolor niebieski i czerwony – właśnie tak i my będziemy swiecić! Prace w toku….
Maszyna 2D3D
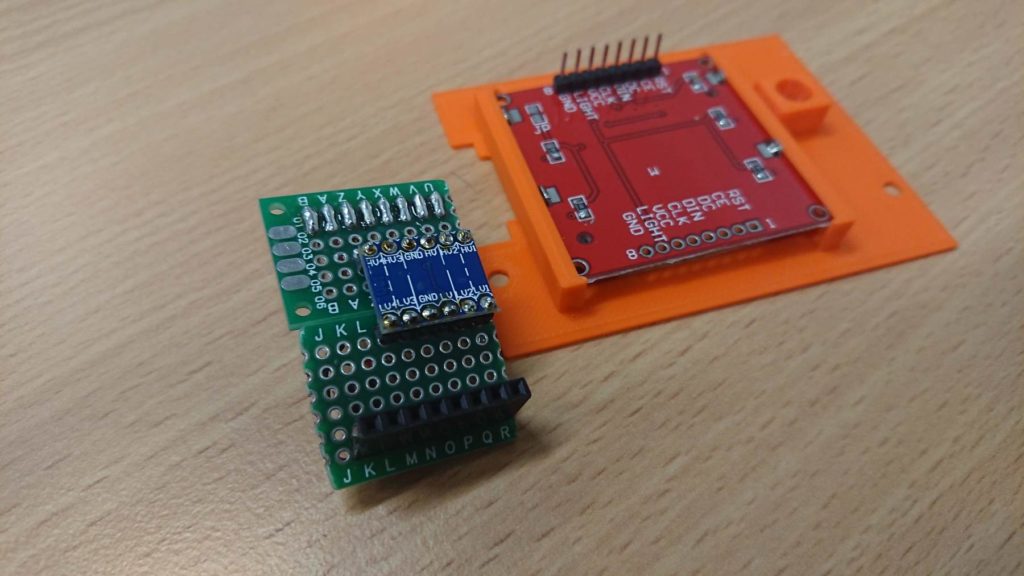
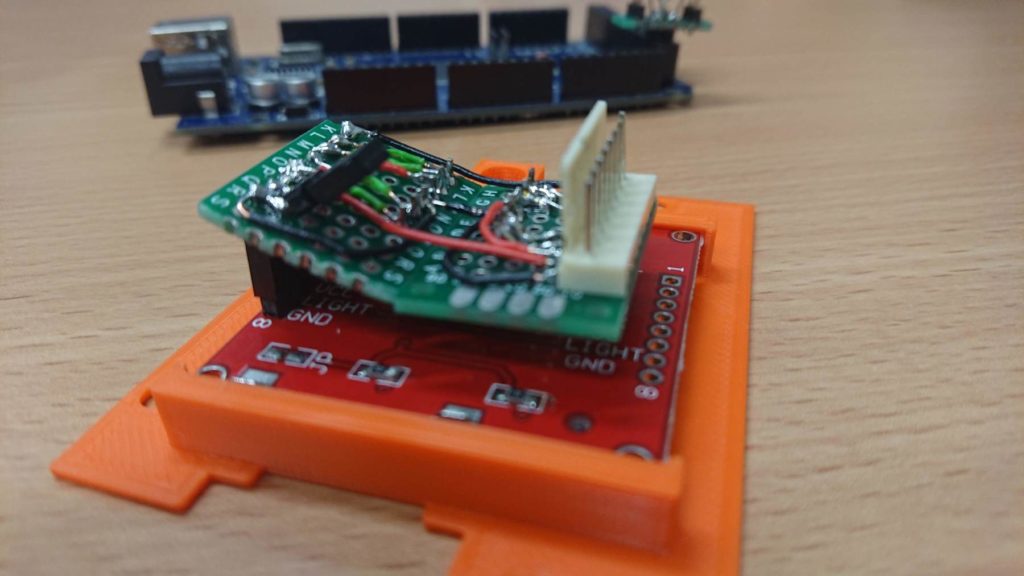
No to sporo pracy z tą wymianą ekraniku z OLEDa na Nokie 5110. Pan Bartek zaprezentował własne moduły ułatwiające połączenia i niebawem (na Gwiazdkę?) może będzie wszystko działać 😉
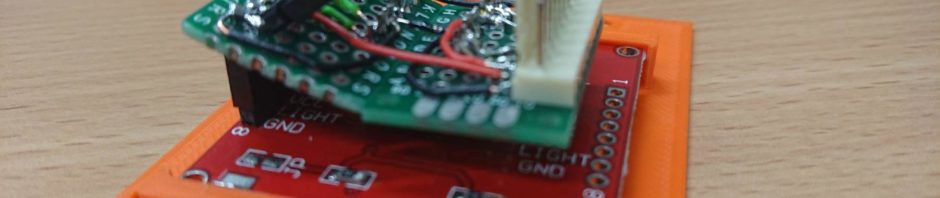
Moduł BB-Nokia 😀BB-Nokia zamocowana…
Przerwa świąteczna – kiedy kolejne spotkanie?
Zapraszam w poniedziałek 23 grudnia 2019 o godz. 12:00.
Sporo manualnej pracy z tą Maskotką… Czasami elektronik/progamista musi się „urbrudzić” i popracować trochę najprostrzymi narzędziami – śrubokrętem, piłką do metalu lub do drewna (u nas: płyta wiórowa). No tak, ale zadanie poszerzenia otworów na koła bez demontażu obudowy – wykonane!
Otwory nan nowe koła – piękne być nie muszą, tam nikt nie zajrzy.
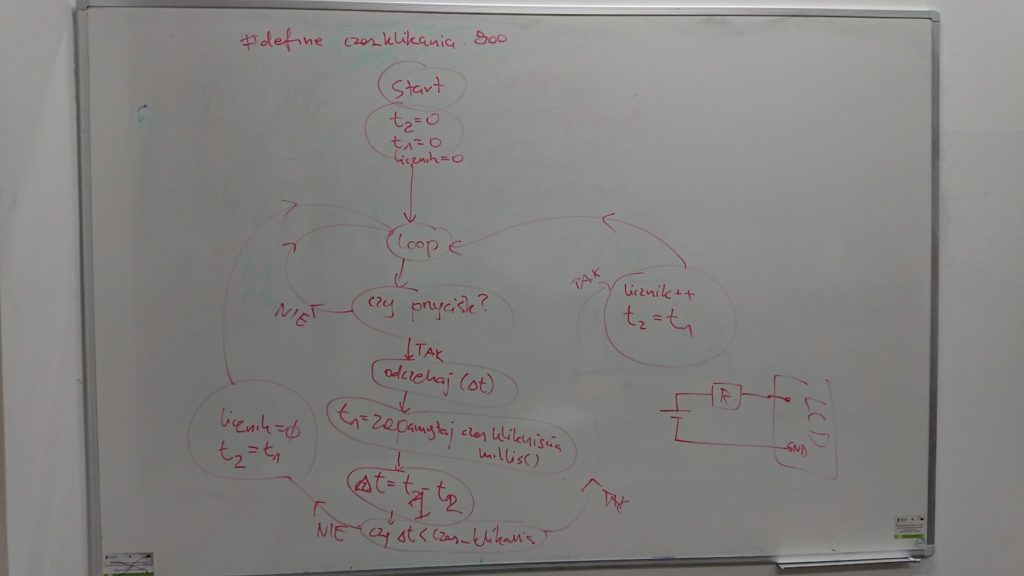
Wieloklik
Nowy projekt – może niekoniecznie duży, ale baaaardzo użyteczny. Fajnie, że ktoś sam się tym zainteresował i zrealizował. Szczegóły na stronie projektu.
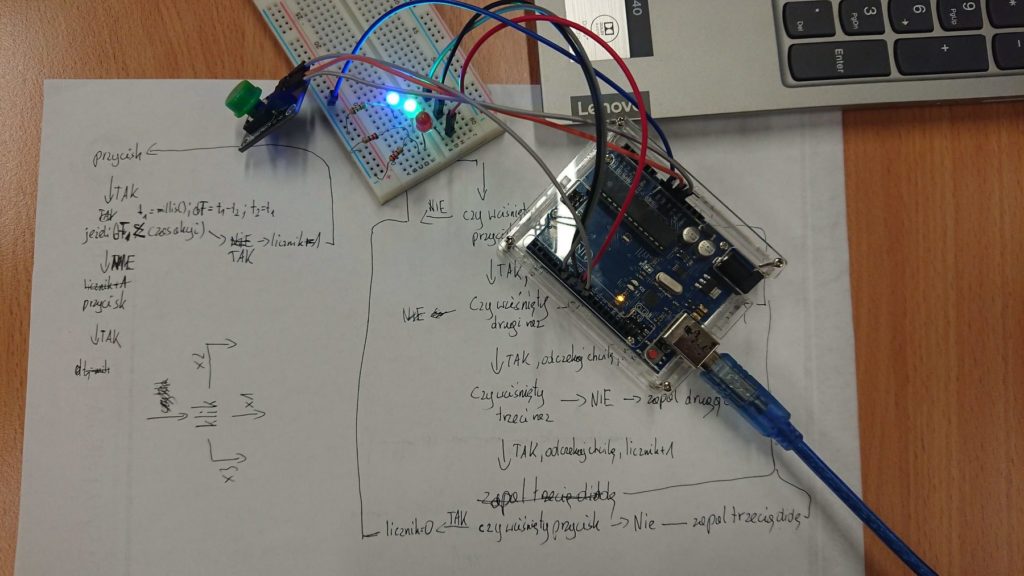
Schemat z zajęć…
Po całogodzinnej zabawie udało się zrealizować Wieloklika – brawo! Pozostał jedynie malutki szczególik do dopracowania, ale to już za tydzień.
Plany z Maskotką są duże: 1) wymiana kół (co wiąże się z powiększeniem otworów w podstawie Maskotki), 2) zrobienie profesjonalnej konsoli sterującej – a wszystko to do polowy stycznia 2020. Zobaczymy 😉
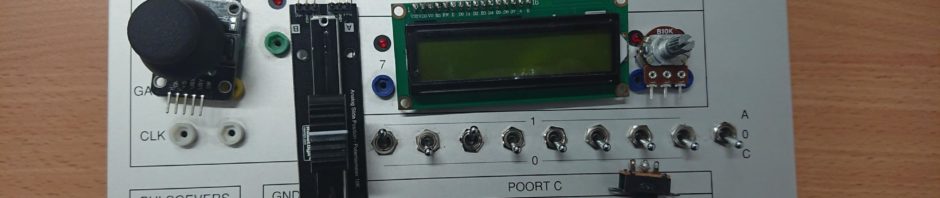
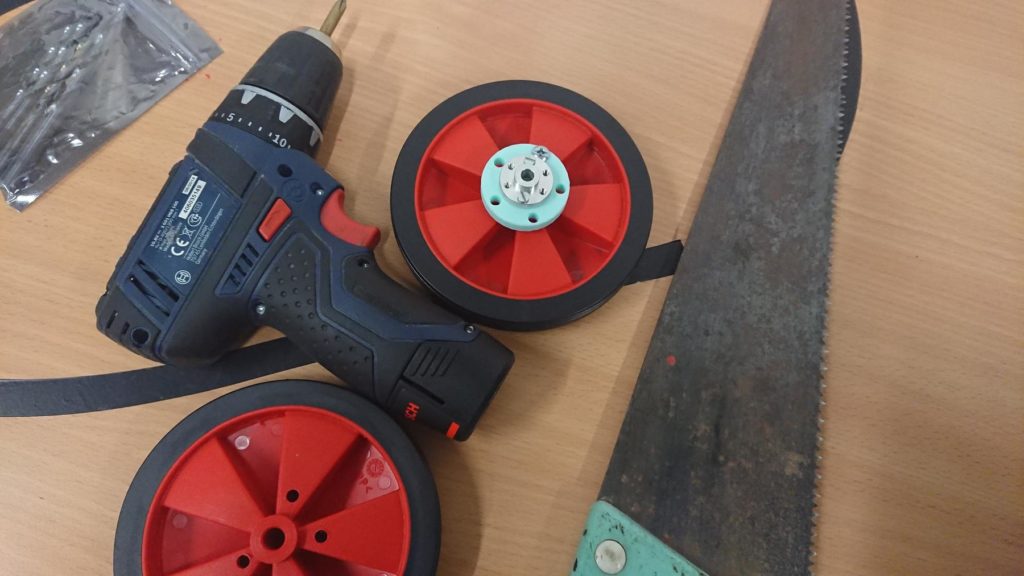
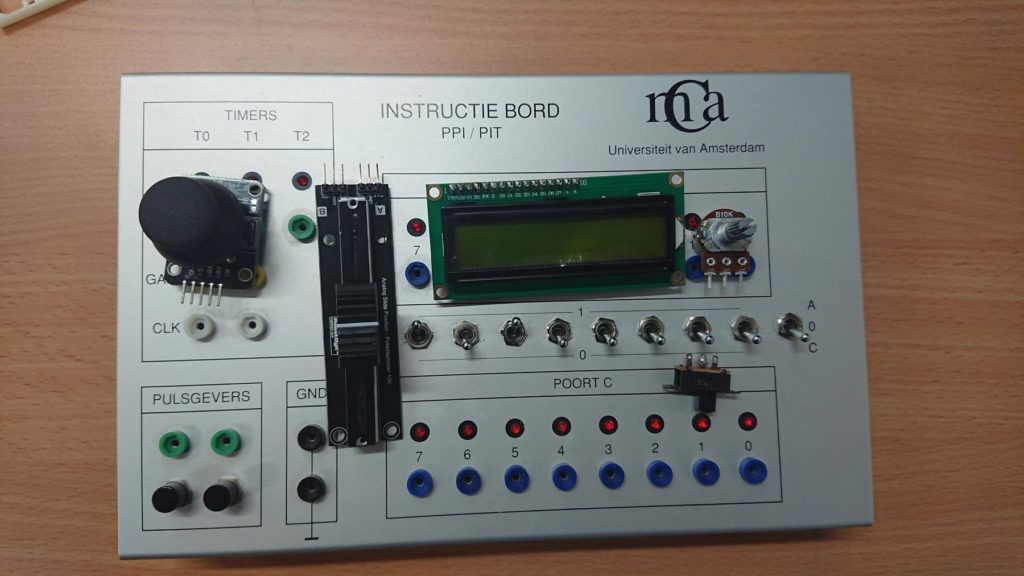
Odpowiednie narzędzia to podstawa – z taką piłą to daleko nie pojedziemy…Stare koła już odłączone i czekają na powiększne otwory… Nowa piła potrzebna! Mniejsza, zręczniejsza (bo nie chcemy wszystkiego demontować).Konsola, w tracie projektowania. Bazujemy na projekcie edukacyjny z Amsterdamu – ale niebawem zdemontujemy wszystko i na tej podstawie zbudujemy własną (z komponentami nam potrzebnymi),
W kolejnym tygodniu wymiana kół – piłowanie nadwozia – oraz prace nad konsolą? Zobaczymy!