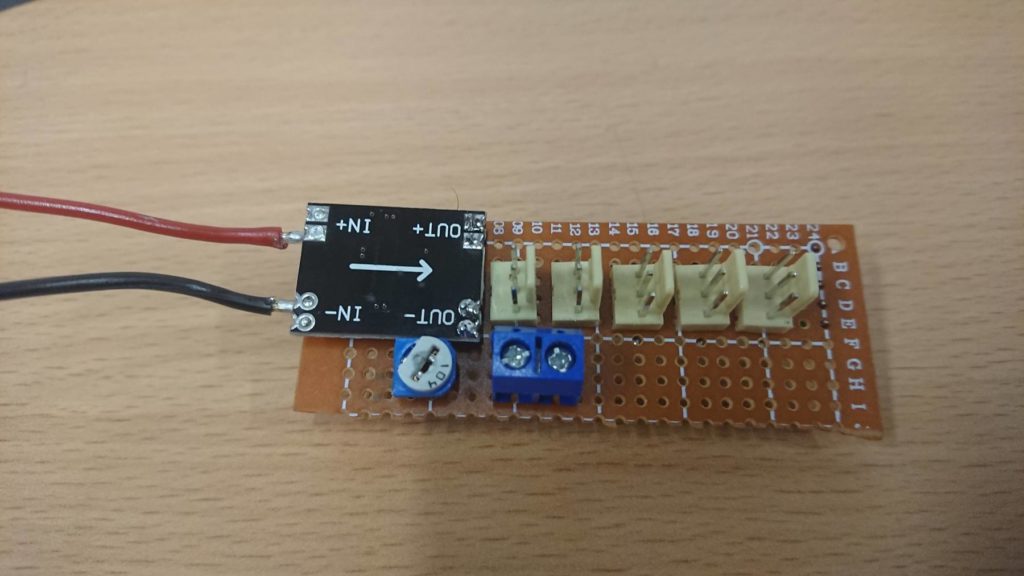
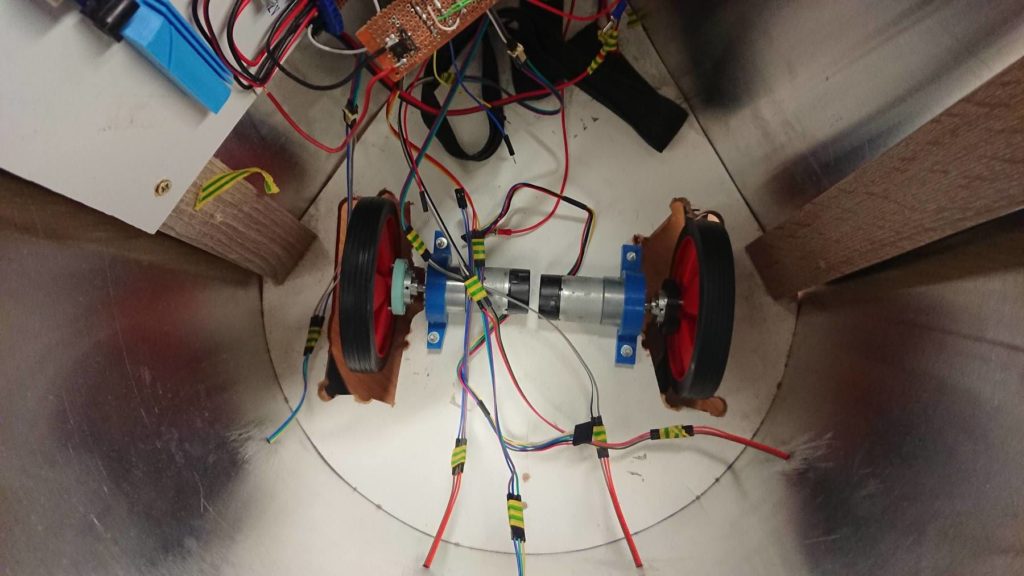
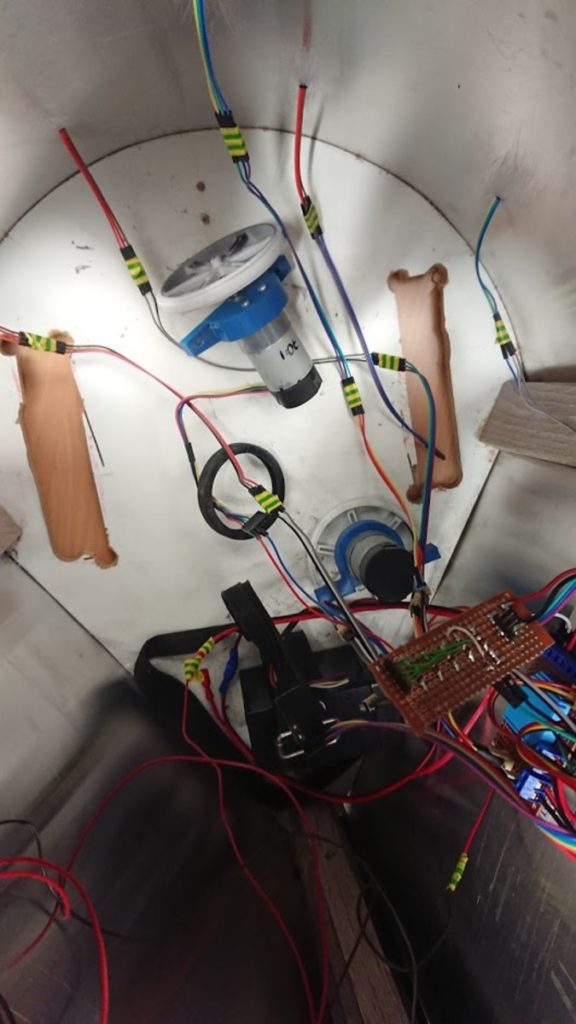
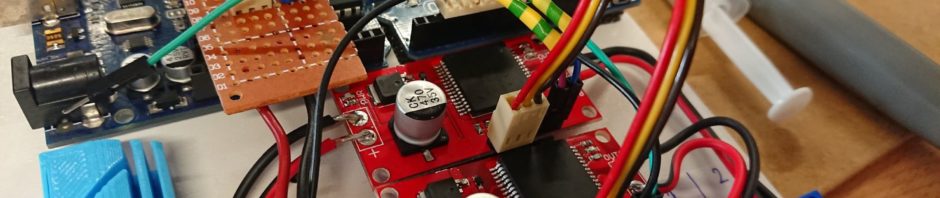
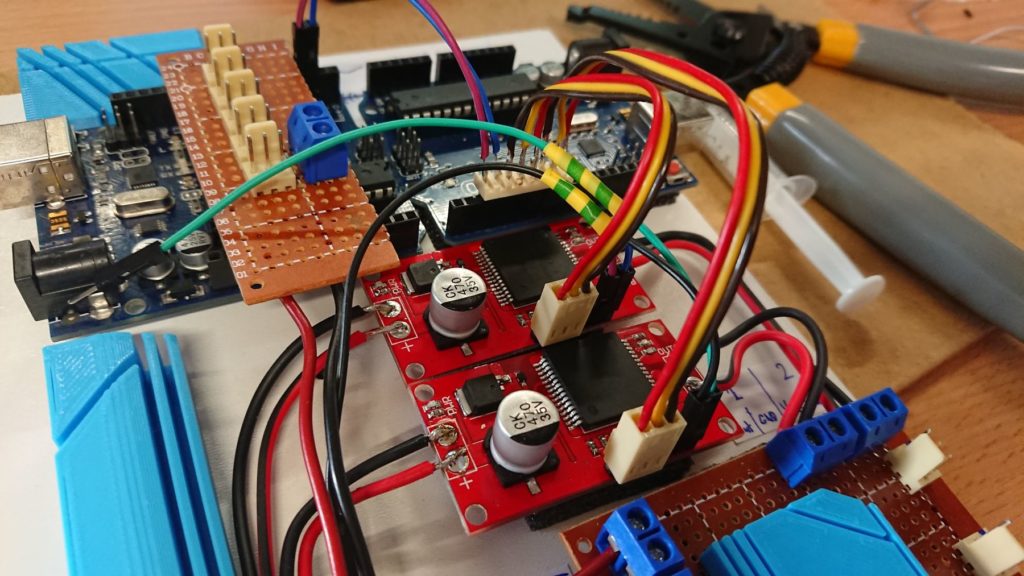
Pan Bartek zmodyfikował moduł zasilania wstawiając przetwornicę step-down 5V. Chodziło o zminimalizowanie strat mocy regulatora liniowego 5V (chyba TS78L05ACY) przy zasilaniu 12V – bo 12V-5V = 7V, co przy (teoretycznym) prądzie 1A daje aż 7W strat. Oczywiście u nas nie było 1A a mniej, niemniej jednak to zdecydowanie za dużo. Przetwornica (tego typu) rozwiązuje problem.
Moduł zasilania z przetwornicą step-down.
Moduł pełni jednocześnie funkcję sterowania paskami LED Maskotki, których jest 5 sztuk – dlatego widać 5 trzypinowych konektorów do pasków LED WS2811B. Obok zainstalowano potencjometr 10k, który łączy się z pinem A0 w Arduino i steruje jasnością wspomnianych pasków. Fajnie! Co więcej – wszystko działa 😉
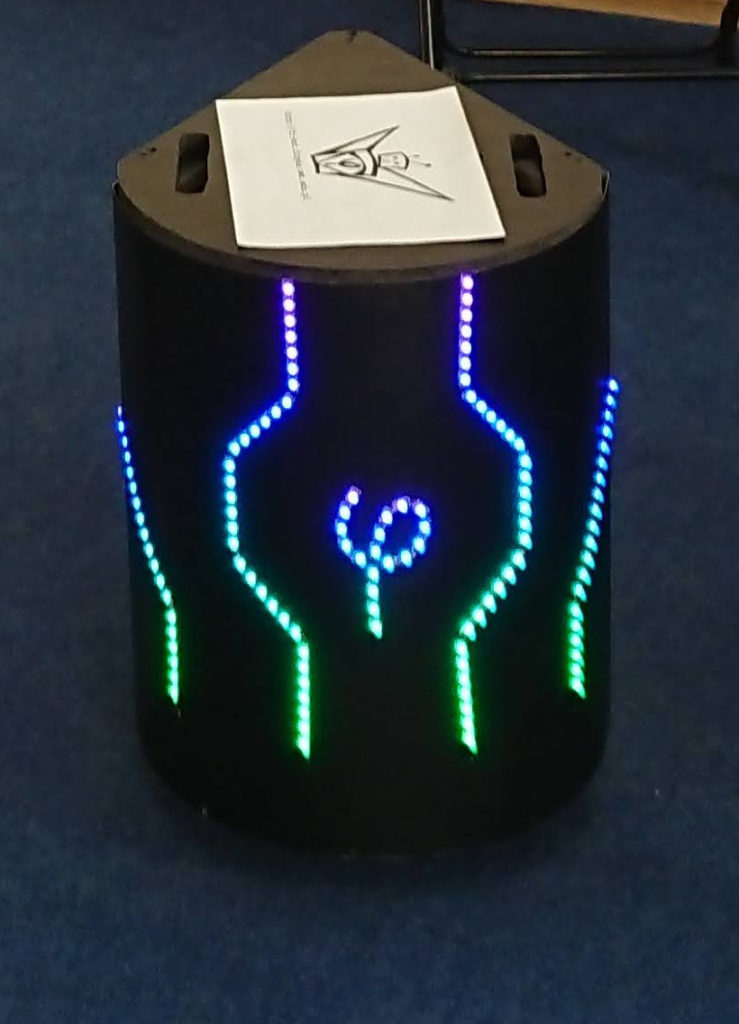
Maskotka zasilana 12V aku.
heXapod/pająk
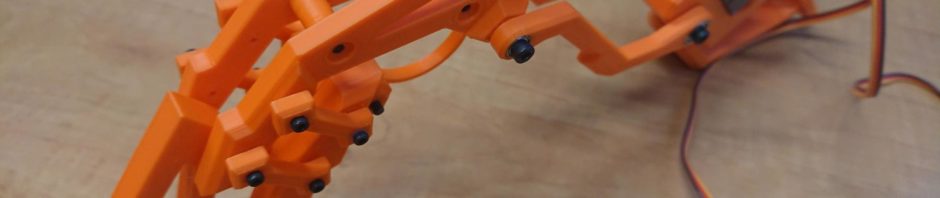
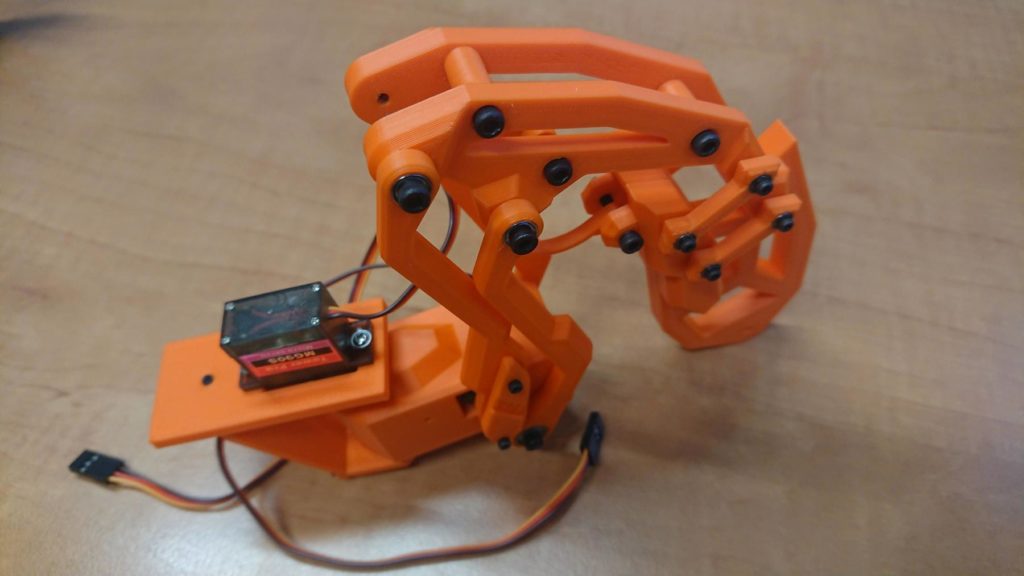
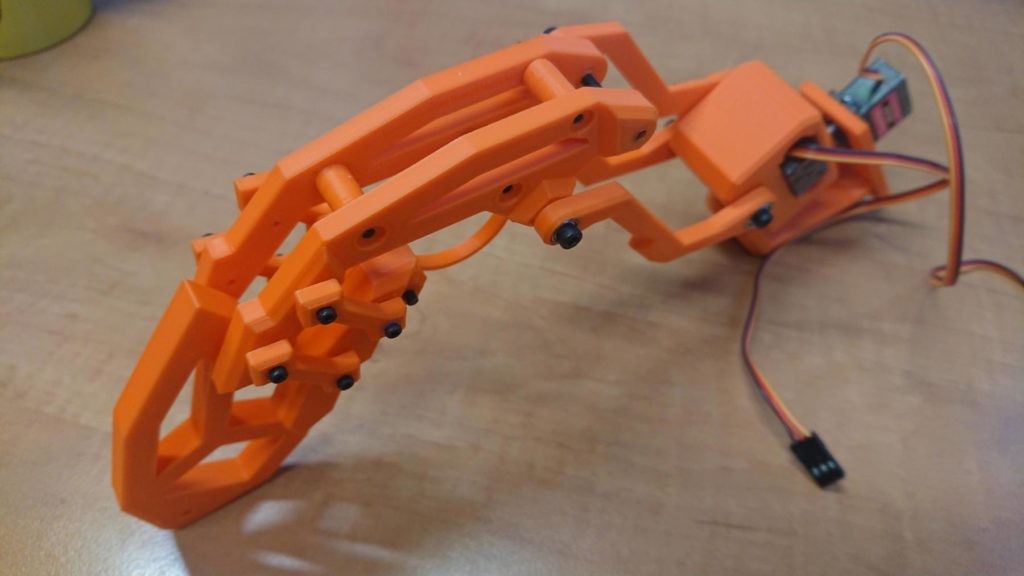
Jedna noga (już w całości).Ta sama noga w „rozkroku”.
W planach wymiana liniowego regulatora napięcia (zasilanie Maskotki akumulatorem żelowym 6V, docelowo 12V) na przetwornicę step-down (aby straty energii nie były tak duże, no i nie było potrzeby chłodzić/wietrzyć układu).
Sporo brutalnej „zabawy” w drwala z ręczną piłką 😛 i choć nie wygląda to za dobrze – to zadanie wykonane! Otwory powiększone i koła zamocowane.
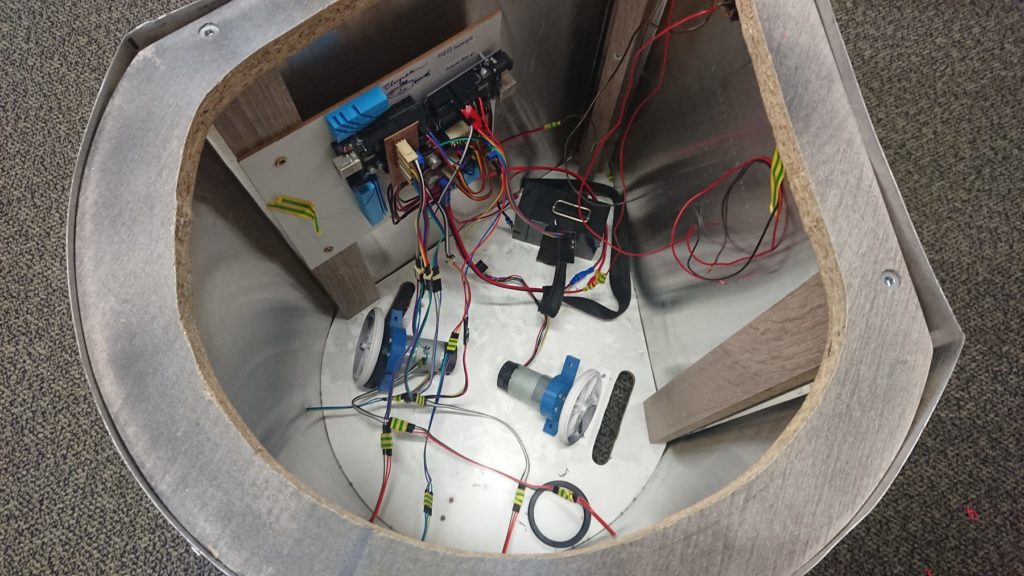
Zmodyfikowane podwozie Maskotki.
Wypada umieścić słowo wyjaśnienia: nie chcieliśmy zdejmować obudowy Maskotki aby powiększyć te otwory (z pewnością to by ułatwiło sprawę). Obudowa przytwierdzona jest do podwozia wkrętami stolarskimi więc ich ponowne wkręcenie nie gwarantowałoby trzymania obudowy. W takim razie lepiej zrobić nowe otwory – ale to z kolei pozostawi wiele (niepotrzebnych) otworów. Dlatego więc męczyliśmy się z powiększaniem otworów z założoną obudową.
Wieloklik
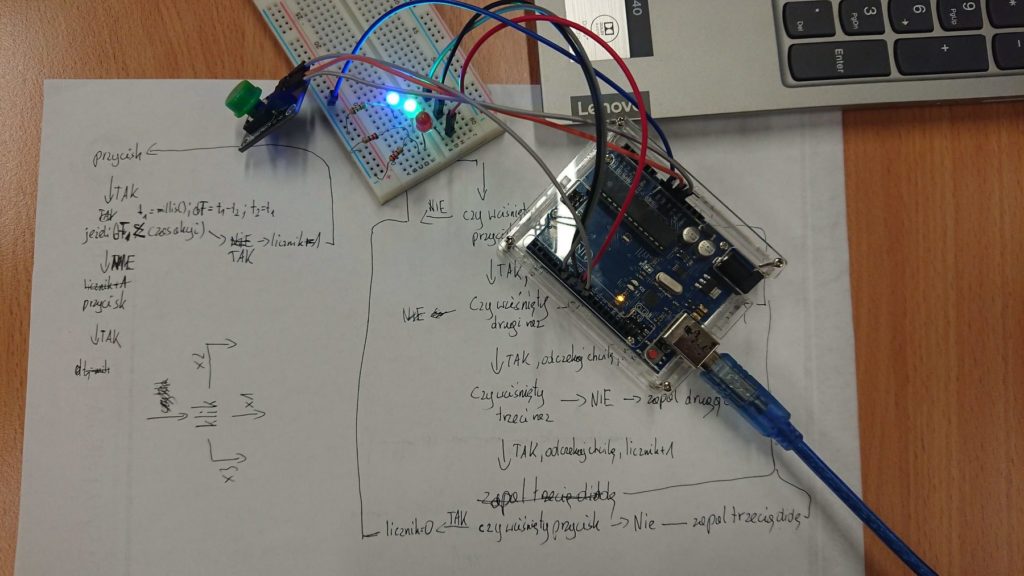
Sprawa rozwojowa – zliczanie klików to za mało, teraz poprzeczka poszła w górę i Pan Marek zlicza dwukliki i trzykliki (są takie wyrazy w języku polskim? jak nie, to już są ;-).
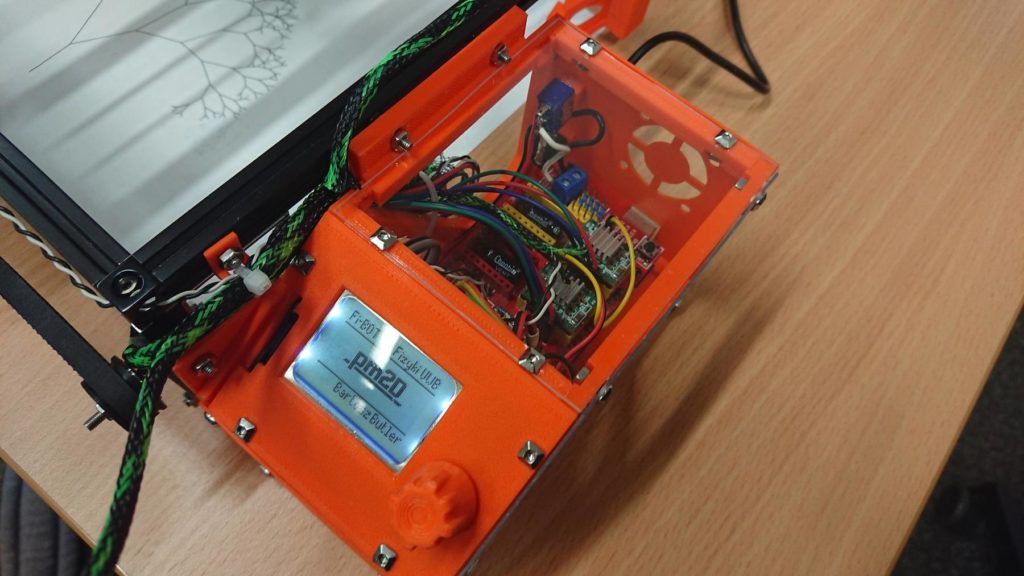
Ostatnia prosta – ekranik Nokii. Zamontowany (wszystko udało się upchać do środka!) ale co najważniejsze – działa od pierwszego podłączenia (sam Autor projektu się tym zdziwił). Trzeba było jedynie zmniejszyć kontrast, bo Nokia zasilana przez Arduino podłączone do PC-ta miała inne napięcie niż Nokia zasilana z Arduino z dedykowanym zasilaczem (niby mały szczegół…).
Większy ekranik w maszynie – jest wyrażniej!
Pan Bartek rozbudował menu – można poruszać się (przewijać) po wszystkich plikach z katalogu na karcie SD, nie tylko kilku pierwszych. To istotne usprawnienie.
Przerwa świąteczna – kiedy kolejne spotkanie?
Zapraszam w piątek 3 stycznia 2020 r. o godz. 12:00.
A jednak znowu piłka do drewna (płyty)… Otwory za wąskie na koło z mocowaniem. Bywa…
Czujka pola SS49E
Znana na zajęciach Fi-BOTa i powraca ponownie. Tym razem w połączeniu z kolorymi kółkami WS2812b. Odczytujemy czujkę i w zależności od wartość pola zaświecamy tyloma LEDami ile trzeba. Na dodaek nasza czujka odczytuje dwa bieguny, w szkole „kolorowane” na kolor niebieski i czerwony – właśnie tak i my będziemy swiecić! Prace w toku….
Maszyna 2D3D
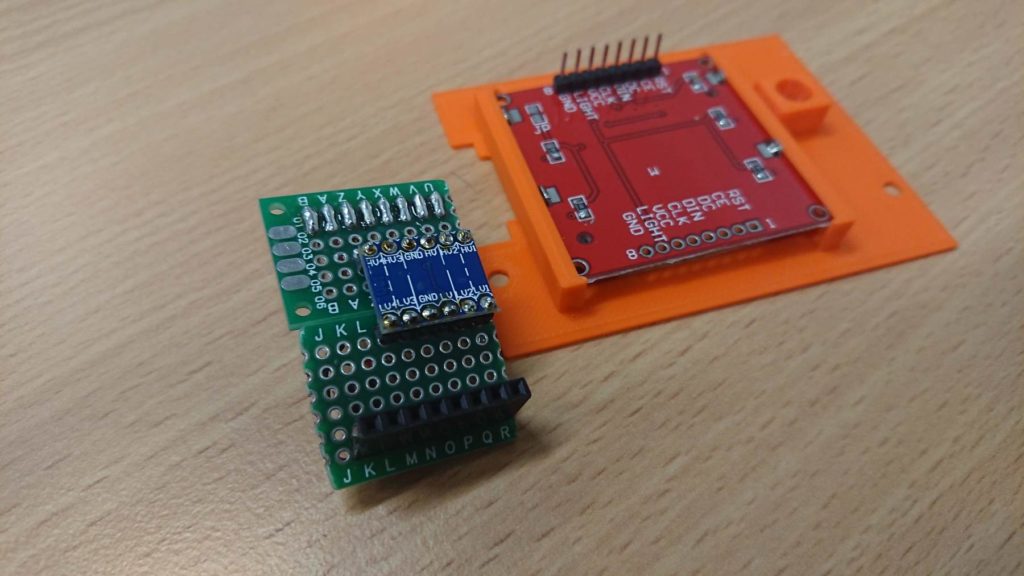
No to sporo pracy z tą wymianą ekraniku z OLEDa na Nokie 5110. Pan Bartek zaprezentował własne moduły ułatwiające połączenia i niebawem (na Gwiazdkę?) może będzie wszystko działać 😉
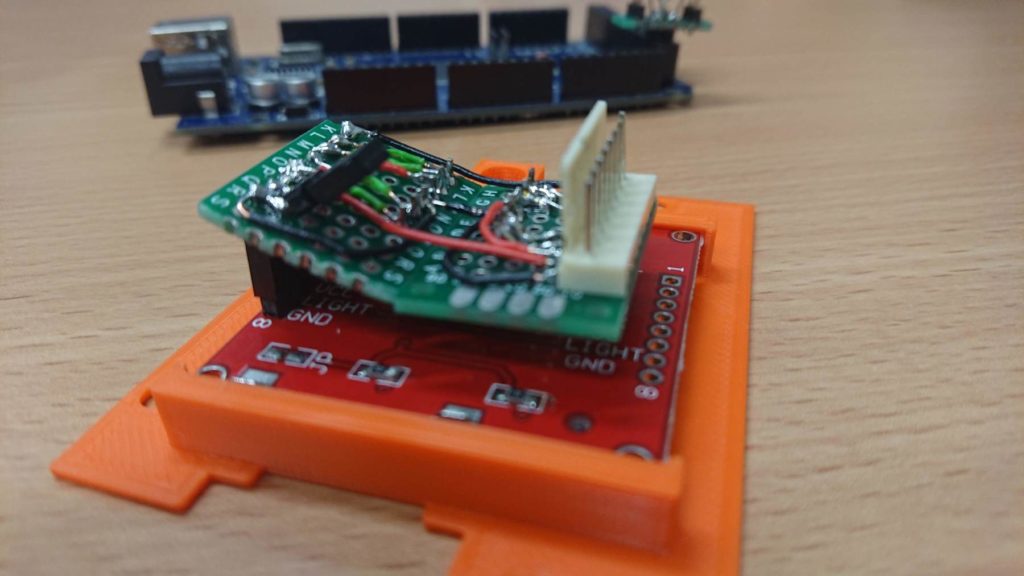
Moduł BB-Nokia 😀BB-Nokia zamocowana…
Przerwa świąteczna – kiedy kolejne spotkanie?
Zapraszam w poniedziałek 23 grudnia 2019 o godz. 12:00.
Sporo manualnej pracy z tą Maskotką… Czasami elektronik/progamista musi się „urbrudzić” i popracować trochę najprostrzymi narzędziami – śrubokrętem, piłką do metalu lub do drewna (u nas: płyta wiórowa). No tak, ale zadanie poszerzenia otworów na koła bez demontażu obudowy – wykonane!
Otwory nan nowe koła – piękne być nie muszą, tam nikt nie zajrzy.
Wieloklik
Nowy projekt – może niekoniecznie duży, ale baaaardzo użyteczny. Fajnie, że ktoś sam się tym zainteresował i zrealizował. Szczegóły na stronie projektu.
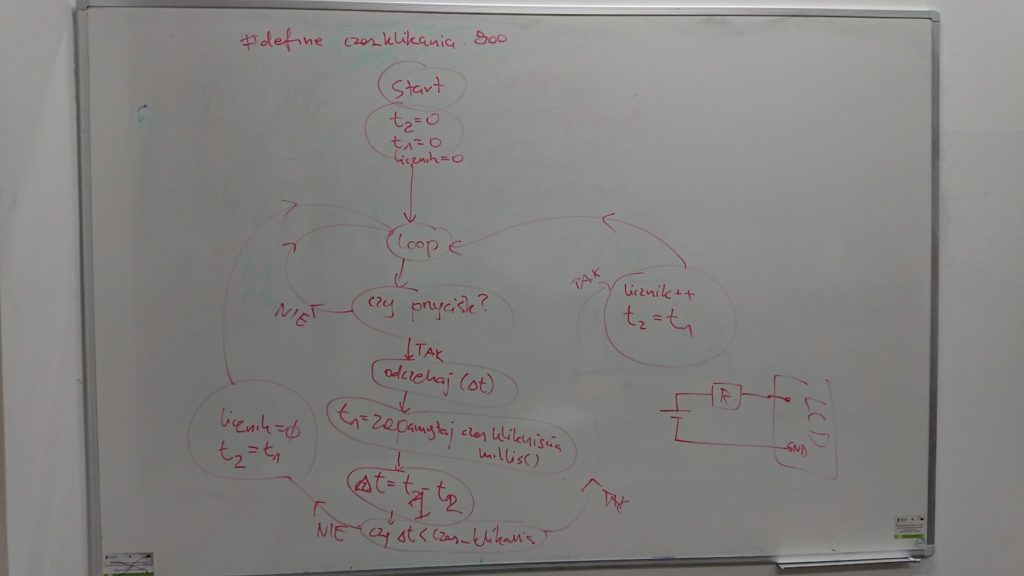
Schemat z zajęć…
Po całogodzinnej zabawie udało się zrealizować Wieloklika – brawo! Pozostał jedynie malutki szczególik do dopracowania, ale to już za tydzień.
Plany z Maskotką są duże: 1) wymiana kół (co wiąże się z powiększeniem otworów w podstawie Maskotki), 2) zrobienie profesjonalnej konsoli sterującej – a wszystko to do polowy stycznia 2020. Zobaczymy 😉
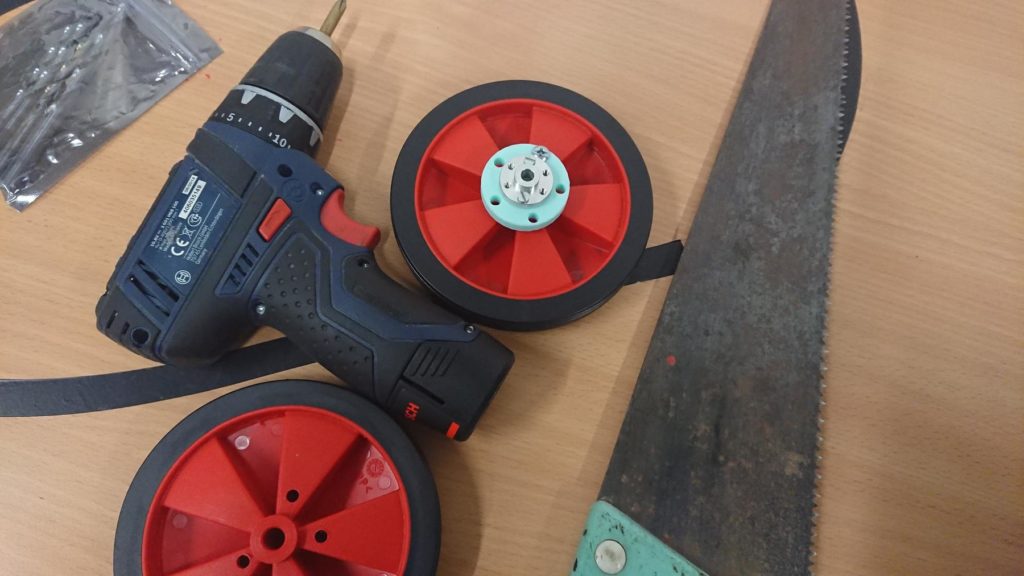
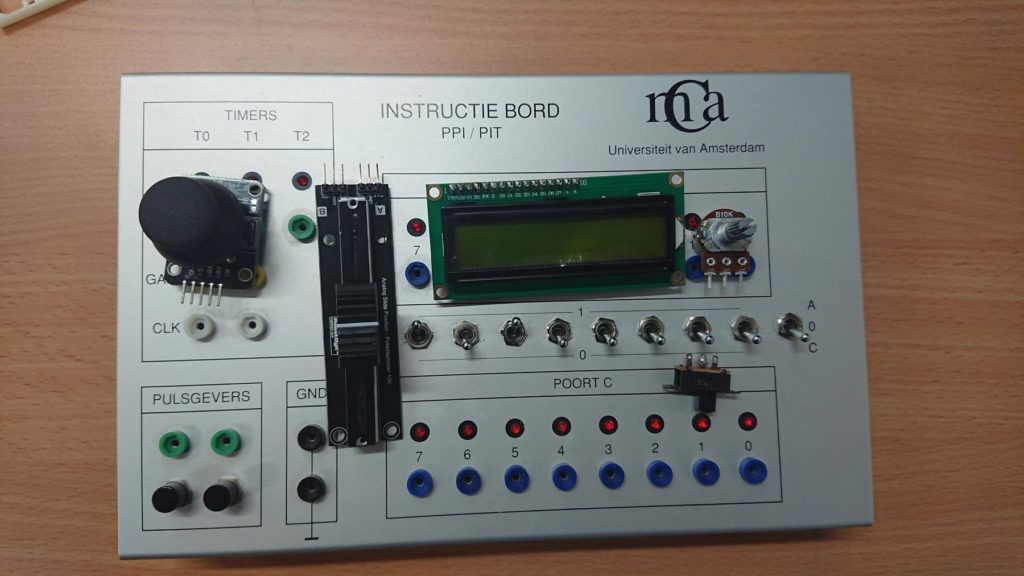
Odpowiednie narzędzia to podstawa – z taką piłą to daleko nie pojedziemy…Stare koła już odłączone i czekają na powiększne otwory… Nowa piła potrzebna! Mniejsza, zręczniejsza (bo nie chcemy wszystkiego demontować).Konsola, w tracie projektowania. Bazujemy na projekcie edukacyjny z Amsterdamu – ale niebawem zdemontujemy wszystko i na tej podstawie zbudujemy własną (z komponentami nam potrzebnymi),
W kolejnym tygodniu wymiana kół – piłowanie nadwozia – oraz prace nad konsolą? Zobaczymy!
Pan Przemek (na moją prośbę) zabrał się za Maskotkę i wymienił w niej sterowanie: zamiast modułu Bluetooth wstawił radiówkę nRF24. Trudność polegała na zrozumieniu tego, co już zostało zrobione na płycie głównej Maskotki, co jak jest tam sterowane, co wyłączyć i co gdzie podłączyć… Udało się – moduł podłączony poprawnie, sprawdzony w działaniu z tekstowym protokołem.
Warte zapamiętania: ponieważ większości pinów na pierwszym Arduino UNO została już wykorzystana, zaszła konieczność podłączenia modułu nRF24 w dość niestandardowy sposób – pin CS radiówki został połączony z A0 Arduino. To spora rozrzutność, ale cóż zrobić, gdy nie ma już wolnych pinów cyfrowych w Arduino? Został „poświęcony” analogowy, który może działać jako cyfrowy input i właśnie działa! Potrzeba matką wynalazców 😛
W kolejnym tygodniu wymiana kół i komunikacja pomiędzy dwoma Arduino UNO w Maskotce.
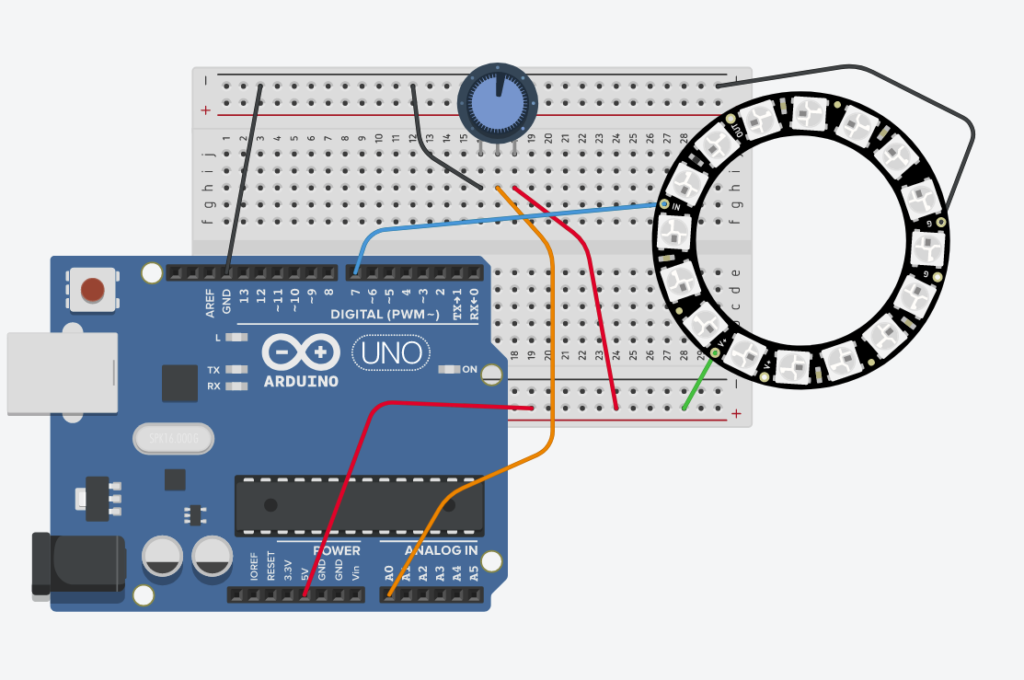
Kolejne spotkanie z kolorowymi paskami LEDów WS2812B – tym razem sterowane potencjometrem.
UWAGA: TinkerCAD (czyli „wirtualne Arduino”) został wzbogacony właśnie o omawiane moduły RGB. Trzeba przyznać, że działają całkiem fajnie — dlatego zachęcam do zabawy nawet dla osób, które nie mają ich w realu!
Zadanie do wykonania
Zaświecić LEDem o numerze zgodnym z ustawioną wartością na potencjometrze. Inne LEDy mają być wyłączone. Kręcimy potencjometrem – „przesuwamy” LEDa. Kolor LEDa? Twój ulubiony 😉
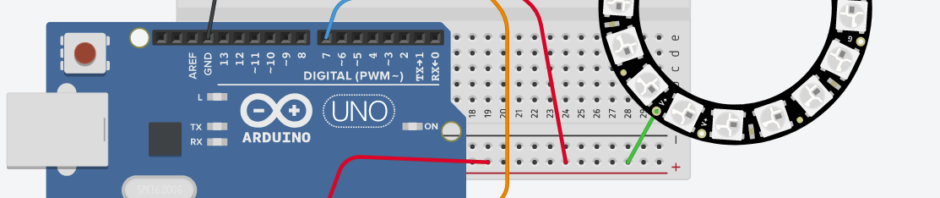
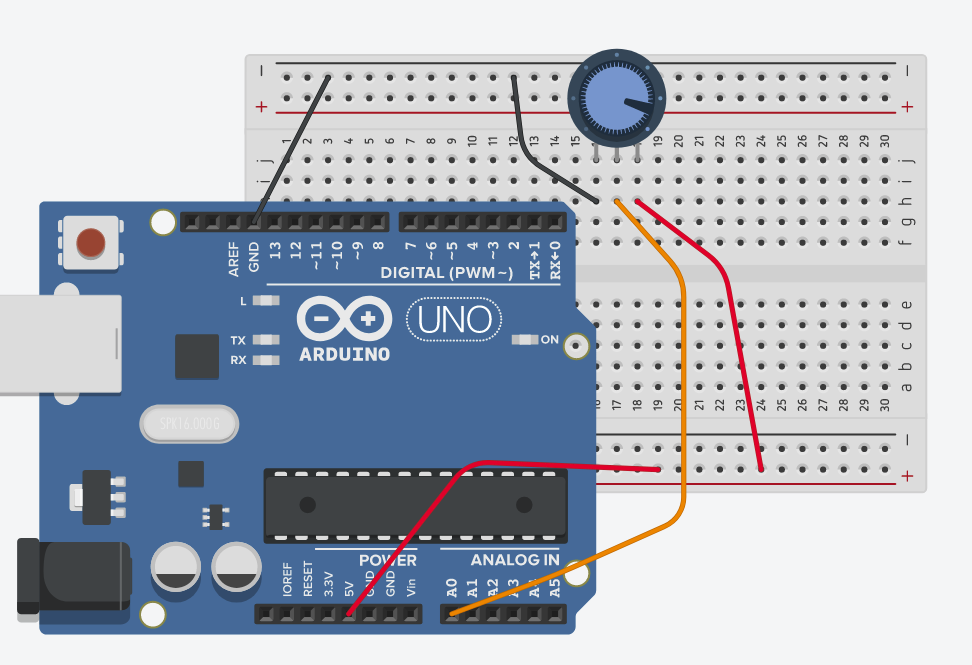
Pozycję potencjometru odczytujemy przez funkcję analogRead(A0) – o ile środkowy pin potencjometru został podłączony do pinu A0 właśnie. W potencjometrze podłączone są także piny do GND i 5V w Arduino – zgodnie z powyższym rysunkiem.
Numer LEDa – dzielenie całkowite!
analogRead(a) zwraca wartość z przedziału 0..1023, natomiast my mamy tylko (aż?) 16 LEDów. Należy więc przeliczyć wartość a analogRead() na numer pinu… w prosty sposób:
nr = analogRead(A0)*16/1024; //dobrze!
Ważna jest tutaj kolejność obliczeń, bo gdy napiszemy
nr = 16/1024*analogRead(A0); //źle :-(
to choć z matematycznego punktu widzenia oba wyrażenia są równoważne, to jednak w drugim przypadku najpierw wykonuje się dzielenie – a jest tutaj dzielenie całkowite (bo zarówno 16 jak i 1024 są liczbami całkowitymi) więc wynosi zero. A zero mnożone przez cokolwiek da zawsze zero. Pierwszy wzorek jest poprawny, bo najpierw wykonamy mnożenie analogRead(A0)*16 a dopiero potem wynik tego iloczynu dzielimy (dzielenie całkowite, ale teraz nie przeszkadza) – i otrzymujemy liczbę z przedziału 0..15.
Dyskoteka – czyli efekt stroboskopu
Skoro mamy już ustalony numer LEDa, to teraz możemy zgasić wszystkie inne, a potem zaświecić tego konkretnego – o numerze nr właśnie. Ale ale… za chwilkę ponownie ustalimy położenie potencjometru, ponownie wyliczmy nr LEDa i co – ponownie zgasimy wszystkie, aby włączyć ten o numerze nr? Obawiam się, że w związku z wyłączaniem i włączaniem otrzymamy efekt „dyskoteka” (stroboskopu). Poza tym to nieprofesjonalne 😛
Powyższy kod rozwiązuje efekt stroboskopu – dzięki dodatkowej zmiennej poprzedni zapamiętujemy, który LED był ostatnio włączony. W głównej pętli programu ustalamy numer LEDa zgodnego z ustawieniami potencjometru, ale „akcja” dzieje się tylko wówczas, gdy zmieniliśmy ustawienia potencjometra. Dobrze dodać wypisywanie na monitor szeregowy informacji tylko wóczas, gdy dzieje się „akcja” – dzięki temu mamy pewność, że napisy (a tym samym i sama „akcja”) wykonuje się jedynie w przypadku zmian ustawień potencjometru.
Uwaga #1 – int VS float
Proszę zwrócić uwagę, że zarówno zmienna nr jak i zmienna poprzedni są zadeklarowane jako int, co w zupełności wystarczy – nie ma potrzeby używać arytmetyki liczb rzeczywistych (powolnych, szczególnie na Arduino).
Uwaga #2 – być bardziej PRO 😛
Zwróć uwagę, że wywołuję funkcję pixels.show() tylko wówczas, gdy coś się zmieniło – niby po co miałbym wołać tą funkcję za każdym razem w loop()-ie, niezależnie od tego, czy coś się zmieniło czy nie? W końcu pixels.show() programuje LEDy zgodnie ze wcześniejszymi ustawieniami pixels.setPixelColor(), więc nie ma senesu wołać ją bez potrzeby.
Zadanie #2 (także tinkercad)
Zmienić kod tak, by świeciły się LEDy od pierwszego do tego konkretnego, zgodnego z ustawieniami potencjometru. Unikać efektu „dysko”.
Zadanie #3
Joystick to dwa potencjometry – można tu go wykorzystać i oprogramować tak, by ruch na osi X zmieniał numer LEDa (jak dotychczas), a ruch na osi Y zmieniał kolor – w jakiś zabawny sposób (może tęcza?). Proszę się pochwalić wynikami!
Otrzymaliśmy zaproszenie do uczestnictwa w szkoleniach dla studentów – PZU oferuje bilety PKP oraz jeden ciepły posiłek.
Dni Otwartego Biznesu trwają od 2 do 13 grudnia 2019 r. Każdy dzień poświęcony jest innemu zagadnieniu. Tematy omawiane na szkoleniach to m.in. robotyka, DevOps, sprytne utrzymanie aplikacji i wiele więcej. Obejrzyj załącznik z wszystkimi tematami warsztatów, opisami i datami.
Każdy ma możliwość zapisania się na wszystkie warsztaty jednak otrzyma zaproszenie tylko na jeden dzień szkoleń.
Szkolenia odbywają się w Warszawie w siedzibie Grupy PZU (około 10-15 min od dworca PKP). Organizator zapewnia każdemu uczestnikowi bilety PKP oraz ciepły posiłek w czasie warsztatów. Szkolenia odbywają się w godzinach 10-17.
Każdy z uczestników otrzymuje certyfikat potwierdzający zdobycie nowych kwalifikacji. Szkolenia prowadzone są przez menadżerów co najmniej średniego szczebla.
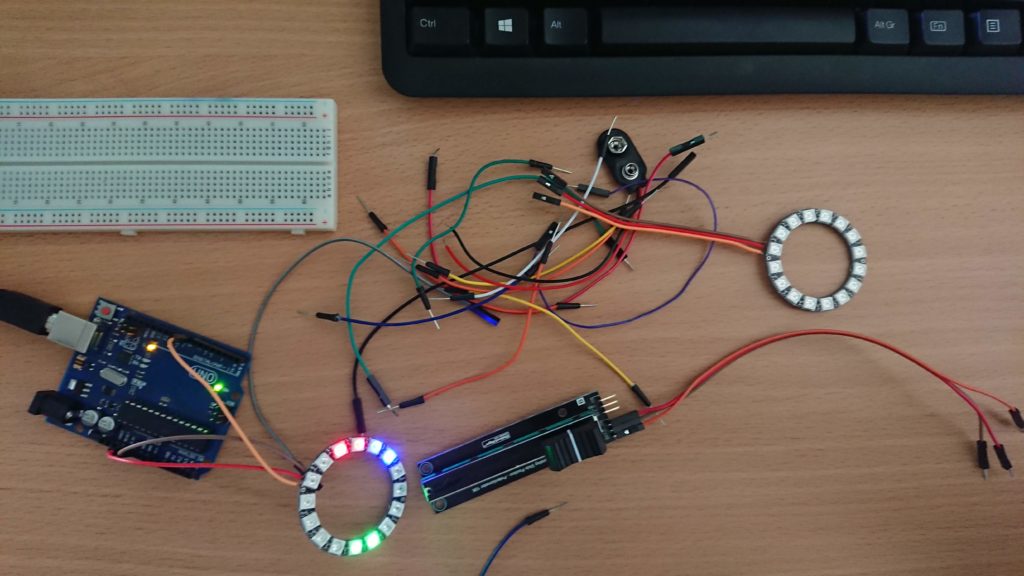
Kolejne spotkanie z kolorowymi paskami LEDów WS2812B zapętlonymi w koło – sterowane potencjometrem. Dla nowych studentów to fajna zabawa – odczytujemy napięcie funkcją analogRead() a efekt przekładamy na wędrujący w kole piksel… Prace trwają 😉
Dwie strony naszego kółka wyświetlają różne kolory – rozpoczynamy od góry kółka, gdzie kolejne piksele zapalają się co zadany interwał czasu, a po „dotarciu” do środka kółka – piksele wracają (gaszą się). Ale… lewa strona jest cztery razy szybsza niż prawa strona. Na dodatek nie można używać funkcji delay()!
D E M O
Brawo dla Pana Łukasza!
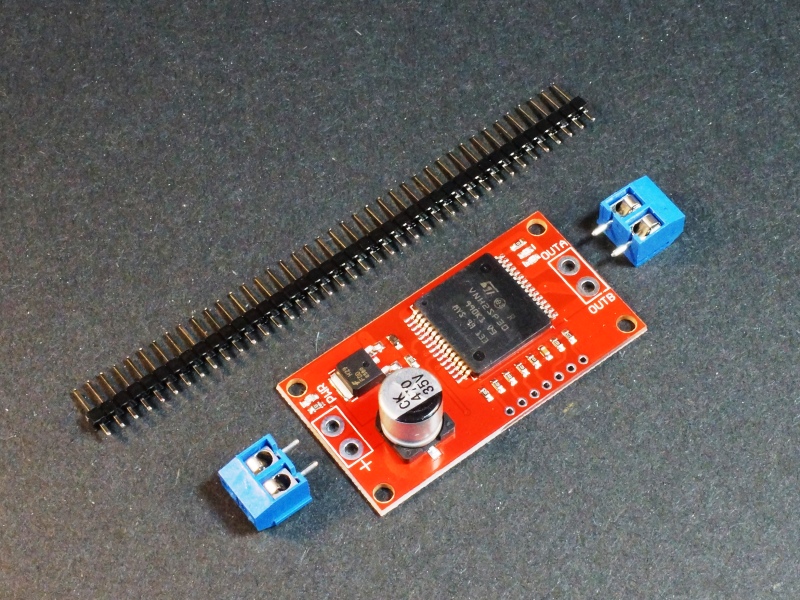
Monster – moduł sterownika silnika DC
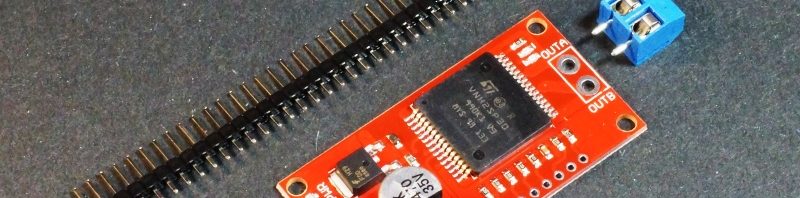
Mocny sterownik do silników DC – prąc pracy 12A (chwilowy 30A), napięcie pracy 16 V – bije na głowę poczciwego L293x i dlatego jest MONSTEREM 😉 12A to brzmi dumnie, ale w postaci BEZ RADIATORA to możemy pracować do 6A.
Układ nazywa się VNH2SP30 i jest warty polecenia, ale uwaga – w wielu sklepach (nawet tych renomowanych) można kupić uszkodzone sterowniki, które kręcą kółkami tylko w jedną stronę! Sprzedawcy wymieniają wadliwe sztuki, ale piszę to w celu zaoszczędzenia nerwów – gdy coś nie działa a powinno.
Moduł Monster dla pojedynczego silnika DC – ze stronki https://protosupplies.com/product/vnh2sp30-single-monster-motor-module/
Generalnie wszystko jest proste: 5V, GND do odpowiednich na Arduino, INA oraz INB do dowlonych pinów w Arduino, którymi chcemy sterować silniczkiem (tak samo jak w L293x), ale pin PWM musi być podłączony do Arduino – w przeciwnym razie sterowanie odbywa się z ZERO procent mocy. Pin EN (enabled) może być podłączony do 5V w Arduino, choć i tak jest w stanie wysokim, więc układ jest włączony, pin CS to diagnostyczny, na razie pomijamy (odczytuje prąd pracy układu, temperaturę…). Silnik podłączamy do OUTA oraz OUTB, natomiast zasilanie do + (plus) oraz – (minus) po przeciwnej stronie modułu – uwaga na właściwą polaryzację! Tutaj ważne jest ten plus i minus, oby nie odwrotnie!
No i ostatnia ISOTONA kwestia: zasilanie musi być przynajmniej 5.5V, nie może być mniej!